-
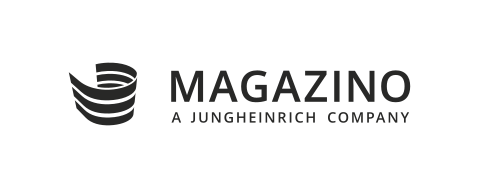
Machen Sie den betroffenen TORU ausfindig und drücken Sie den Not-Halt-Taster. Der Status des Not-Halt-Tasters sollte in ARC auf „Gedrückt“ wechseln. Drücken Sie anschließend auf „Weiter".
-
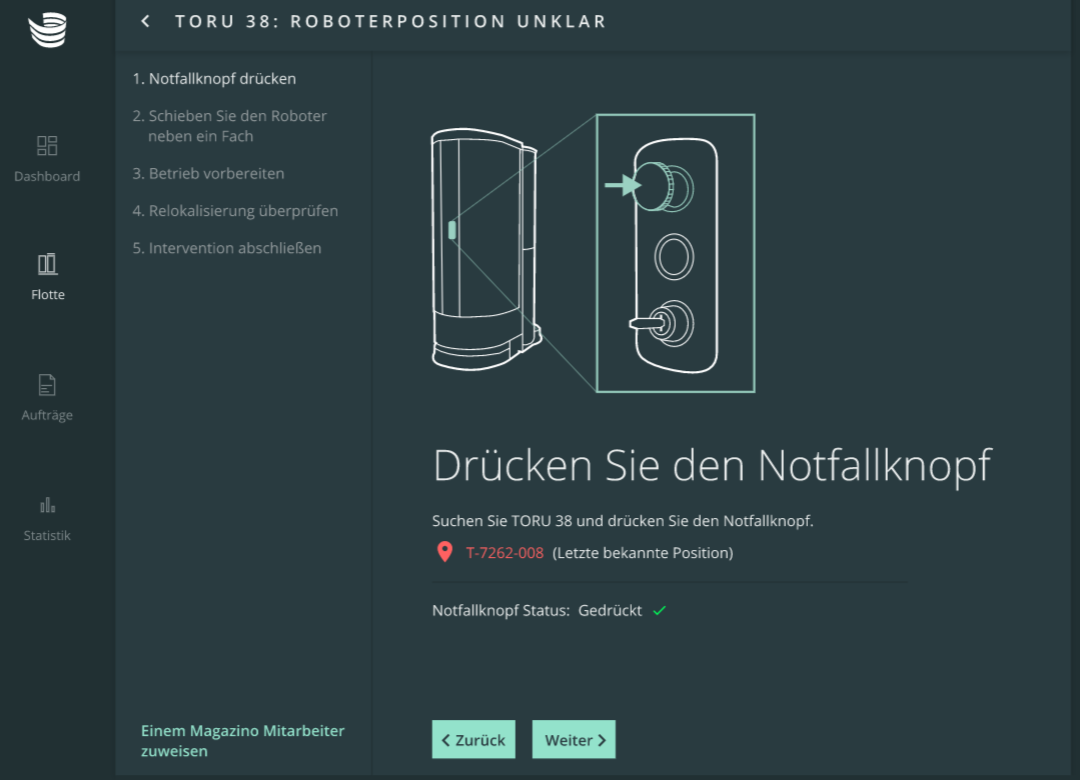
Schieben Sie den Roboter neben ein Regal im Hauptlager-Bereich und platzieren Sie ihn so, dass sich das Regal auf der rechten Seite befindet.
-
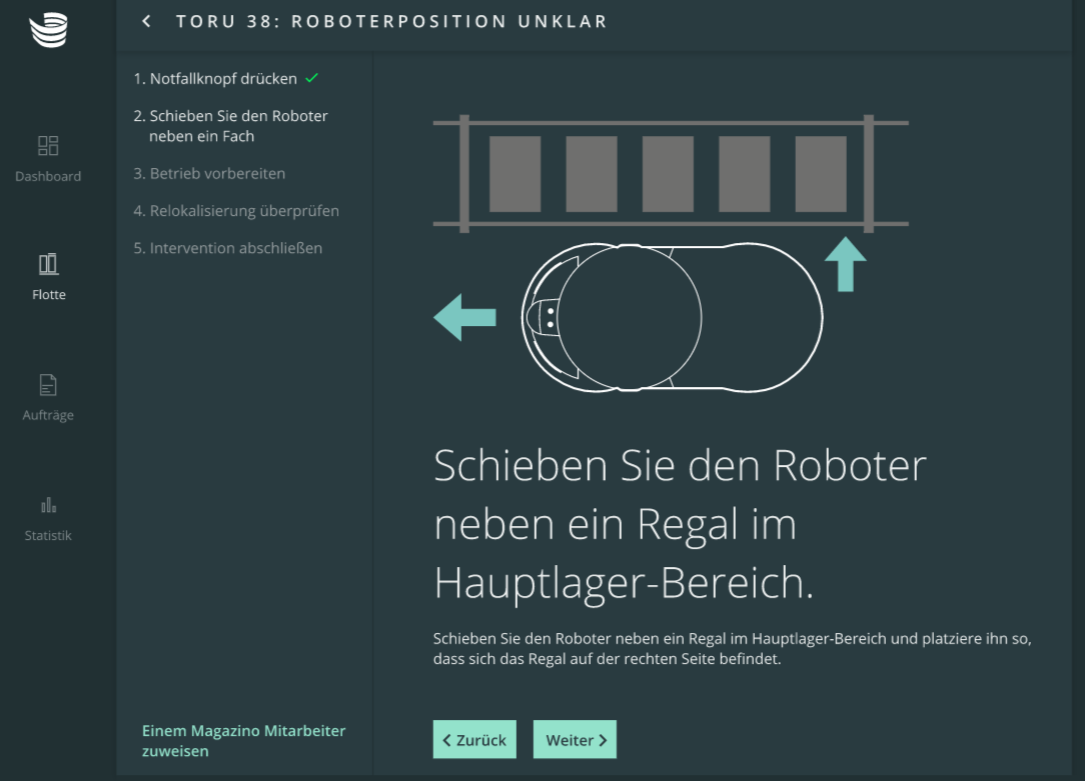
Lösen Sie den Not-Halt-Taster und drücken Sie einmal den Drucktaster. Drücken Sie dann 'Weiter'.
-
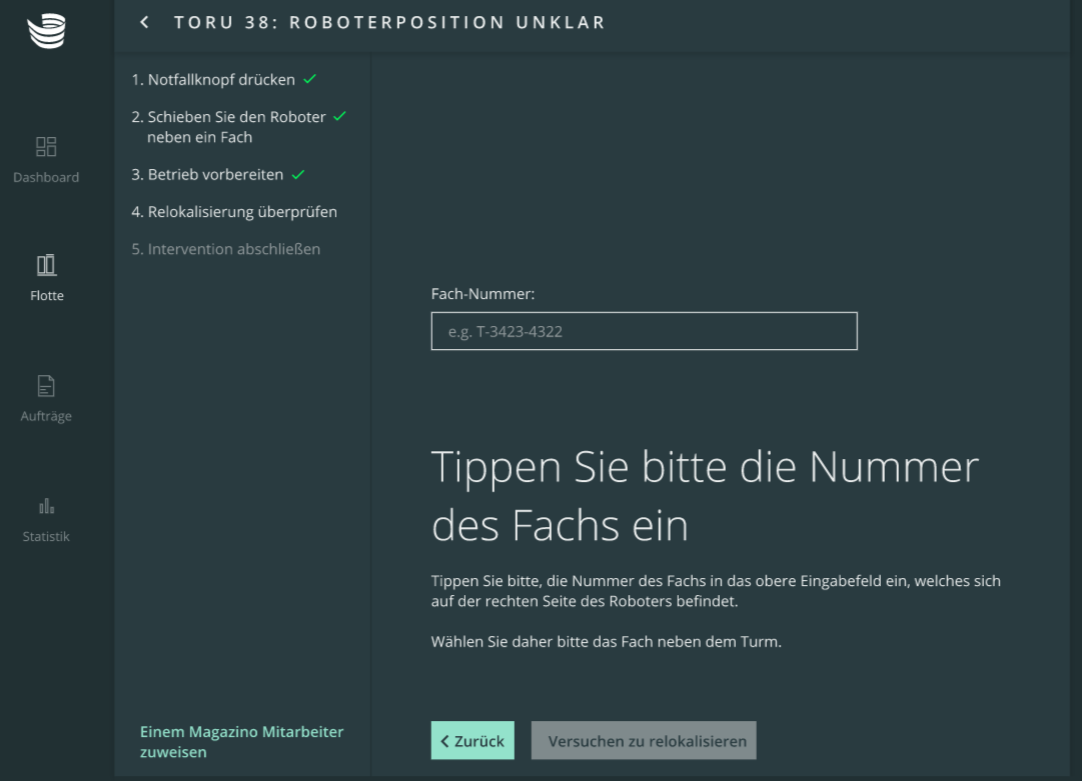
Tippen sie die Nummer des Fachs in das obere Eingabefeld ein, welches sich auf der rechten Seite des Roboters befindet.
-
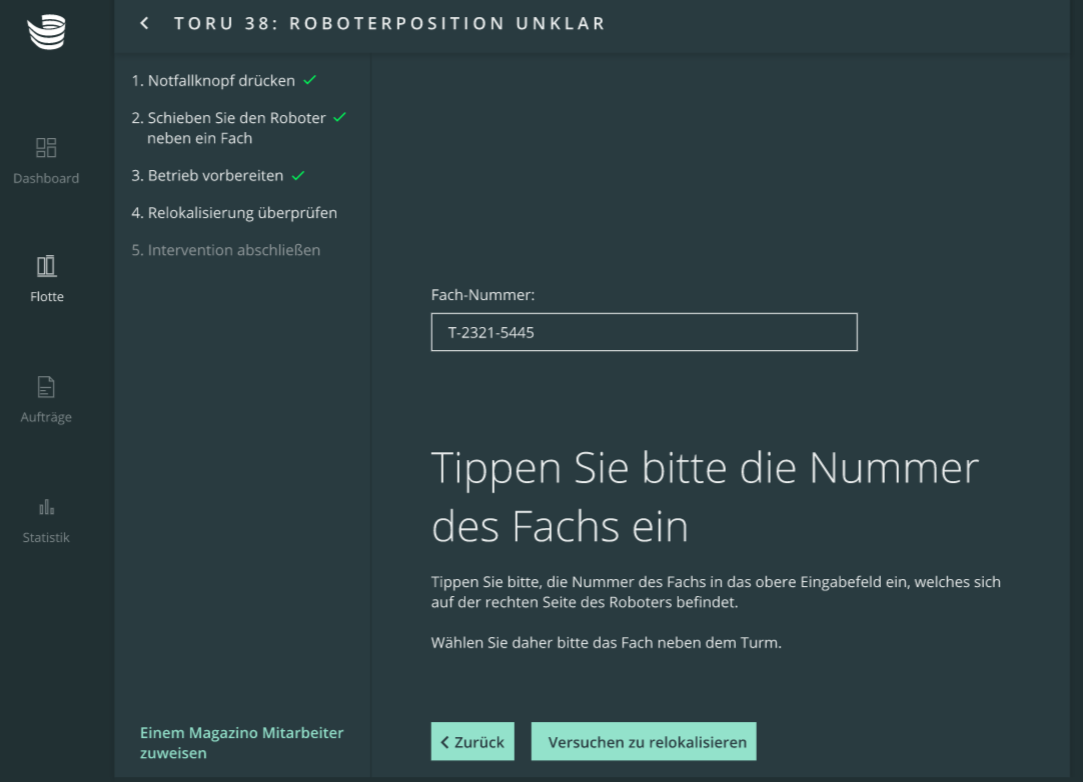
Klicken Sie dann auf 'Versuchen zu relokalisieren'.
-
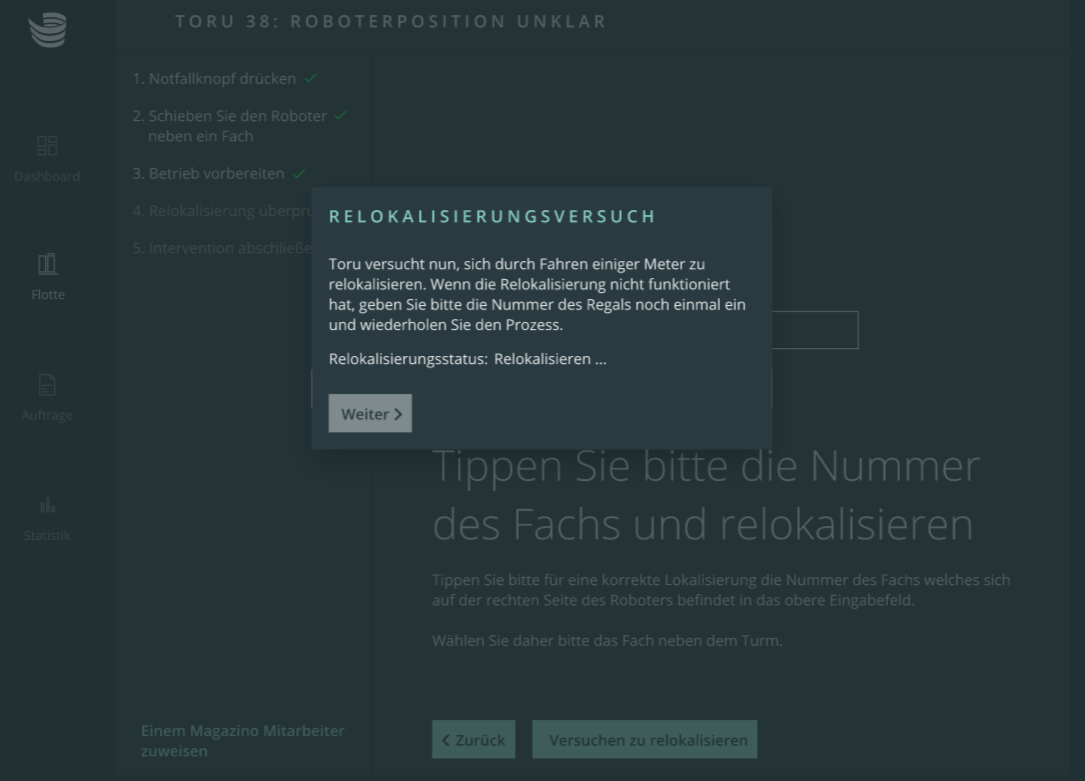
TORU wird versuchen, sich selbst zu relokalisieren, indem der Roboter ein paar Meter weiterfährt. Wenn die Relokalisierung nicht erfolgreich war, wiederholen Sie bitte die Schritte eins bis fünf.
-
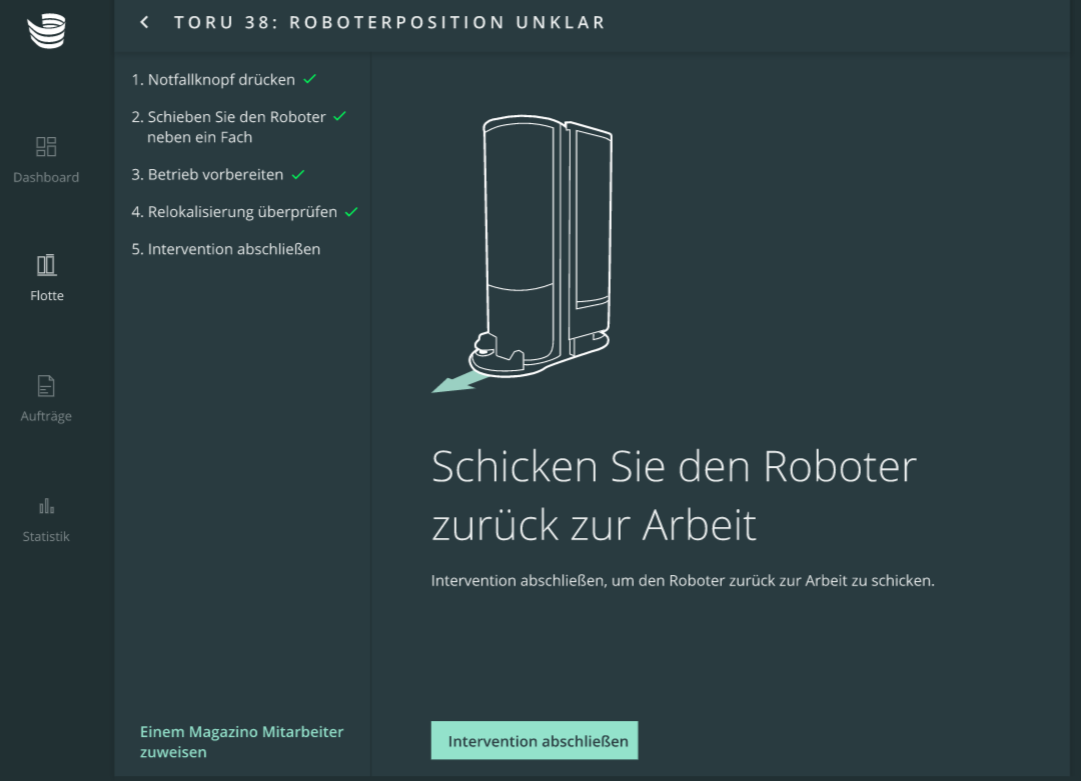
Nach erfolgreichem Abschluss drücken Sie 'Weiter'.
-
Um den Roboter wieder in Betrieb zu nehmen, drücken Sie 'Intervention abschließen'.