Box aus dem Greifer nehmen, aufheben, lokalisieren
-
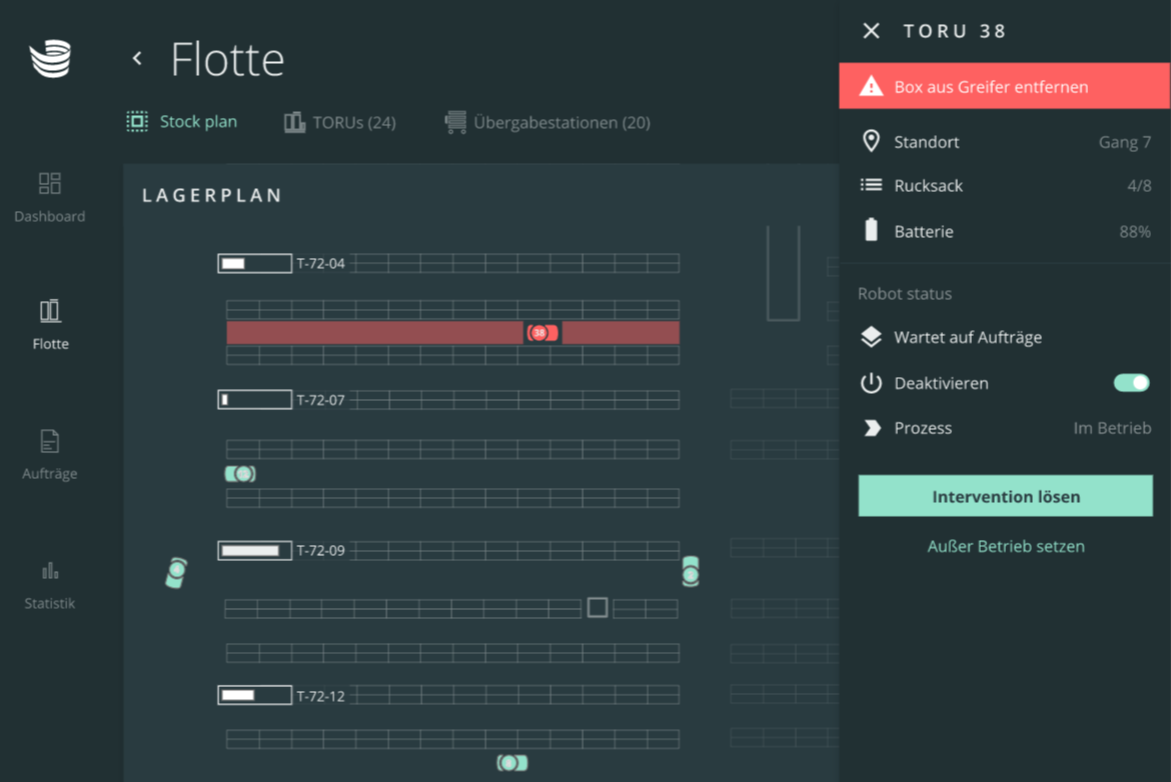
Wechseln Sie in ARC zum Bereich Flotte und drücken Sie auf das rote Robotersymbol. Drücken Sie dann die Schaltfläche "Fehler beheben".
-
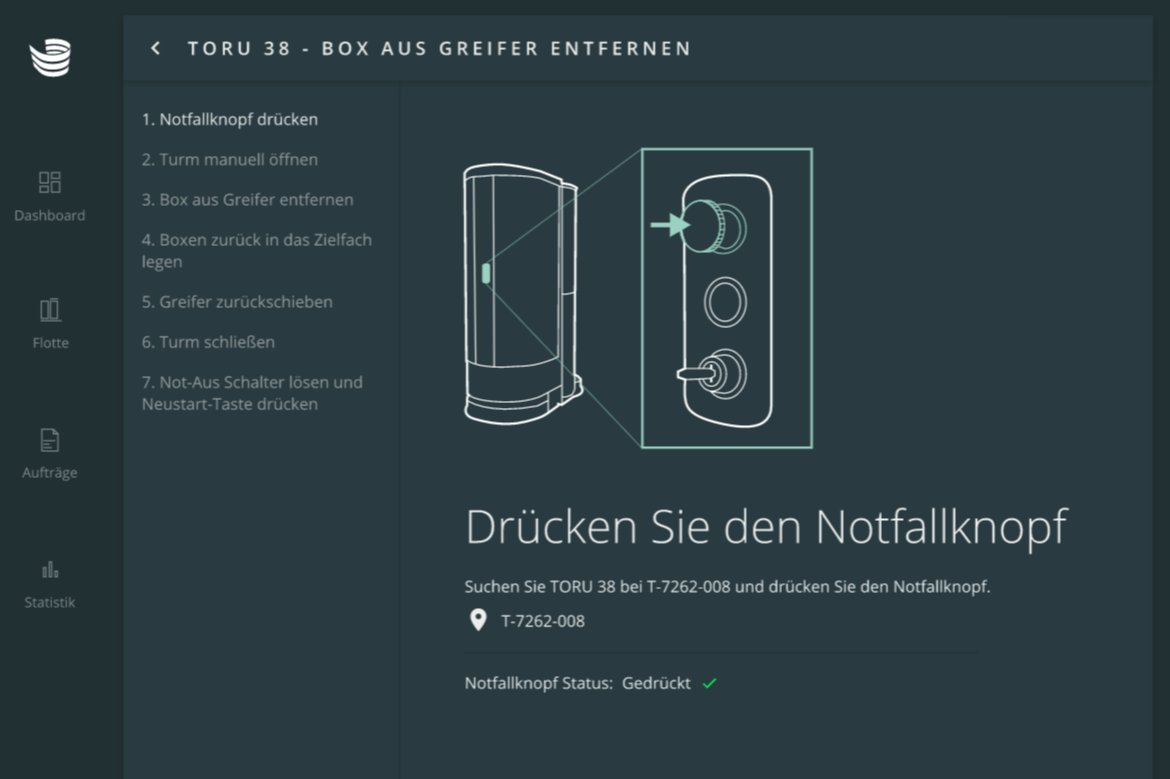
Begeben Sie sich zum Roboter und drücken Sie den Not-Halt-Taster. Der Status des Not-Halt-Tasters sollte im ARC auf „Gedrückt“ wechseln. Drücken Sie dann 'Weiter'.
-
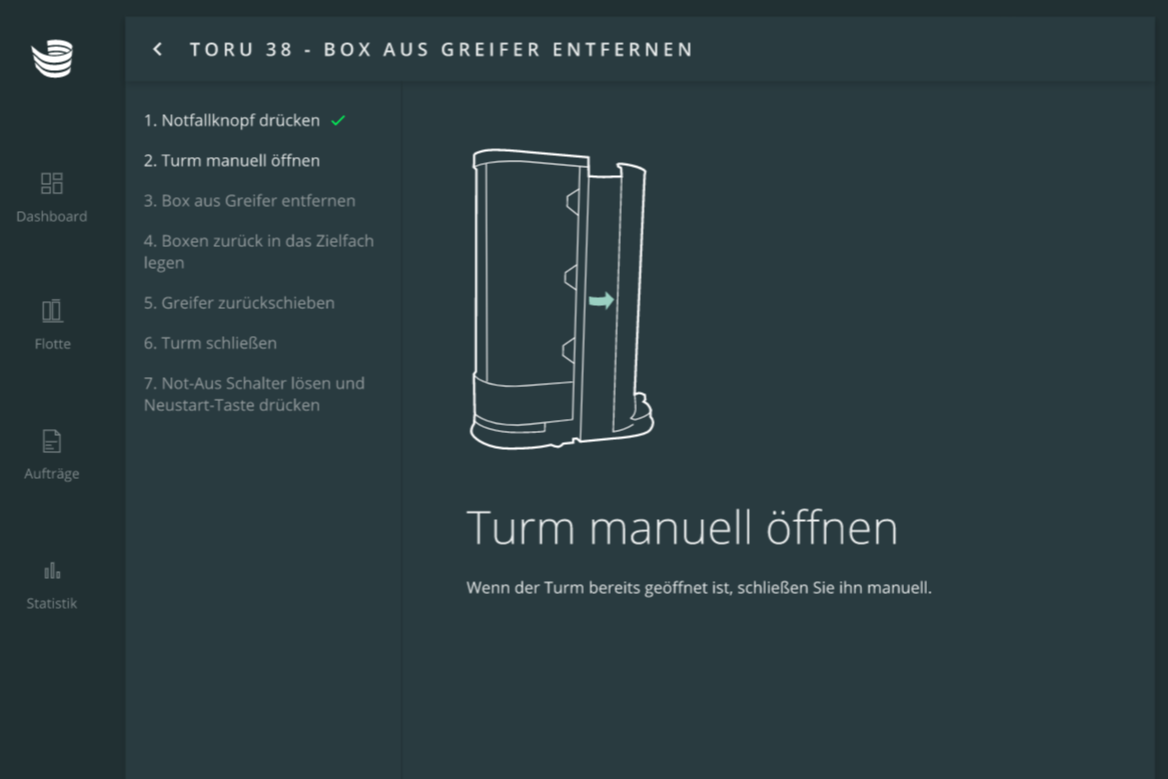
Öffnen Sie den Turm des Roboters von Hand, indem Sie ihn vorsichtig drehen. Drücken Sie dann 'Weiter' in ARC.
-
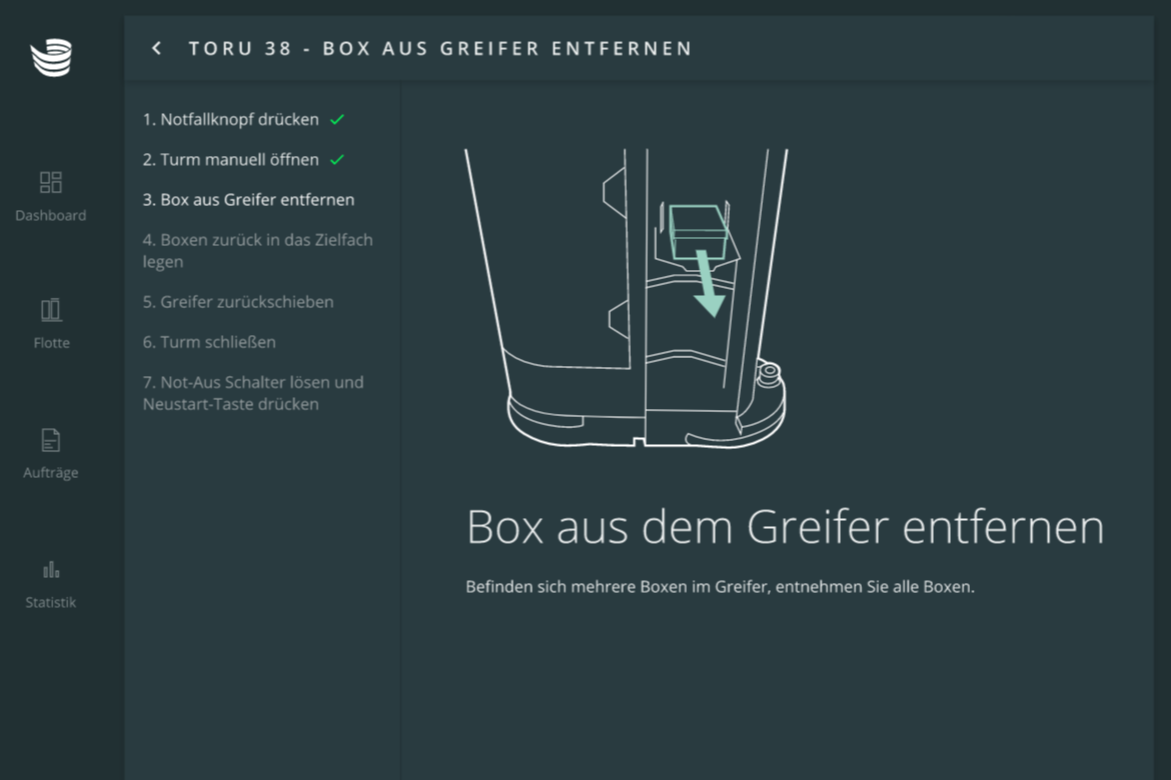
Entfernen Sie alle Boxen aus dem Greifer. Drücken Sie dann 'Weiter'.
-
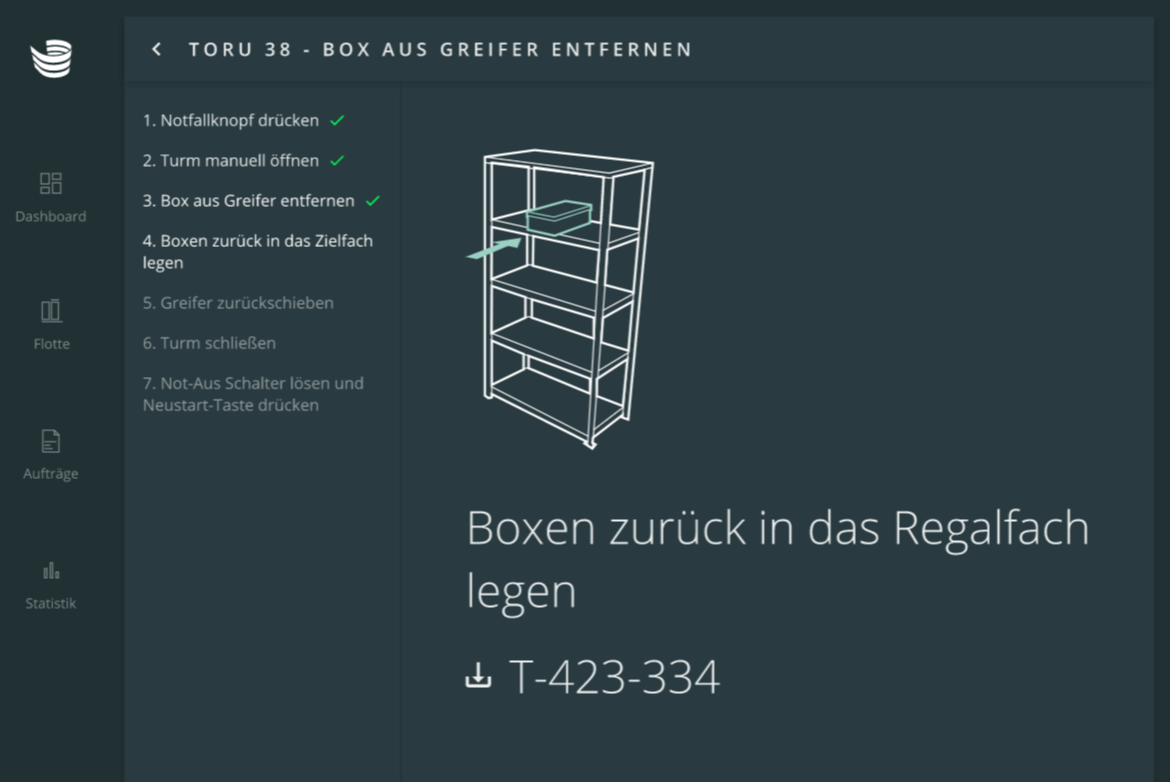
Legen Sie die Boxen in das angegebene Quellenfach. Drücken Sie dann 'Weiter'.
-
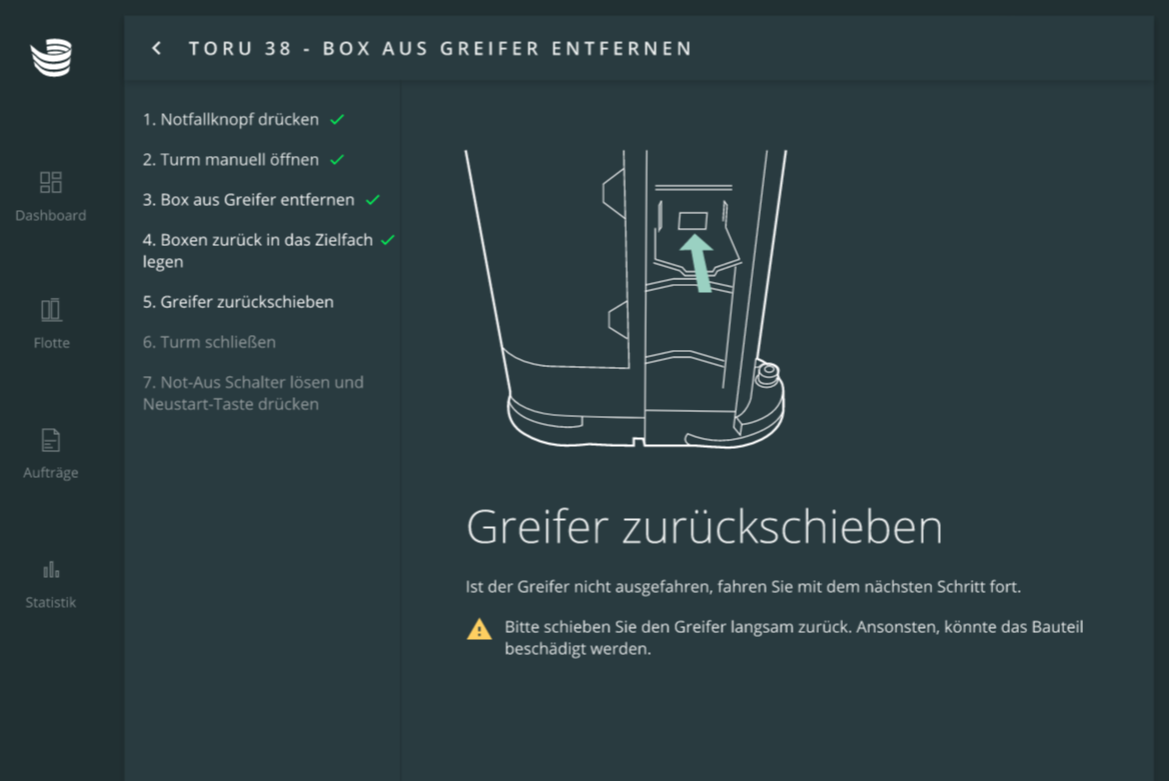
Wenn der Greifer herausragt, drücken Sie ihn vorsichtig zurück in den Turm. Achten Sie bitte darauf keine Bauteile zu beschädigen. Drücken Sie dann 'Weiter'.
-
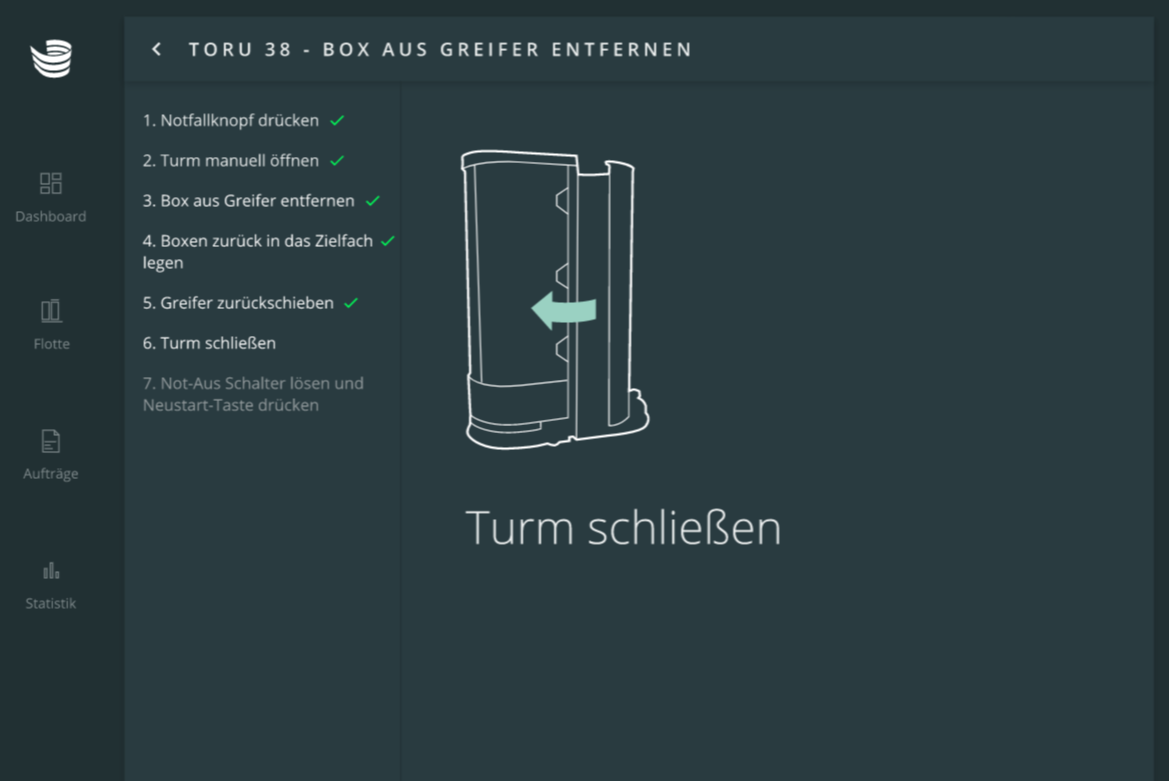
Schließen Sie den Turm und drücken Sie 'Weiter'.
-
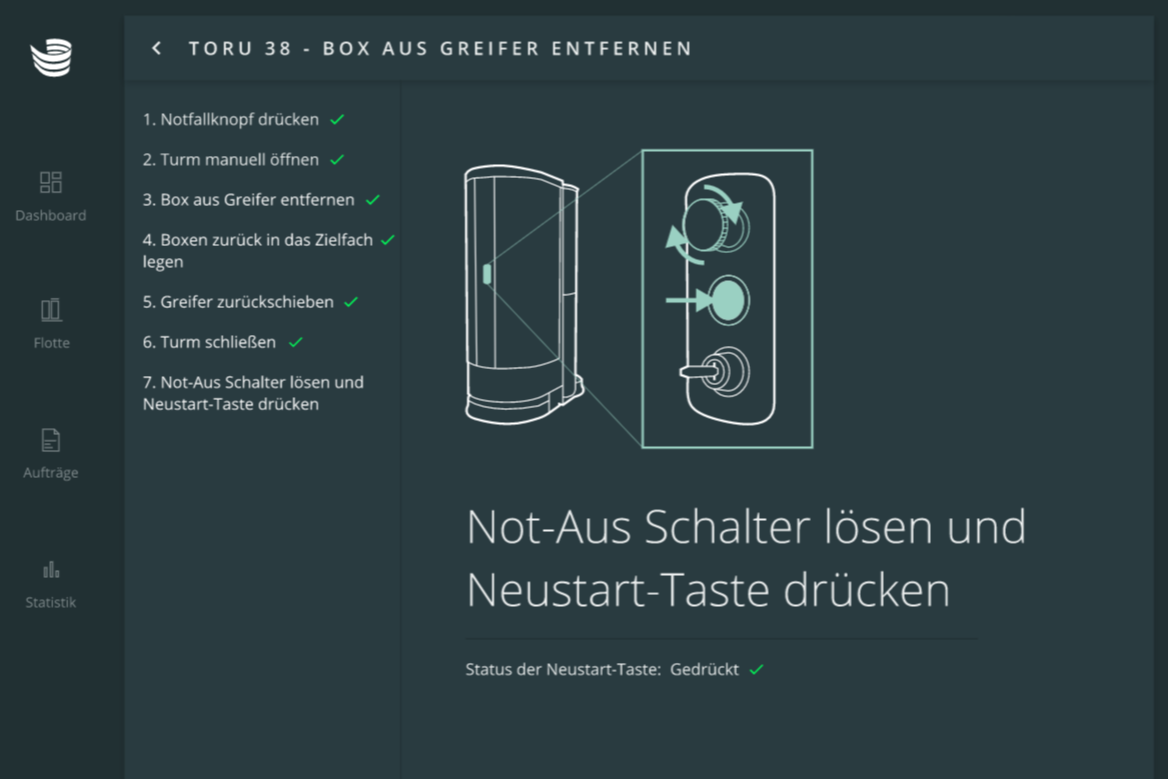
Lösen Sie den Not-Halt-Taster am Roboter und drücken Sie den Drucktaster. Drücken Sie dann 'Weiter'.
-
Drücken Sie „Intervention abschließen“ und warten Sie, bis der Roboter neu startet. Überprüfen Sie, dass keine weiteren Fehler vorhanden sind.
Box aus dem Greifer nehmen, aufheben, nicht lokalisiert
-
Wechseln Sie in ARC zum Bereich Flotte und drücken Sie auf das rote Robotersymbol. Drücken Sie dann die Schaltfläche "Fehler beheben".
-
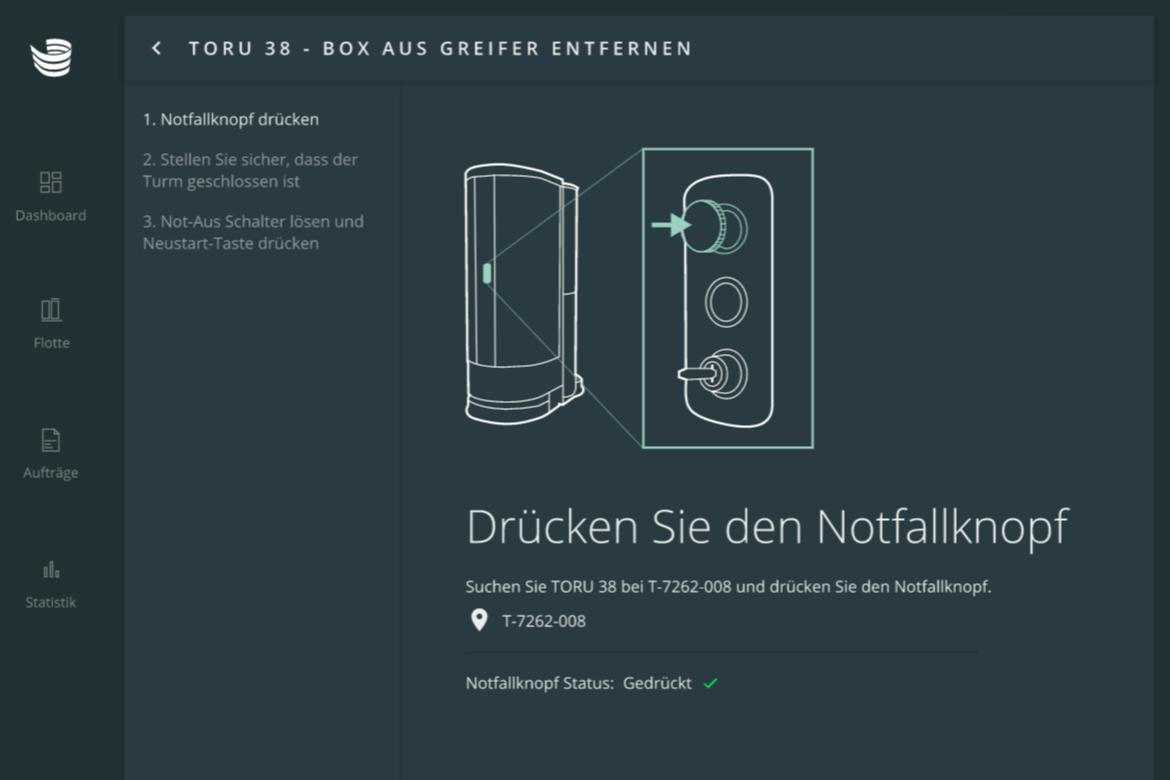
Begeben Sie sich zum Roboter und drücken Sie den Not-Halt-Taster. Der Status des Not-Halt-Tasters sollte im ARC auf „Gedrückt“ wechseln. Drücken Sie dann 'Weiter'.
-
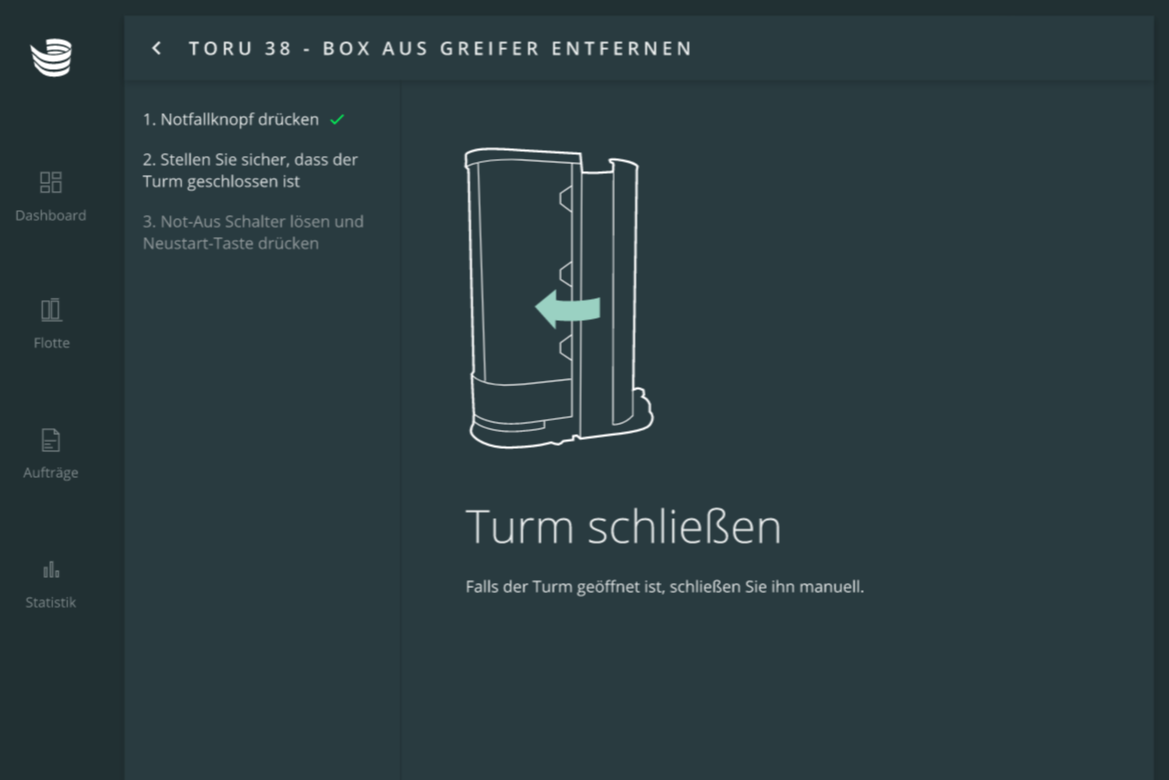
Wenn der Turm des Roboters geöffnet ist, schließen Sie ihn manuell. Drücken Sie dann 'Weiter'.
-
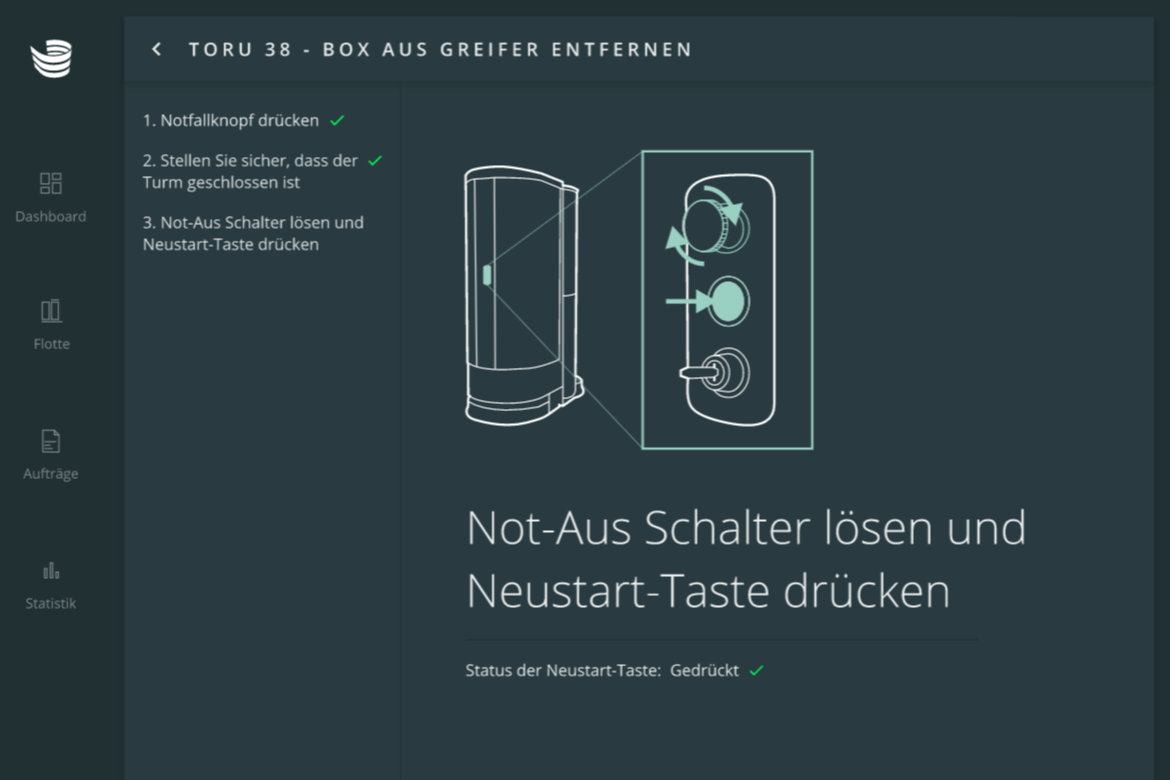
Lösen Sie den Not-Halt-Taster und drücken Sie den Drucktaster am Roboter. Der Status sollte in ARC auf „Gedrückt“ wechseln. Drücken Sie dann 'Weiter'.
-
Drücken Sie „Intervention abschließen“ und warten Sie, bis der Roboter neu startet. Überprüfen Sie, dass keine weiteren Fehler vorhanden sind.
Box aus dem Greifer nehmen, abstellen, lokalisieren
-
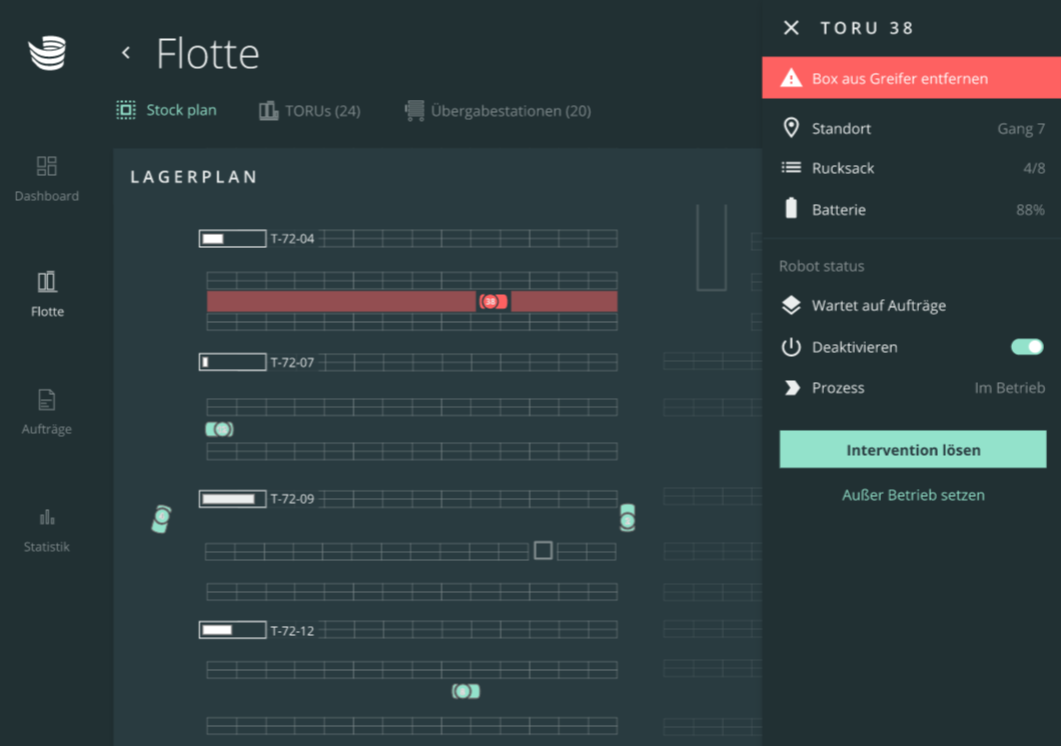
Wechseln Sie in ARC zum Bereich Flotte und drücken Sie auf das rote Robotersymbol. Drücken Sie dann die Schaltfläche "Fehler beheben".
-
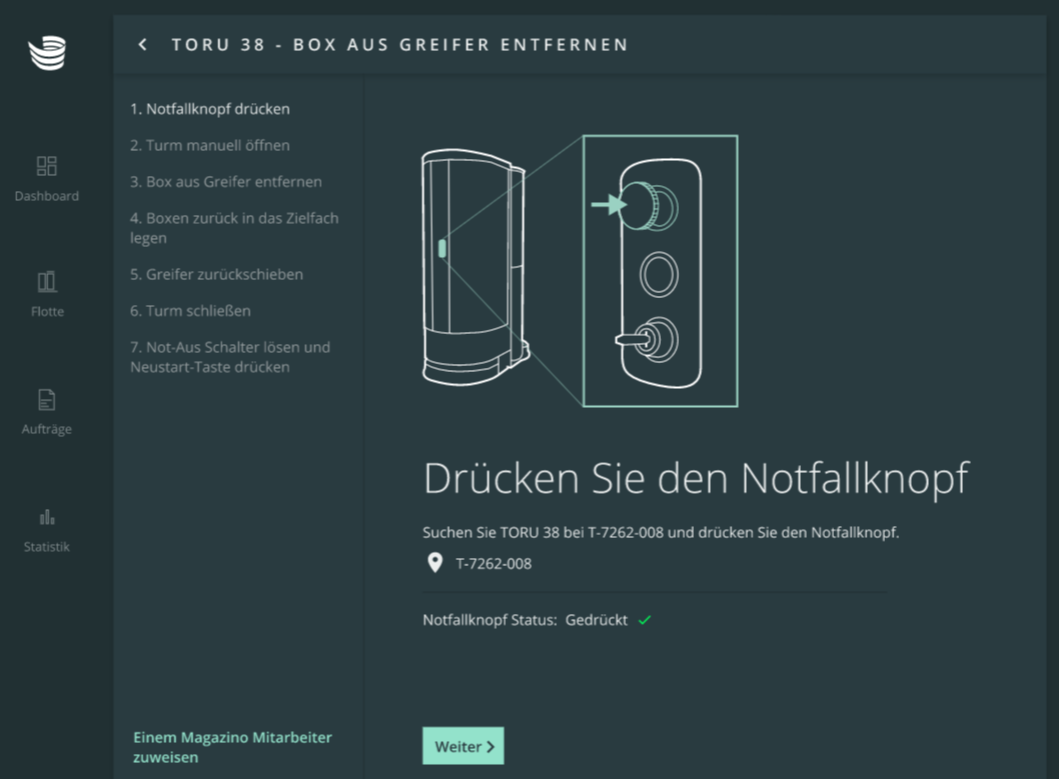
Begeben Sie sich zum Roboter und drücken Sie den Not-Halt-Taster. Der Status des Not-Halt-Tasters sollte im ARC auf „Gedrückt“ wechseln. Drücken Sie dann 'Weiter'.
-
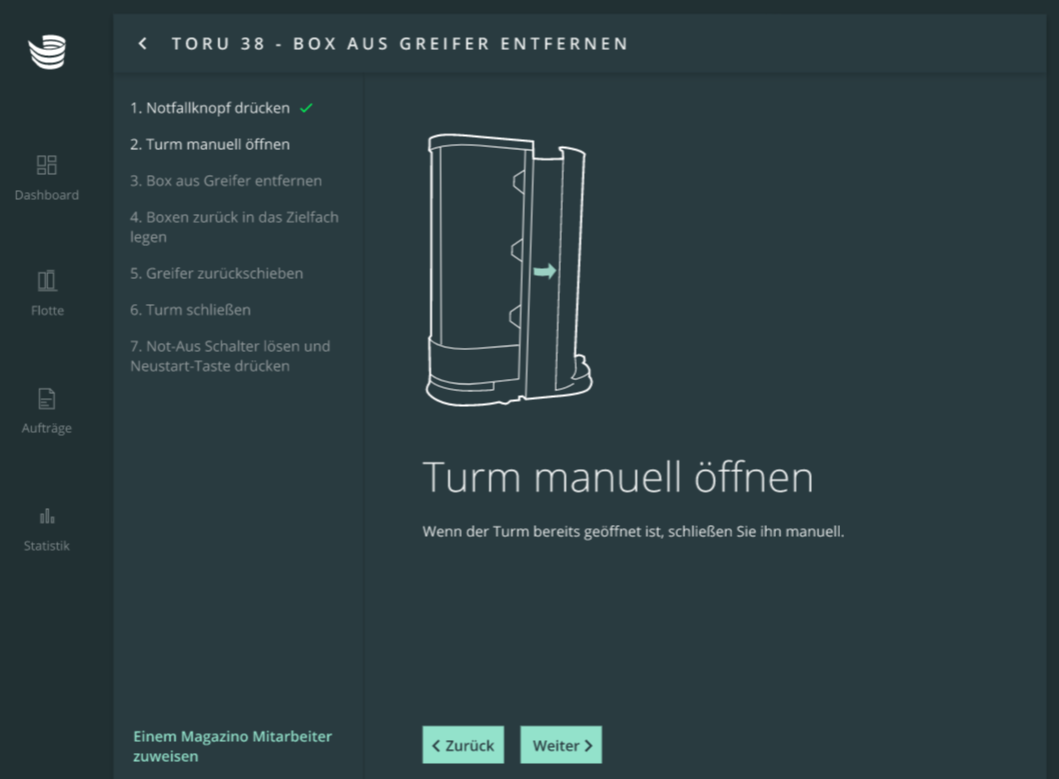
Öffnen Sie den Turm, indem Sie ihn vorsichtig nach rechts drehen. Drücken Sie dann 'Weiter'.
-
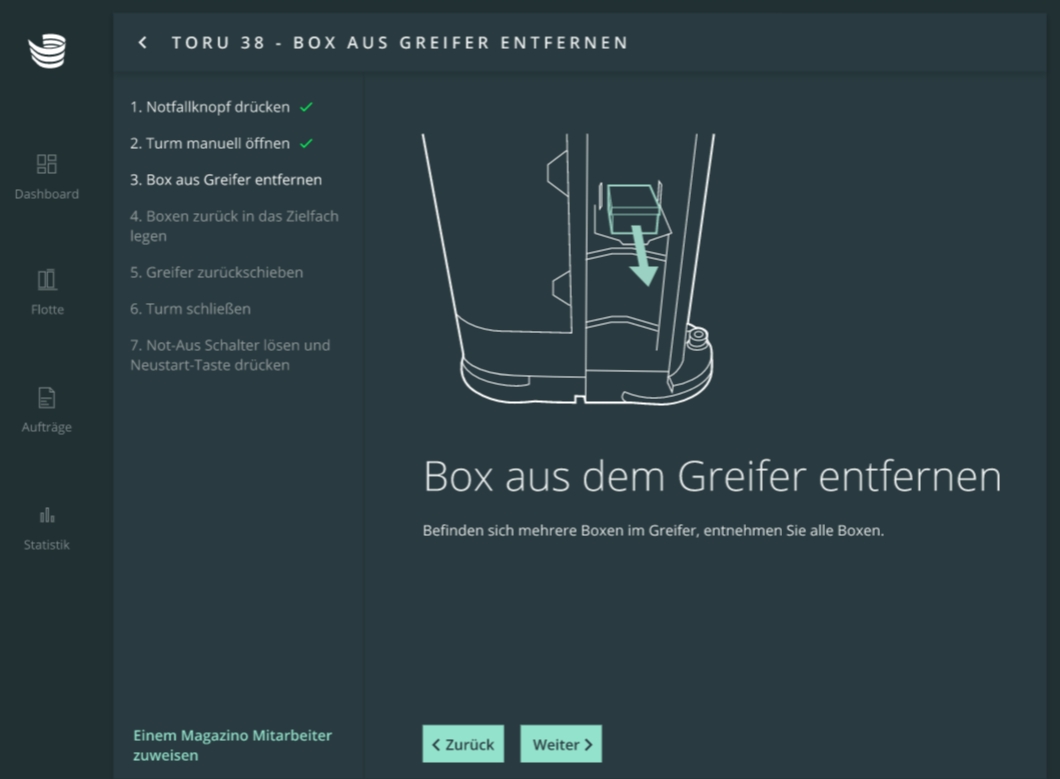
Entfernen Sie alle Boxen aus dem Greifer. Drücken Sie dann 'Weiter'.
-
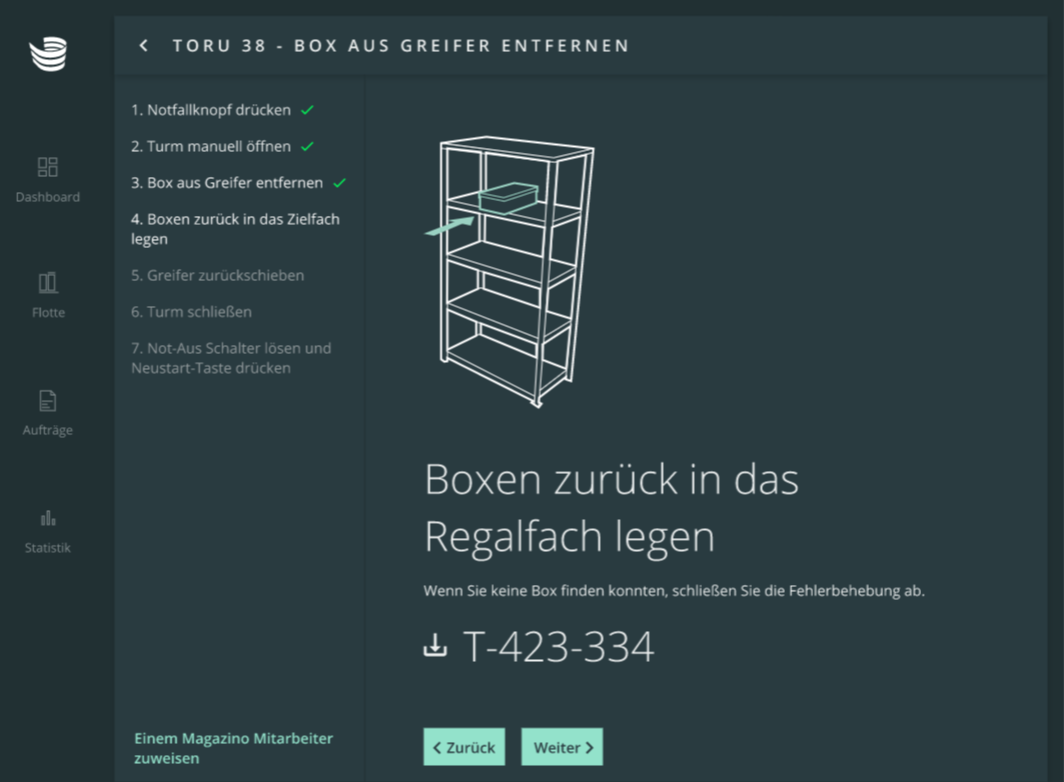
Legen Sie die Boxen in das angegebene Quellenfach. Drücken Sie dann 'Weiter'.
-
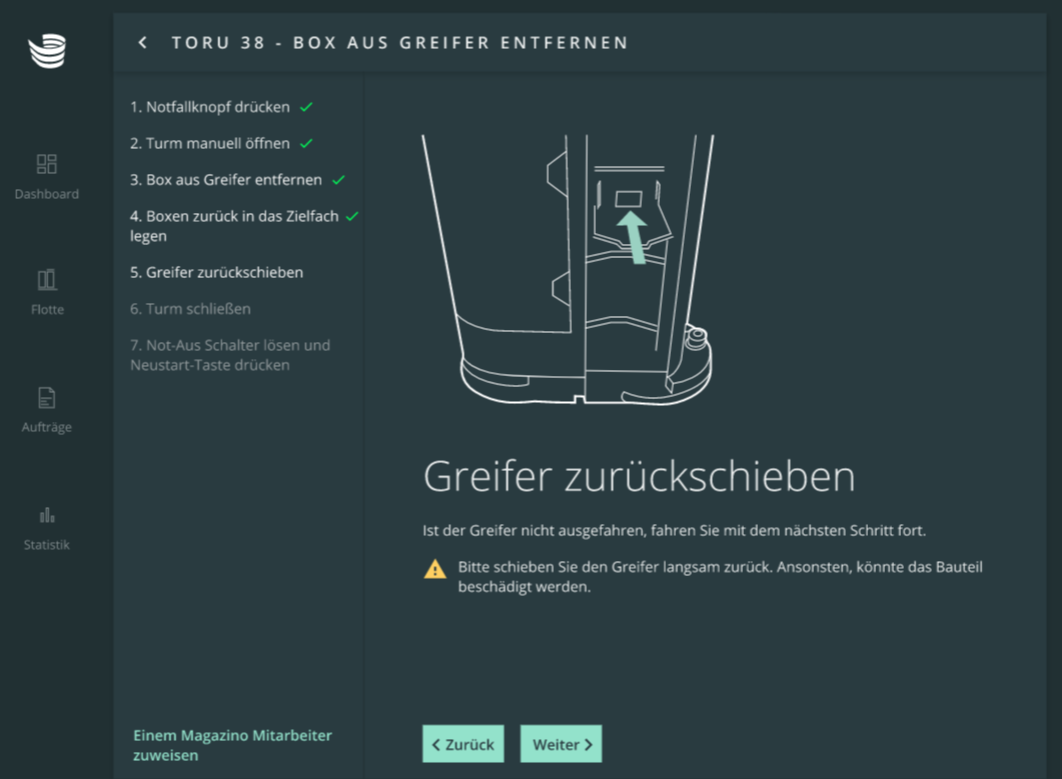
Wenn der Greifer herausragt, drücken Sie ihn vorsichtig zurück in den Turm. Achten Sie bitte darauf keine Bauteile zu beschädigen. Drücken Sie dann 'Weiter'.
-
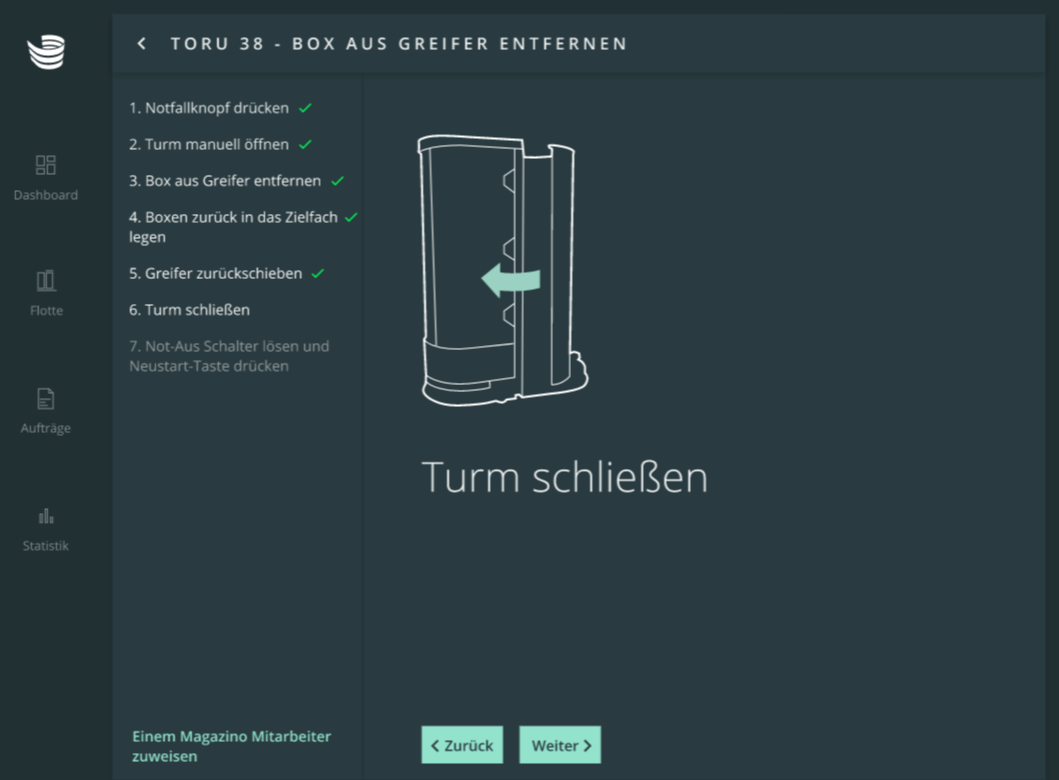
Wenn der Turm des Roboters geöffnet ist, schließen Sie ihn manuell. Drücken Sie dann 'Weiter'.
-
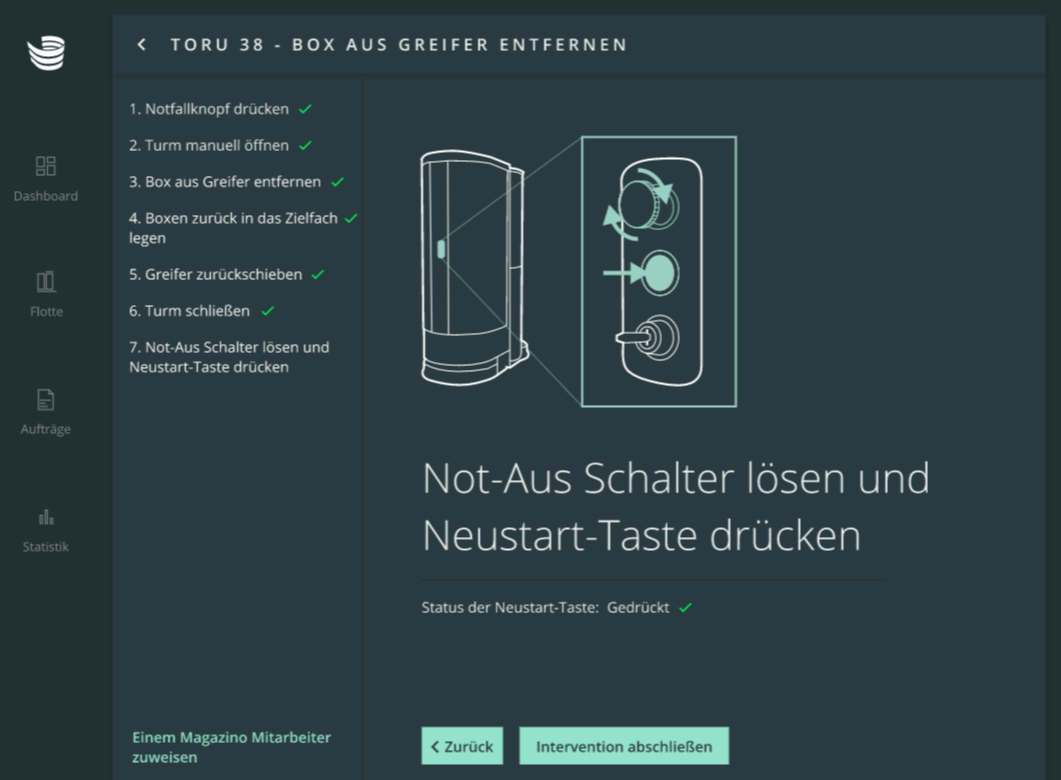
Lösen Sie den Not-Halt-Taster und drücken Sie den Drucktaster am Roboter. Der Status sollte in ARC auf „Gedrückt“ wechseln. Drücken Sie dann 'Weiter'.
-
Drücken Sie „Intervention abschließen“ und warten Sie, bis der Roboter neu startet. Überprüfen Sie, dass keine weiteren Fehler vorhanden sind.