English German Danish Dutch Norwegian Bokmål

Release 2025-11 (M39)

Diese Veröffentlichung enthält neue Funktionen und Verbesserungen, die SOTO einfacher zu bedienen und effizienter machen.

SOTO


Verbessertes Handling von schwarzen KLTs

SOTO ist besser in der Lage, schwarze KLTs mit reflektierenden Oberflächen zu identifizieren und aufzunehmen.

Verbesserte Fehler-Tutorials auf dem SOTO-Display

Die auf dem SOTO-Display angezeigten Fehler-Tutorials sind jetzt relevanter, und vorherige Softwarefehler wurden behoben, um die Fehlerbehebung zu vereinfachen.

SOTO fährt präziser

Die Fahrleistung von SOTO wurde weiter verbessert, was zu einem präziseren Fahrverhalten und weniger Homing-Fehlern führt.

Softwarefehler beim oberen Laserscanner behoben

Gelegentlich meldete SOTO fälschlicherweise, dass der obere Laserscanner eingeklappt sei. Dieser Fehler wurde nun behoben, sodass ein reibungsloserer Betrieb gewährleistet wird.

SOTO Fleet Manager (SFM)


Umbenennung in SOTO Fleet Manager

Wir freuen uns, Ihnen mitteilen zu können, dass unser Flottenmanagementsystem nach der Übernahme durch die Jungheinrich AG in SOTO Fleet Manager umbenannt wurde. Die Benutzeroberfläche präsentiert sich nun in einem neuen Look-and-Feel, das an die visuelle Identität von Jungheinrich angepasst ist. Während sich das Farbdesign verändert hat, bleiben alle bestehenden Funktionen unverändert. Wir freuen uns darauf, Sie als Teil der Jungheinrich-Familie weiterhin bei Ihren Zielen im Bereich der Intralogistik-Automatisierung zu unterstützen.

Rollenbasierter Zugriff auf SOTO Fleet Manager

Die Funktionen und Anzeige-Berechtigungen des SOTO Fleet Managers können nun über eine rollenbasierte Zugriffskontrolle eingeschränkt werden. Rollen können über App-Rollen im aktuellen Autorisierungsanbieter konfiguriert werden.

Überprüfung der Platzverfügbarkeit von Andockknoten
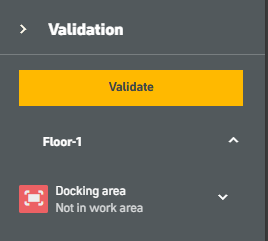
image-20251202-082720.png

The Environment Editor now includes a new validation function to check the 'Docking Area' of docking nodes (e.g., chargers, elevators, handover stations and parking zones). Diese Funktion überprüft, ob genügend Platz vorhanden ist, damit SOTO an einem bestimmten Andockknoten andocken kann.

Beispielsweise wird festgestellt, ob sich der Andockbereich mit physischen Hindernissen wie Ladegeräten, modellierten Hindernissen oder Regalen überschneidet.

For further instructions, see section "Validation".

Neues Guide-Lines Werkzeug im Umgebungseditor
Screenshot 2025-12-02 092038.png

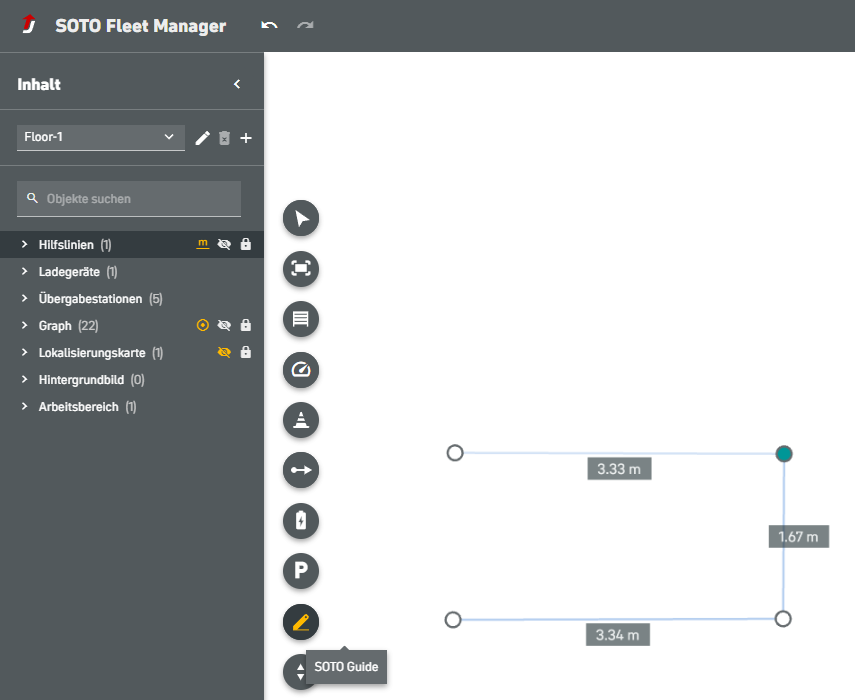
You can now add reference lines on the map using the Guide Lines feature in the left-hand toolbar. These lines help you mark elements such as pedestrian crossings, footpaths, or other warehouse floor markings to provide visual guidance during modelling.
To use it, hover over the SOTO Guide and select “Guide Lines”:

  1. Der Mauszeiger verwandelt sich in ein Bleistift-Symbol.

  2. Klicken Sie auf die Karte, um die Punkte zu setzen, die Ihre Leitlinie definieren.

  3. Dimensionsbeschriftungen werden standardmäßig angezeigt, um Ihnen eine Orientierung zu geben.

  4. Press Enter to complete the current line.

Dies ist besonders nützlich, wenn Sie Fahrwege in der Nähe von Fußwegen oder anderen Hallenmarkierungen erstellen oder anpassen.

Technical Specifications

Dieser Abschnitt enthält detaillierte Informationen über die technischen Daten von SOTO. Diese Informationen sind für technische Experten gedacht, die das Innenleben von SOTO verstehen müssen, um den Roboter zu implementieren, Fehler zu beheben oder seine Leistung zu verbessern.

Verbesserte magcli-Befehle zum Abrufen von Blackbox-Dateien

magcli log commands have been improved:

  • Introduced debug subcommand

  • Verbesserter Exception-Report

  • Verbesserte Dateien in den Blackboxen

  • Introduced ls command

  • Unterstützung für Simulationsmaschinen hinzugefügt