Vorwort
Allgemein
Der Environment Editor ist ein Werkzeug zur Erstellung und Bearbeitung der SOTO Arbeitsumgebung.
Über dieses Dokument
Diese Bedienungsanleitung beschreibt die Funktionen des Environment Editors. Es ist dazu bestimmt, Personen zu unterstützen, die in der Verwendung des Environment Editors bei ihrer Arbeit geschult sind.
Die Betriebsanleitung darf nicht von Personen verwendet werden, die nicht in der Verwendung des Environment Editors geschult sind.
Sicherheit
Bestimmungsgemäße Verwendung
Das Folgende wird als bestimmungsgemäß angesehen:
-
Verwendung durch Personal, das im Umgang mit dem Environment Editor geschult ist.
-
Die Erstellung und Bearbeitung von Bereichen, in denen SOTO bestimmungsgemäß verwendet werden kann.
Die folgenden Angaben gelten nicht als bestimmungsgemäß:
-
Verwendung durch Personal, das nicht in der Verwendung des Environment Editors geschult ist.
-
Die Erstellung und Bearbeitung von Bereichen, in denen SOTO nicht bestimmungsgemäß verwendet werden darf.
Zustand des Bodens
Die SOTO-Arbeitsumgebung muss folgende Eigenschaften aufweisen
-
Frei von Hindernissen und Verunreinigungen.
-
Entspricht den erforderlichen VDMA-Richtlinien.
-
Hat eine ausreichende Tragfähigkeit für den Betrieb von SOTO.
-
Eben, horizontal und gleichmäßig nach DIN 18202 und DIN 15185.
-
Mechanisch widerstandsfähig gegen Abrieb.
-
Mechanisch widerstandsfähig gegen Verformung.
-
Treppen, Gruben, Rampen oder ähnliches müssen mechanisch gegen das Herabfallen von SOTO gesichert sein.
Personal
Geschultes Personal sind Personen, die von Jungheinrich in der Verwendung des Environment Editors unterwiesen wurden.
Übersicht
Verwendete Piktogramme
Symbolleiste

|
Mit dem Auswahlwerkzeug können Sie einzelne Objekte auf der Karte auswählen und verschieben. Wenn Sie den Mauszeiger über dieses Werkzeug bewegen, können sie aus einer Reihe von Auswahlwerkzeugen wählen, darunter: isolierte Andockknoten, Knoten und Kanten. Tastaturkürzel: "S" (Mehrmals drücken, um zwischen verschiedenen Auswahlwerkzeugen zu wechseln) |

|
Der Arbeitsbereich markiert den Bereich auf der Karte, in dem sich SOTO bewegen darf. |

|
Mit dem Graphenwerkzeug können Sie Fahrwege für SOTO zeichnen. Wenn Sie den Mauszeiger über dieses Werkzeug bewegen, können Sie zwischen Einweg- und Zweiweg-Pfaden wechseln. Tastenkürzel: „G“ (mehrfach drücken, um zwischen den Graphenwerkzeugen zu wechseln) |

|
Die Übergabestationen werden auf der Karte eingezeichnet, um SOTO zu zeigen, wo sich die Übergabestationen in der realen Arbeitsumgebung befinden.
|

|
Hindernisse werden auf der Karte eingezeichnet, um Bereiche festzulegen, in denen SOTO nicht fahren darf. Tastenkürzel: „O“ |

|
Die Ladegeräte müssen auf der Karte platziert werden, um SOTO zu zeigen, wo sich die Ladestationen in der realen Arbeitsumgebung befinden.
Tastenkürzel: „C“ |

|
Parkzonen werden auf der Karte eingezeichnet, um dem Roboter zu zeigen, wo er stehen darf, wenn keine Aufträge vorliegen. |

|
Aufzüge ermöglichen den Robotern die Fortbewegung zwischen verschiedenen Etagen. |

|
Geschwindigkeitsbereiche sind konfigurierbare Bereiche, in denen bestimmte Fahrgeschwindigkeiten vorgeschrieben werden können. Tastenkürzel: „Z“ |

|
Exklusive Bereiche sind konfigurierbare Bereiche, die jeweils nur von einem Roboter befahren werden dürfen. |

|
Der SOTO-Guide dient als Werkzeug, um Bereiche mit einem maßstabsgetreuen SOTO-Modell testen zu können.
|
|
Das Werkzeug Guide Lines fügt Referenzlinien zur Karte hinzu, um Elemente wie Fußgängerüberwege, Fußwege oder andere Markierungen während der Modellierung zu kennzeichnen. |

|
Mit dem Messwerkzeug kann der Abstand zwischen zwei Punkten bestimmt werden. Klicken Sie auf zwei verschiedene Punkte auf der Karte, um die Entfernung zu messen (wird in der Beschriftung angezeigt). Deaktivieren Sie es, indem Sie zu einem anderen Werkzeug wechseln. Tastenkürzel: „M“ |
Kopfzeile

|
Klicken Sie auf das Jungheinrich-Logo, um zum SOTO Fleet Manager zurückzukehren. |

|
Die Schaltfläche Rückgängig löscht die letzten Schritte in umgekehrter Reihenfolge. Tastaturkürzel: "Strg+Z" |

|
Wiederholen stellt Arbeitsschritte wieder her, die mit der Schaltfläche „Rückgängig“ gelöscht wurden. Tastaturkürzel: "Strg+Umschalt+Z" |

|
In der Mitte der Kopfzeile sehen Sie den Namen der Umgebung und die aktuelle Version. Sie können die Version ändern, indem Sie sie aus der Dropdown-Liste auswählen. Die Version wird in einer separaten Registerkarte geöffnet. Gegebenenfalls wird ein weißer Punkt angezeigt, um darauf hinzuweisen, dass in der Umgebung ungespeicherte Änderungen vorhanden sind. Wenn die aktuelle Version aktiviert ist, wird sie neben dem Dropdown-Symbol mit dem Wort „Aktiviert” gekennzeichnet. |

|
Über die Schaltfläche „Hilfe“ können Sie Tastaturkürzel, Spracheinstellungen, Lizenzen und die Dokumentation abrufen sowie den Support kontaktieren. |

|
Die Validierung zeigt alle kritischen Aspekte der Umgebung auf, die behoben werden müssen, bevor die Umgebung aktiviert werden kann. Das Validierungstool kann für folgende Zwecke verwendet werden:
|

|
Die Schaltfläche Aktivieren aktiviert die Umgebung. Das Aktivieren einer Umgebung ist nicht möglich, wenn:
|

|
Durch Klicken auf „Speichern“ wird eine neue Version der aktuellen Umgebung gespeichert. Die neue Version wird in die Umgebungsbibliothek aufgenommen. Die Umgebung kann in der Umgebungsbibliothek aktiviert werden, wenn sie keine Validierungsprobleme enthält. |
Untere Linie
|
Unten links 
|
Von links nach rechts:
|
|
Unten rechts 
|
Von links nach rechts:
|
Inhaltsleiste
Alle in der Umgebung verwendeten Objekte werden in der linken Leiste angezeigt. Sie können die Objektgruppen durch Klicken auf das Pfeilsymbol erweitern. Sie können ein Objekt auf der Karte lokalisieren, indem Sie auf ein Objekt in der Gruppe klicken.
Mit den Schaltflächen am unteren Rand der Leiste können Sie mehrere Objekte gleichzeitig duplizieren, einblenden und entsperren.
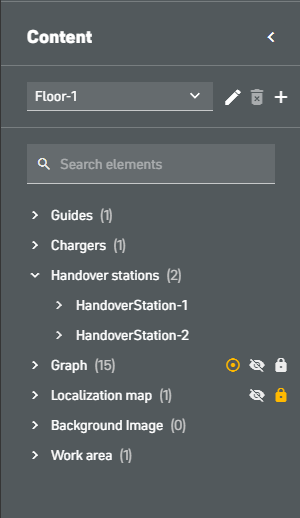
Funktionen der Inhaltsleiste:

|
Ausblenden und Anzeigen einzelner Objekte auf der Karte. |

|
Sperren und Entsperren ausgewählter Objekte. Gesperrte Objekte können nicht verschoben, gedreht oder geändert werden. |

|
Mit der Taste „T“ können die Namen der Übergabestationen ein- und ausgeblendet werden. |

|
Zaun ausblenden/anzeigen (neben „Graph“): Mit dieser Schaltfläche können Sie die Sichtbarkeit des Zauns im Graphen ein- und ausschalten. Der Zaun definiert den maximalen Platz, der SOTO für die Navigation zur Verfügung steht, und kann in der Eigenschaftenleiste der einzelnen Kanten und Knoten bearbeitet werden. |

|
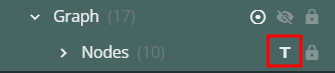
Zeigt die Knotennamen auf der Karte an (neben „Knoten“). |

|
Mit dem Auge kann die Sichtbarkeit der ausgewählten Ebenen ein- und wieder ausgeschaltet werden (befindet sich in der Fußzeile des Bedienfelds). |

|
Entsperren alle gesperrten Objekte (befindet sich in der Fußzeile des Fensters). |

|
Dupliziert das ausgewählte Objekt (befindet sich in der Fußzeile des Fensters). Duplizierte Objekte haben eine fortlaufende Nummer, z. B. _01, _02, _03, am Ende ihres Namens. |

|
Der Papierkorb kann zum Löschen der ausgewählten Objekte verwendet werden (befindet sich in der Fußzeile des Fensters). |
Inbetriebnahme
Neue Umgebung erstellen
-
Wählen Sie auf der Registerkarte "Umgebungen" die Option "Neue Umgebung".
-
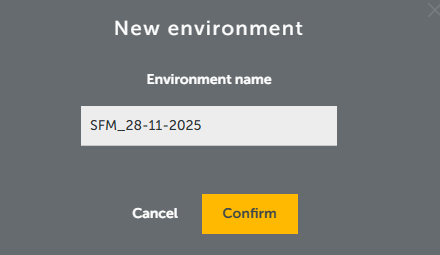
Benennen Sie die Umgebung und klicken Sie auf "Bestätigen".
-
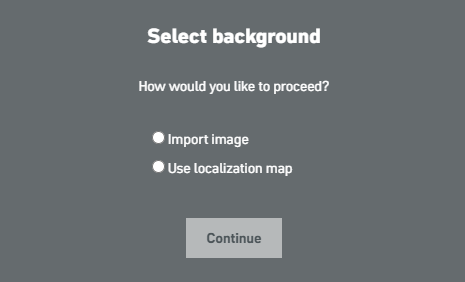
Wählen Sie den Hintergrund. Beginnen Sie mit einem Bild oder einer Lokalisierungskarte. Klicken Sie auf „Weiter“.
Hinweis: Sie können das Bild auch später noch ändern oder eine andere Lokalisierungskarte in der erstellten Umgebung auswählen.
-
Wählen Sie die Karte aus Ihrer Bibliothek.
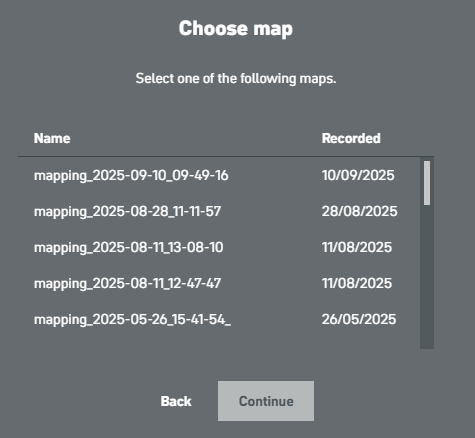
-
Alternativ können Sie auch ein Bild von Ihrem Computer verwenden. Wählen Sie "Öffnen"
-
Maximale Dateigröße: 15 MB
-
Dateitypen: png oder jpg
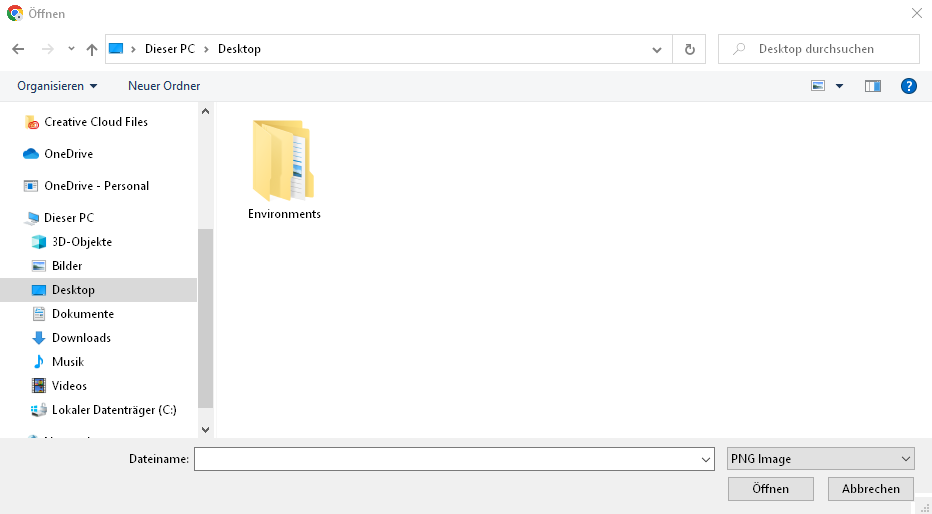
a. Nachdem Sie ein Bild ausgewählt haben, öffnet sich der Editor. Sie müssen das Bild kalibrieren, indem Sie auf die Schaltfläche „Kalibrierungstool“ auf der rechten Seite klicken.
b. Um eine Entfernung zu definieren, klicken Sie auf den Start- und Endpunkt des gewünschten Segments und geben Sie dann den Entfernungswert in das Popup-Fenster ein.
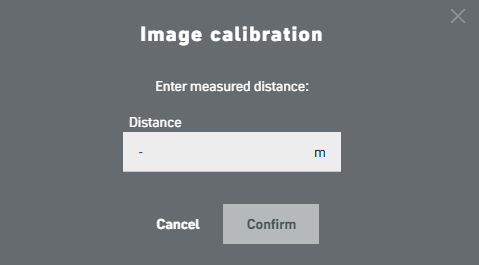
c. Anschließend wird das Bild neu kalibriert und in den entsprechenden Abmessungen angezeigt.
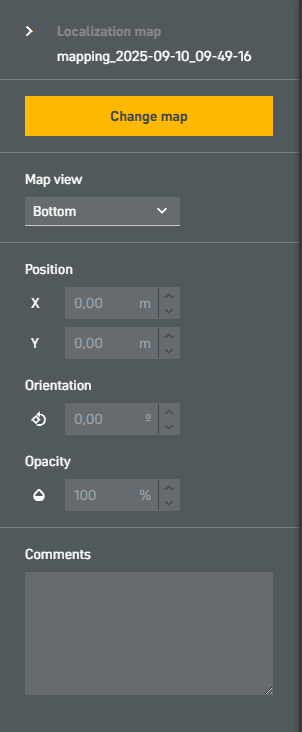
Sie können eine Karte/ein Bild hinzufügen oder ändern, indem Sie in der linken Inhaltsleiste darauf klicken. Bearbeiten Sie dann die Karte oder das Bild in der Eigenschaftenleiste auf der rechten Seite.
Vorbereitung
Um Objekte genau zu platzieren, muss die Lokalisierungskarte vor Beginn der Modellierung horizontal ausgerichtet werden.
-
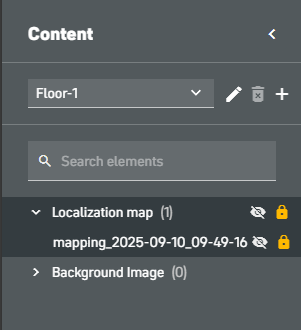
Wählen Sie in der Inhaltsleiste „Lokalisierungskarte“ aus.
-
Entsperren Sie den Laserscan, indem Sie auf das Symbol "Entsperren" klicken.
-
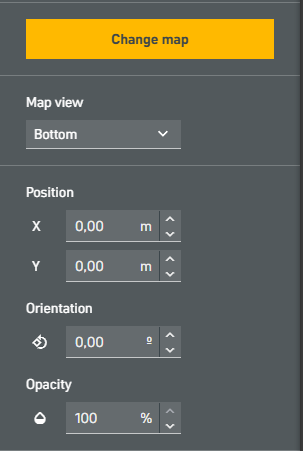
Ändern Sie die Orientierung im rechten Menü über das Feld „Orientierung“ oder klicken Sie auf eine der Ecken der Karte, bis der Laserscan ausgerichtet ist.
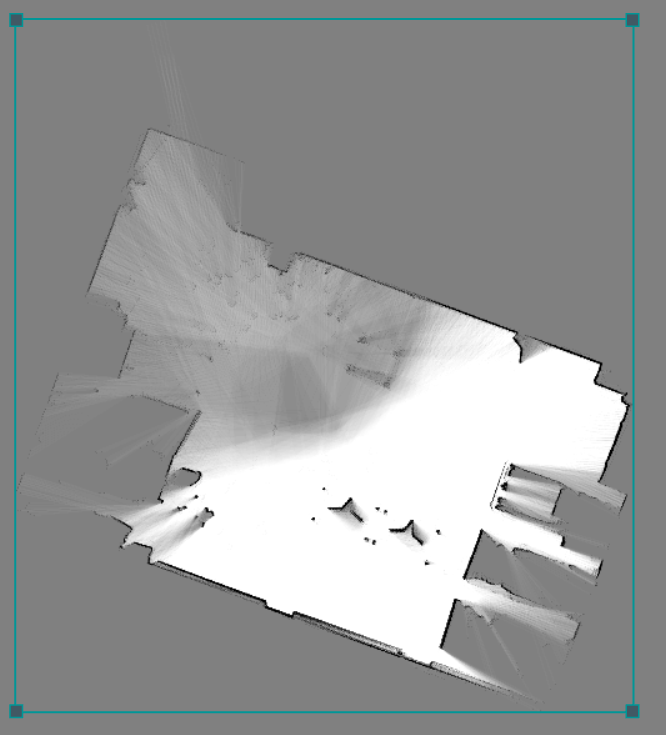
Dieser Schritt sollte zu Beginn erfolgen. Wenn Sie den Laserscan später neuaustrichten, werden die bereits auf der Karte platzierten Objekte nicht berücksichtigt.
Betrieb
Einen Arbeitsbereich einrichten
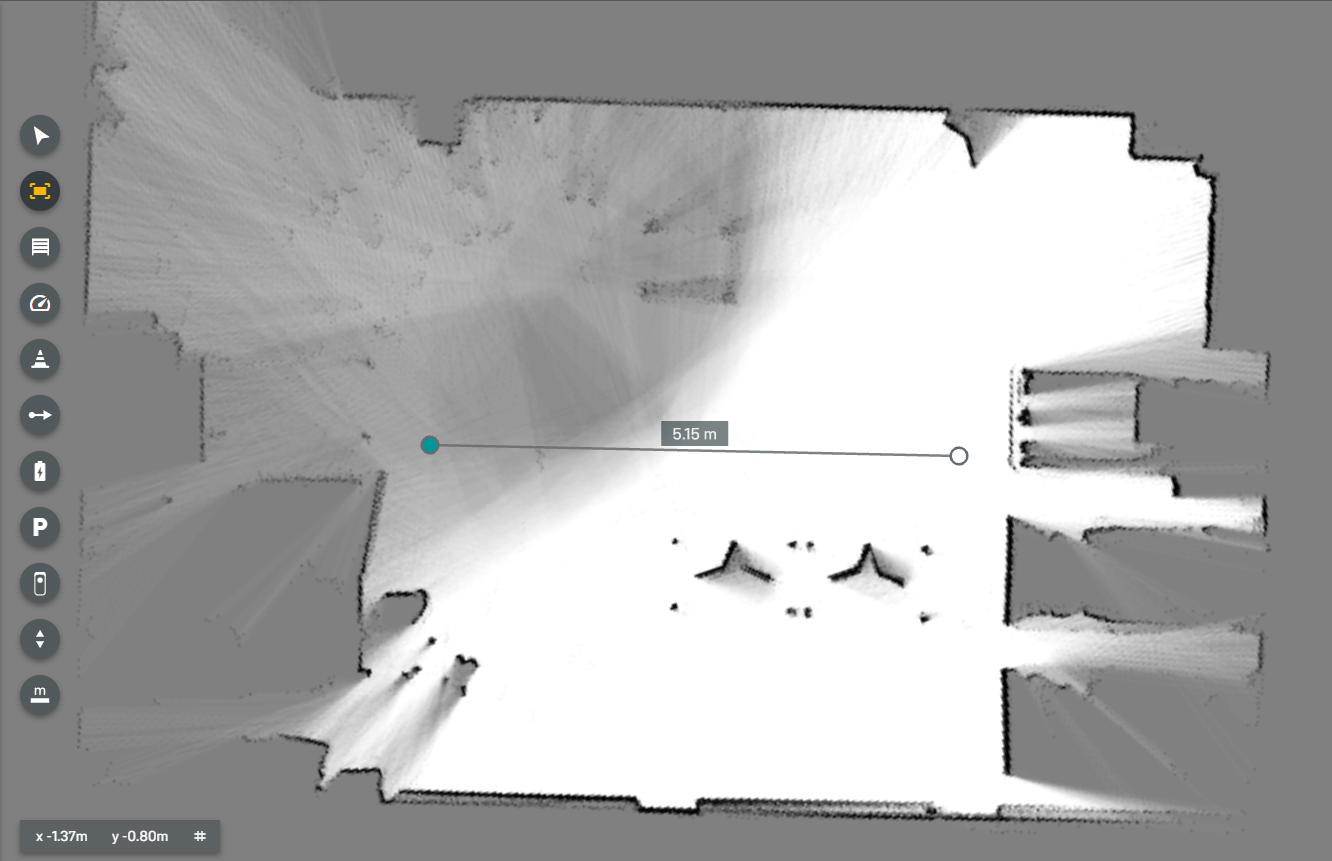
Der Arbeitsbereich markiert den Bereich auf der Karte, in dem sich SOTO bewegen darf.
-
Wählen Sie auf der Registerkarte „Umgebung“ die Option „Arbeitsbereich“ aus
. Der Mauszeiger wechselt in den Arbeitsbereichmodus. -
Wählen Sie einen Ort auf der Karte, um den ersten Knoten des Arbeitsbereichs zu platzieren.
-
Wählen Sie einen anderen Ort auf der Karte aus, um den zweiten Knotenpunkt des Arbeitsbereichs zu platzieren.
Eine Linie verbindet die Knotenpunkte miteinander.
-
Wählen Sie eine andere Stelle auf der Karte, um den dritten Knoten auf der Karte zu platzieren. Die Fläche zwischen den Knoten wird gefüllt. Der gefüllte Bereich stellt den Arbeitsbereich von SOTO dar.
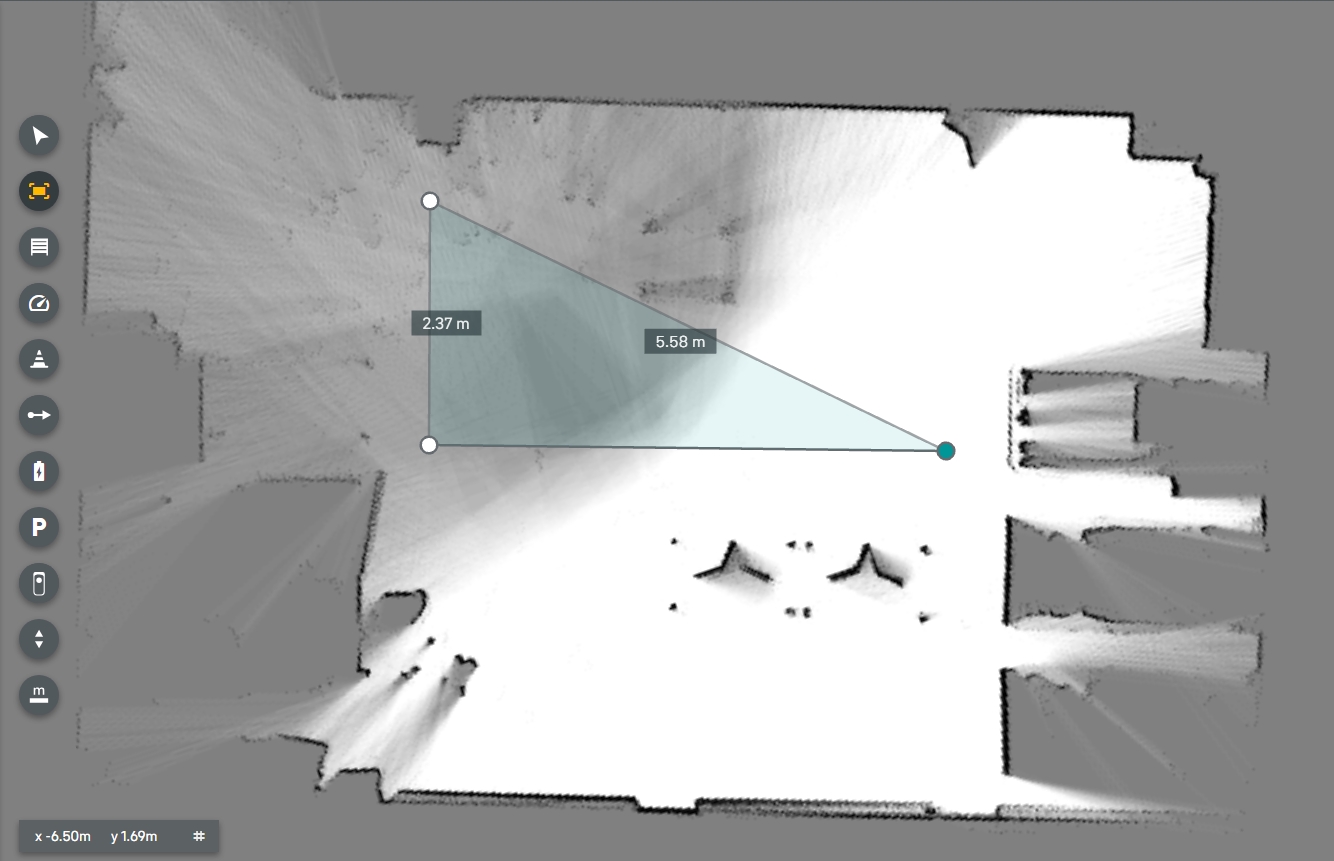
-
Klicken Sie so oft wie nötig auf die Karte, um den Arbeitsbereich vollständig zu definieren.
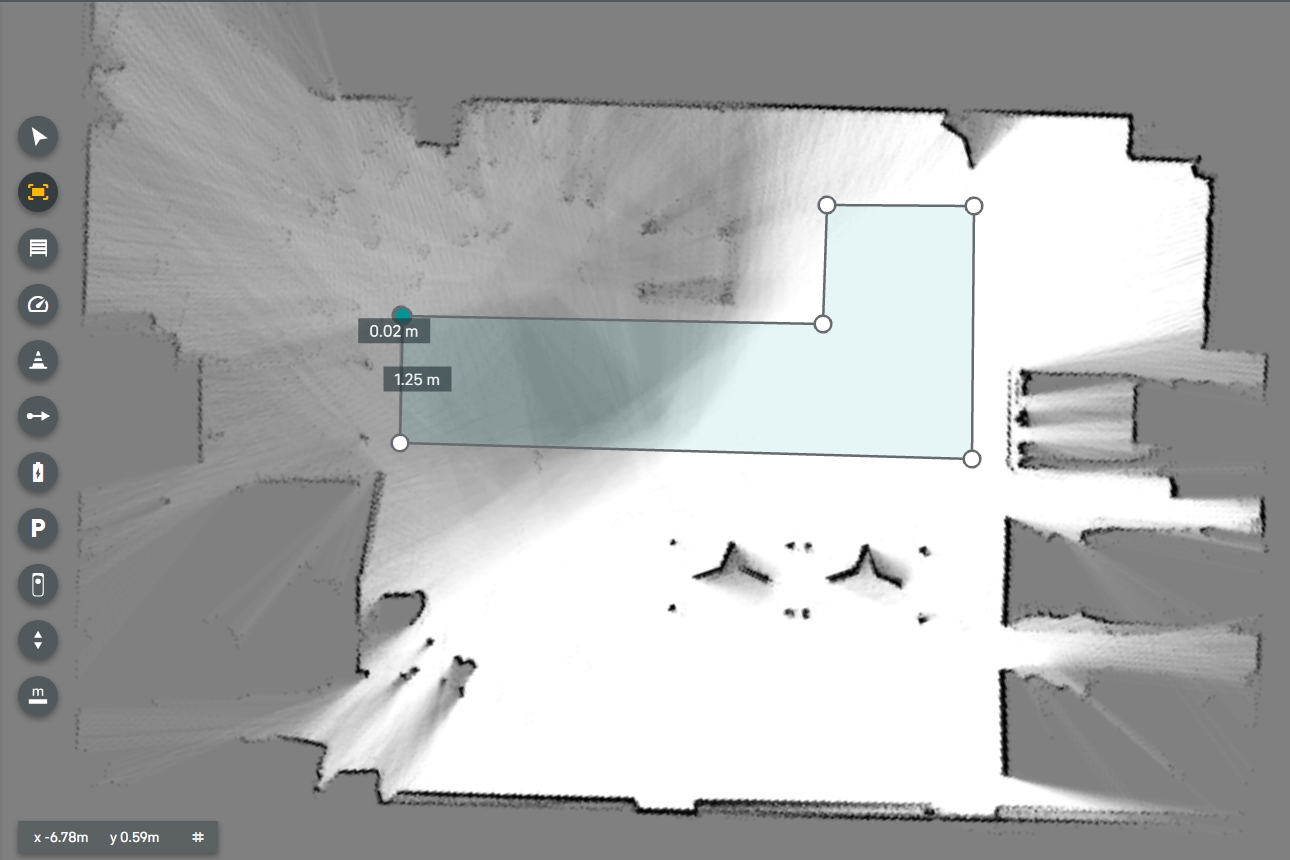
Der Arbeitsbereich kann beliebig groß sein und aus einer beliebigen Anzahl von Knoten bestehen.
Verwenden Sie den Mauszeiger, um einen Knoten auszuwählen. Ausgewählte Knotenpunkte können mit der Rücktaste verschoben oder gelöscht werden.
Wählen Sie mit dem Mauszeiger die Verbindung zwischen zwei Knotenpunkten aus, um einen weiteren Knotenpunkt zur Linie hinzuzufügen.
Halten Sie während des Modellierens die Umschalttaste gedrückt, um gerade und diagonale Kanten zu zeichnen.
Bereiche der Karte für SOTO blockieren
-
Wählen Sie auf der Registerkarte "Umgebung" die Option "Hindernisse". Der Mauszeiger wechselt in den Hindernismodus.
-
Wählen Sie einen Ort auf der Karte aus, um den ersten Knotenpunkt des zu blockierenden Bereichs zu platzieren.
-
Wählen Sie einen anderen Ort auf der Karte aus, um den zweiten Knotenpunkt des zu sperrenden Bereichs zu platzieren.
Eine Linie verbindet die beiden Knotenpunkte.
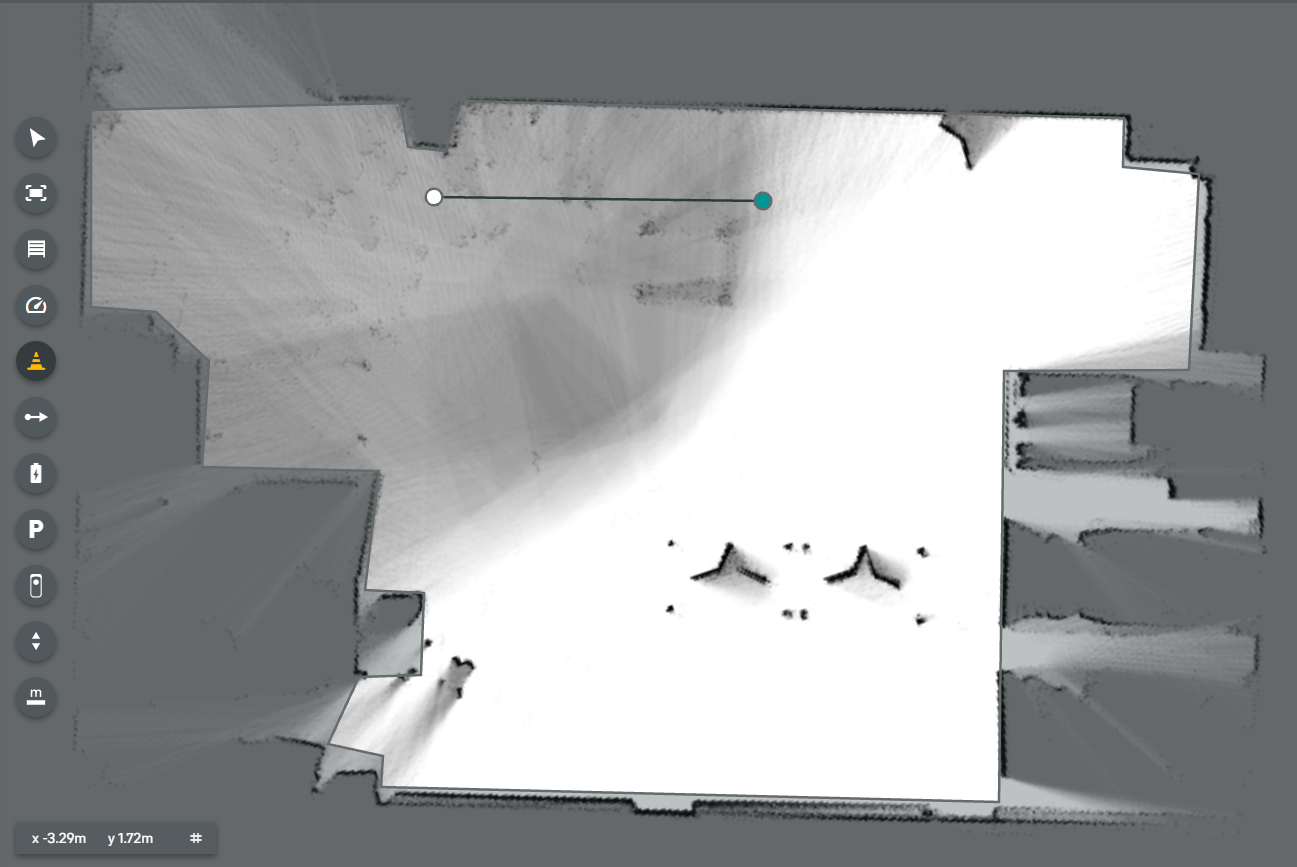
-
Wählen Sie einen anderen Punkt auf der Karte, um den dritten Knoten des zu blockierenden Bereichs zu markieren. Der von allen Knoten eingeschlossene Raum wird ausgefüllt und stellt den blockierten Bereich auf der Karte dar.
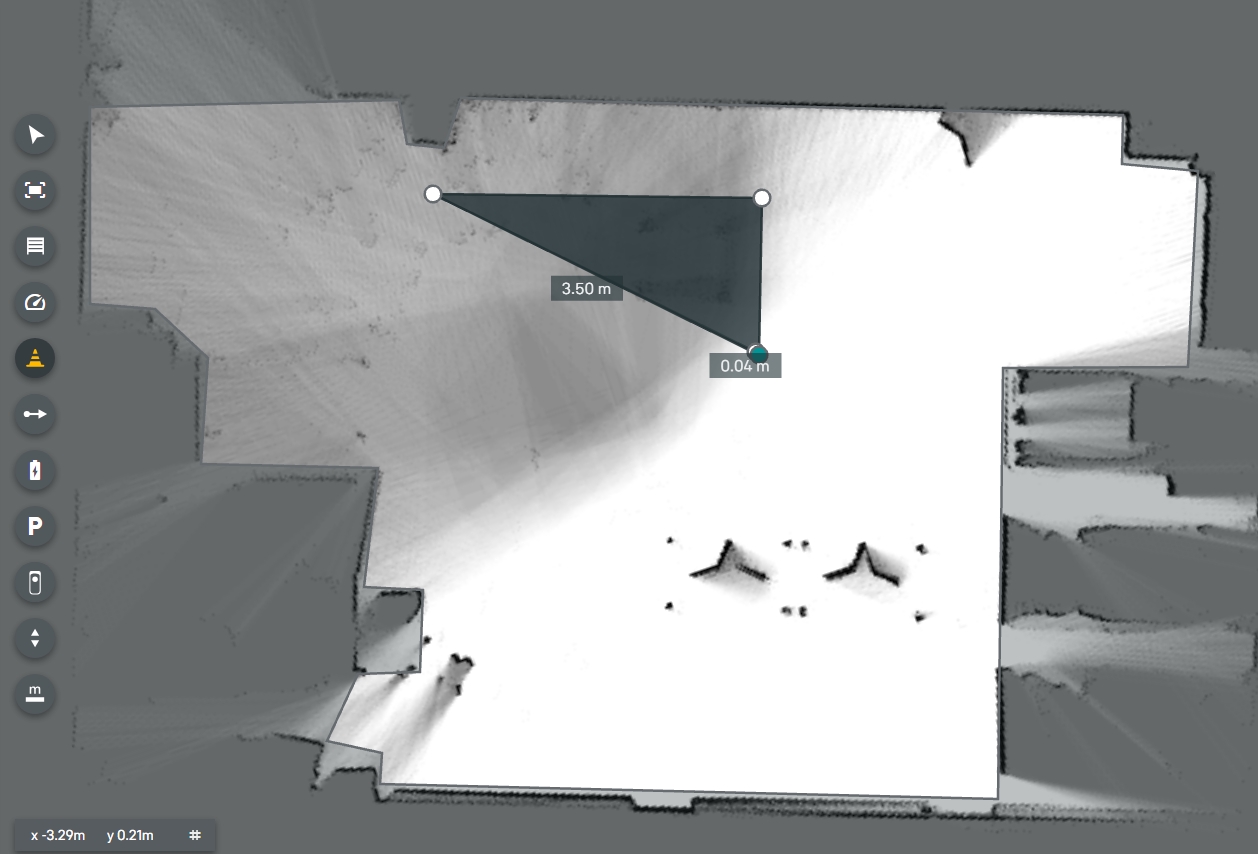
-
Klicken Sie so oft wie nötig auf die Karte, um den blockierten Bereich vollständig zu definieren.
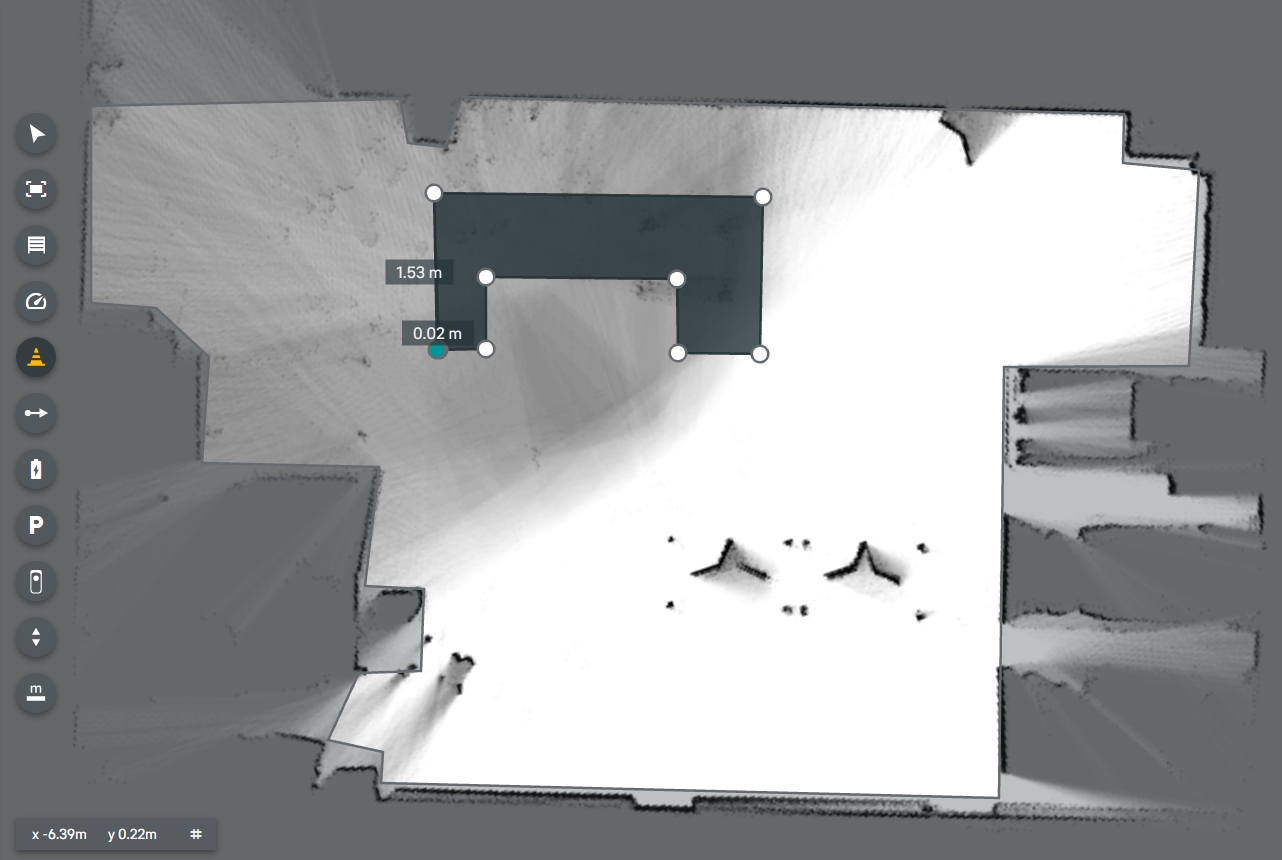
Blockierte Bereiche können beliebig groß sein und aus einer beliebigen Anzahl von Knoten bestehen.
Verwenden Sie den Mauszeiger, um einen Knoten auszuwählen. Ausgewählte Knoten können mit der Rücktaste verschoben oder gelöscht werden.
Um einen weiteren Knoten hinzuzufügen, markieren Sie die Verbindung zwischen zwei bestehenden Knoten mit dem Mauszeiger.
Halten Sie während des Modellierens die Umschalttaste gedrückt, um gerade und diagonale Kanten zu zeichnen.
Übergabestationen messen
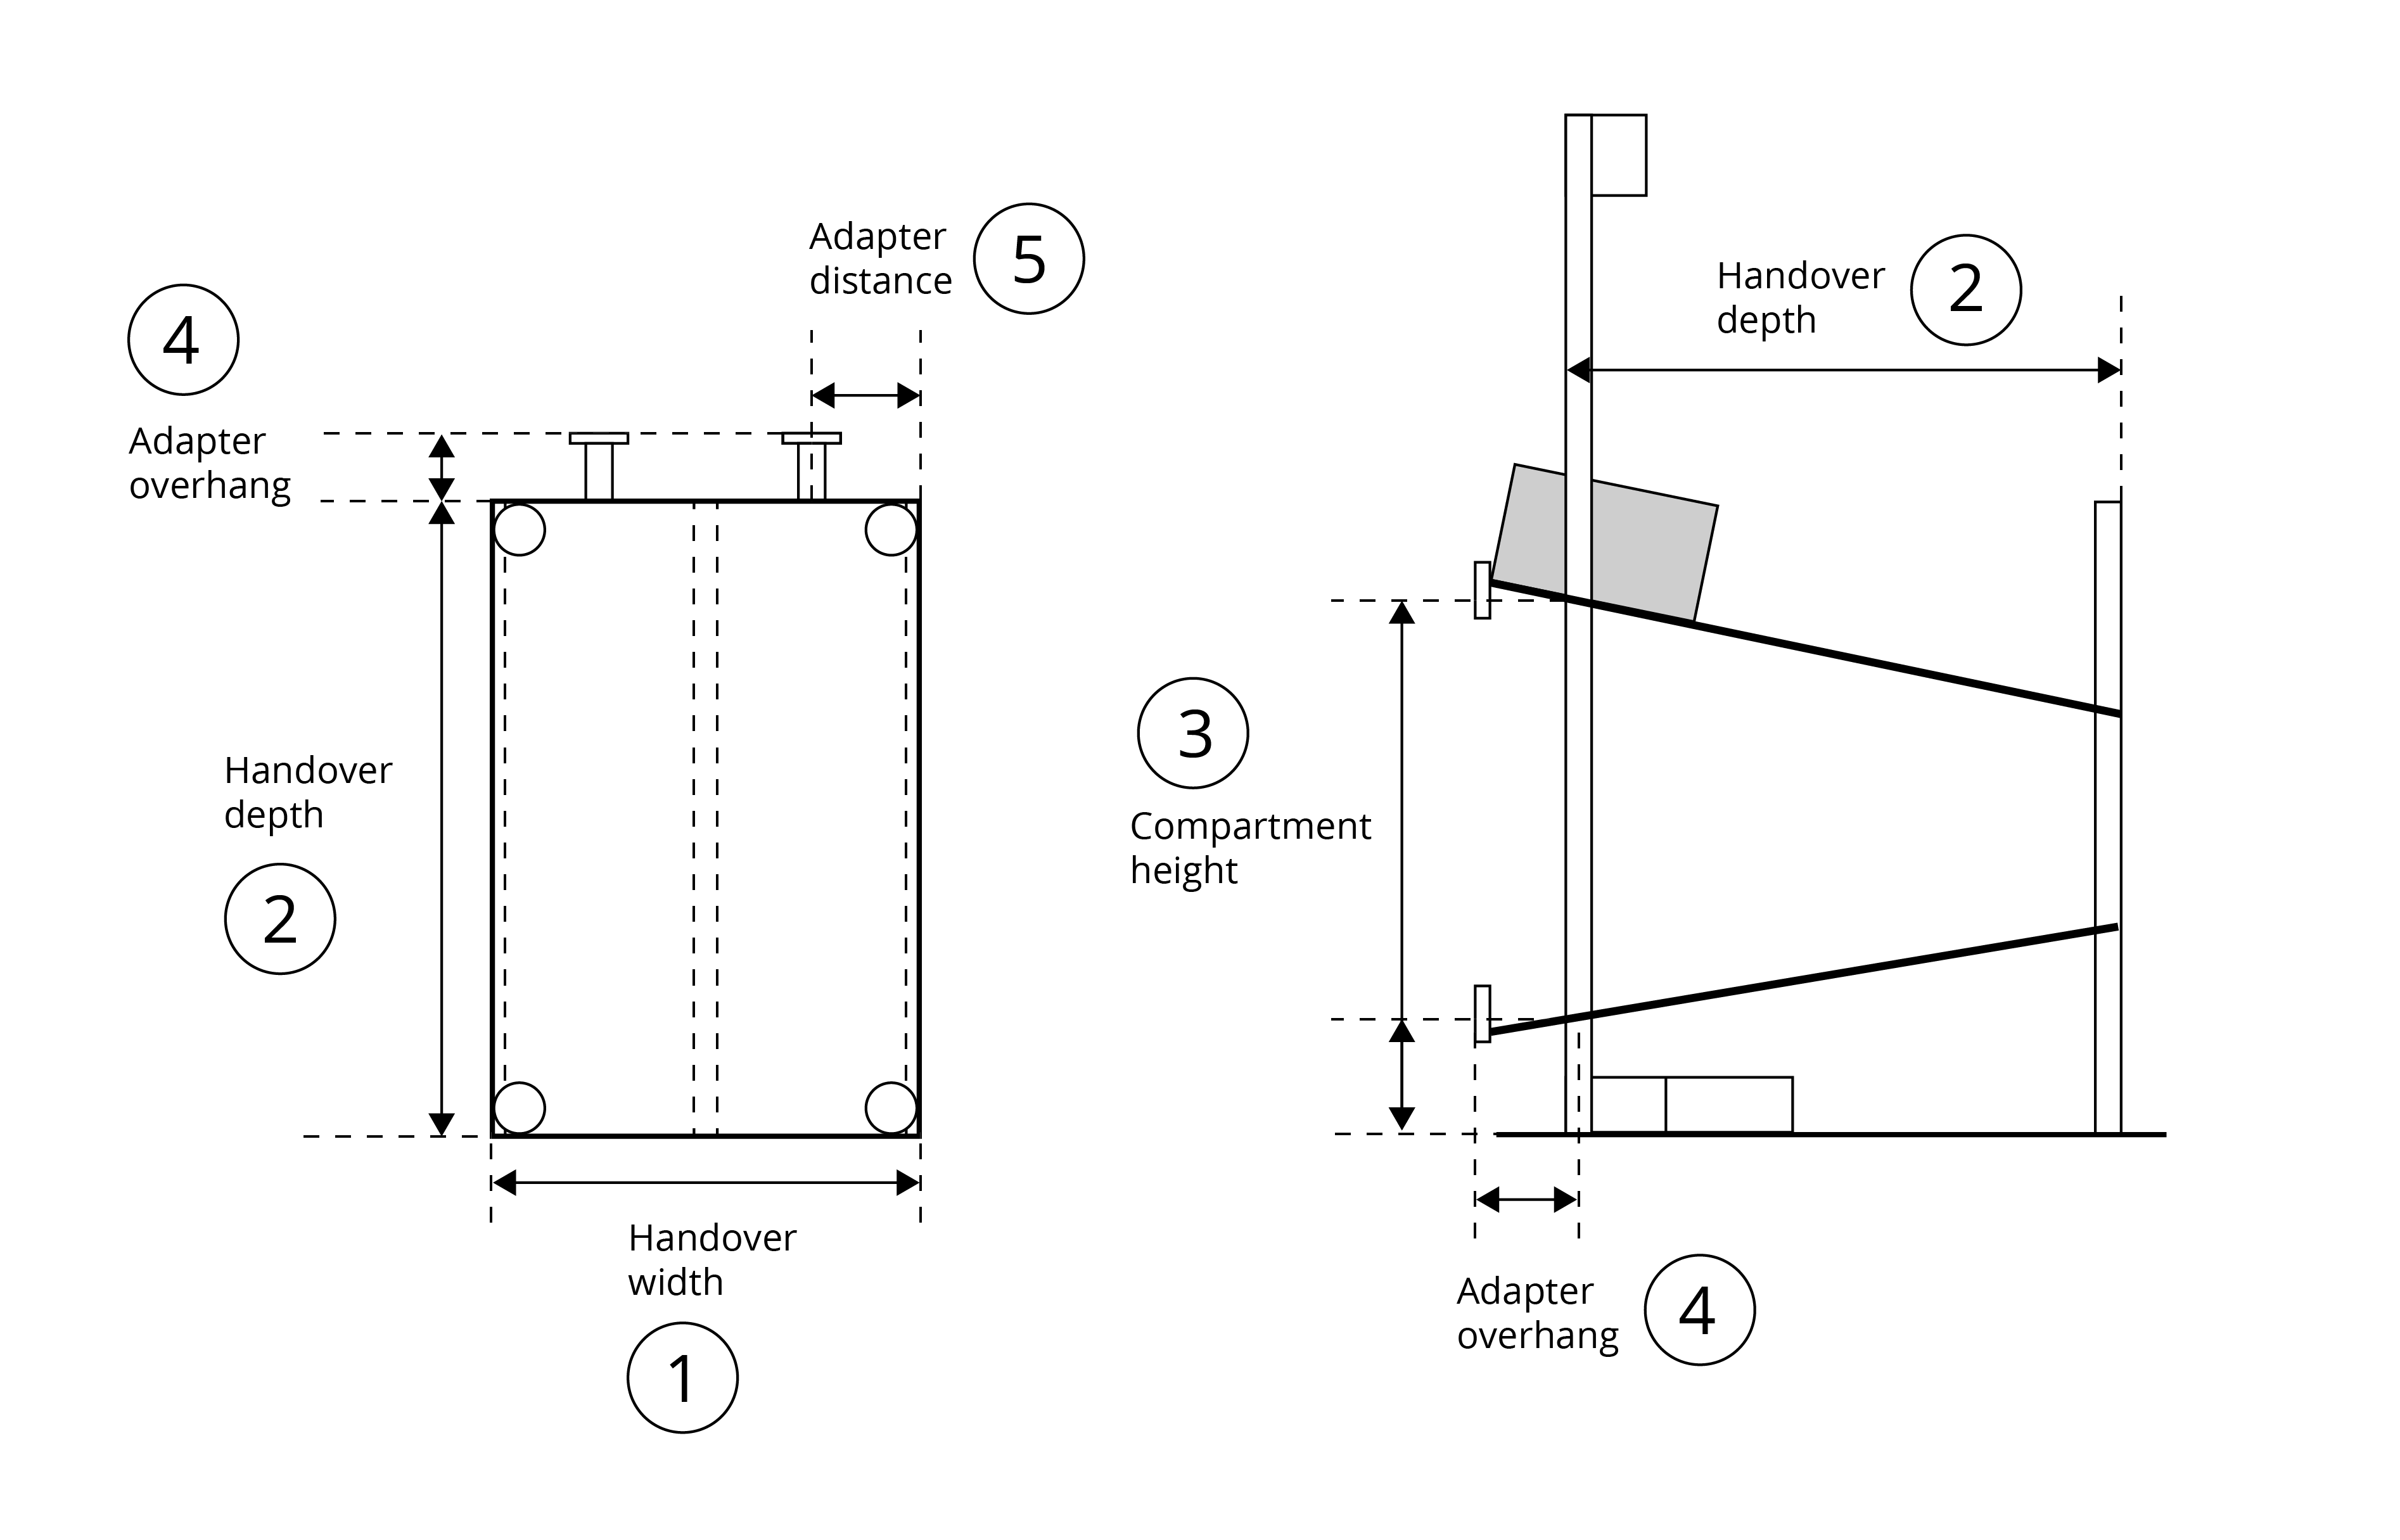
|
|
Übergabestationen erstellen
-
Klicken Sie auf die Schaltfläche "Übergabestation".
-
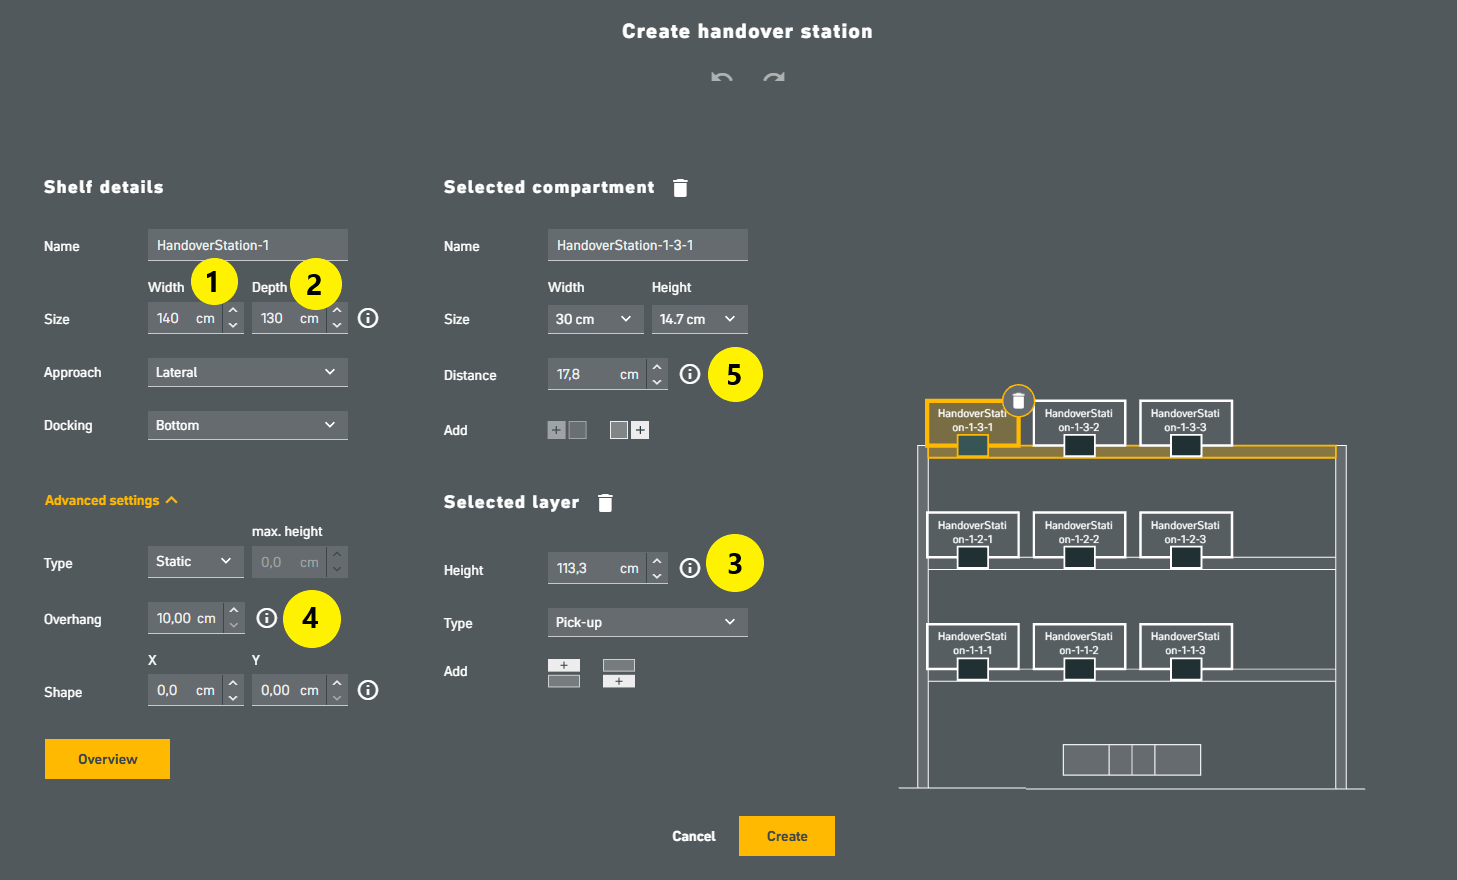
Übergabestation erstellen:
-
Allgemeine Angaben zum Regal
-
Name: Freitext
-
Gesamtgröße: Breite (min. 20 cm/ max. 250 cm), Tiefe (min. 20 cm/ max. 350 cm)
-
(Andocken-) Ansatz: frontal, seitlich
-
Andocken (Formposition): oben links, oben rechts, unten
-
Erweiterte Einstellungen:
-
Typ: statisch, variabel
-
Adapterüberhang (Abstand des Adapters zur Vorderseite): Standard, 10 cm
-
Formversatz: x, y (
Werte unterscheiden sich zwischen den Formen)
-
-
-
Ausgewählte Fächer
-
Wählen Sie einzelne Fächer in der Grafik aus und geben Sie die Maße für jedes einzelne Fach ein.
-
Sie können mehrere Fächer auswählen, indem Sie die Strg-Taste gedrückt halten. Auf diese Weise können Sie die Größe und den Ebenentyp aller ausgewählten Fächer gleichzeitig anpassen. Andere Eingabefelder werden deaktiviert, wenn mehrere Fächer ausgewählt sind.
-
Um Fächer zu löschen, drücken Sie das Symbol neben der Überschrift oder das Papierkorb-Symbol neben dem Diagramm.
-
Einstellungen der Fächer
-
Name: freier Text
-
Größe: Breite (20, 30, 40, 60 cm), Höhe (8, 12, 14,7, 22, 28, 32 cm)
-
Abstand des Adapters: Abstand von der linken Regalkante zur Mitte des Fachs in cm
-
-
-
Ausgewählte Ebenen
-
"Ausgewählte Ebene" entspricht dem aktuell ausgewählten Fach. Wenn mehrere Fächer ausgewählt sind, wird die Eingabe der Ebenen eingeschränkt, und es bleibt nur das Feld "Typ" verfügbar.
-
Ebenen können über das Papierkorb-Symbol neben der Überschrift gelöscht werden.
-
Ebenen-Einstellungen:
-
Höhe: Höhe vom Boden bis zur Oberkante des Fachbodens.
-
Typ: Aufnahme, Abgabe, Förder (umfasst Aufnehmen und Abgeben). Der ausgewählte Typ gilt für alle Fächer der ausgewählten Ebene.
-
Hinzufügen (Ebenen): Klicken Sie auf die Plus-Schaltflächen, um Ebenen über oder unter der ausgewählten Ebene hinzuzufügen.
-
Hinzufügen (Fach): Klicken Sie auf die Plus-Schaltfläche, um ein Fach rechts neben dem ausgewählten Fach hinzuzufügen.
-
-
-
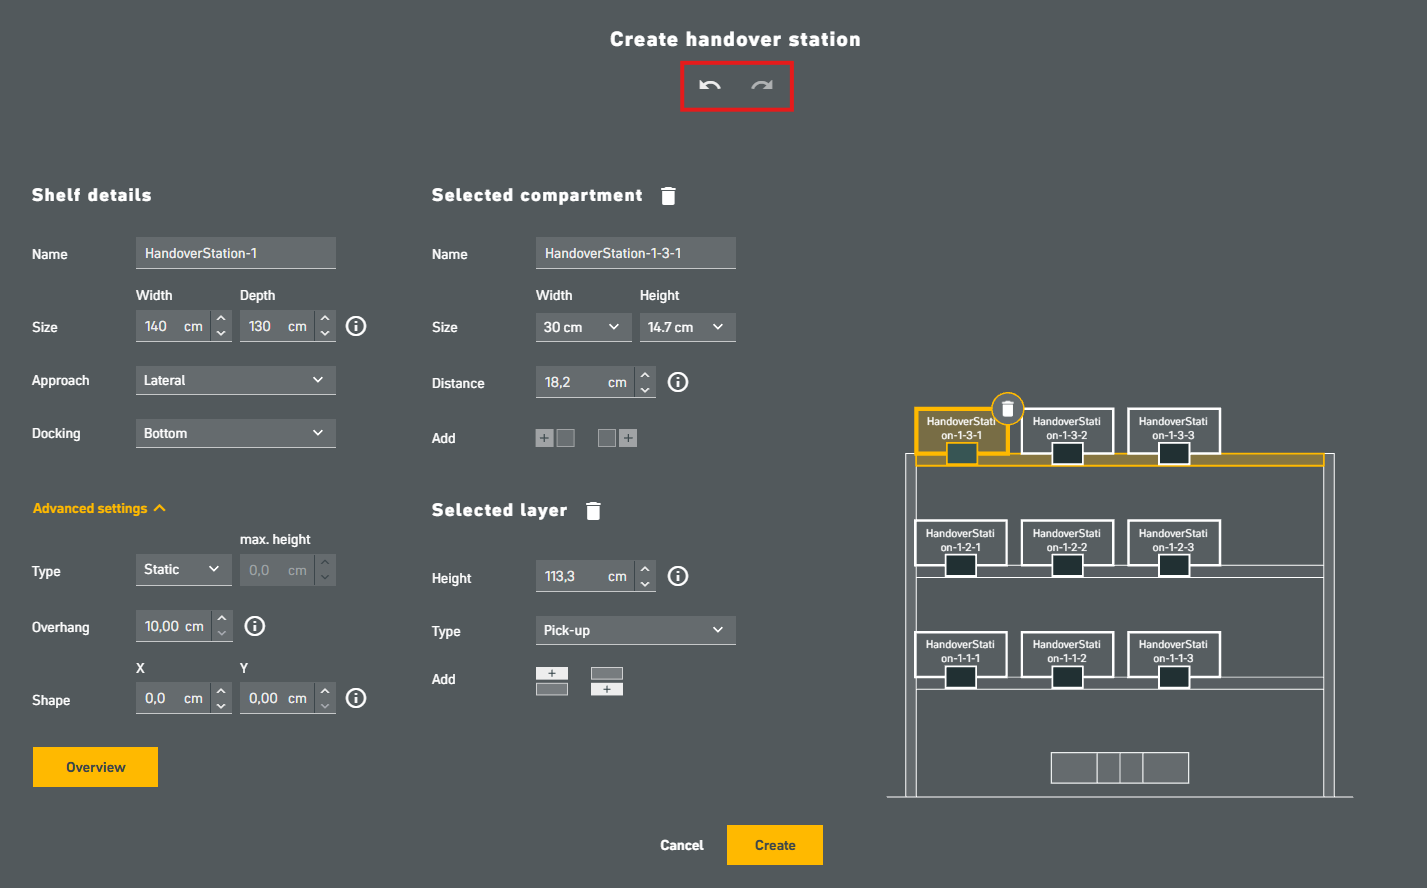
Sie können alle Aktionen rückgängig machen und wiederherstellen, indem Sie auf die Pfeile unter der Seitenüberschrift drücken. Jede Aktion wird im Tooltip beschrieben.
Modellierungsprobleme:
Kritische Probleme (rot markiert): Übergabestation kann nicht erstellt werden
Warnungen (gelb markiert): Die Konfiguration kann zu Problemen im Betrieb führen.
-
Durch Drücken der Schaltfläche "Übersicht" können Sie alle Fach- und Regaldetails auf einen Blick sehen.
-
Wenn Sie mit der Modellierung der Übergabestation fertig sind, drücken Sie auf "Erstellen".
-
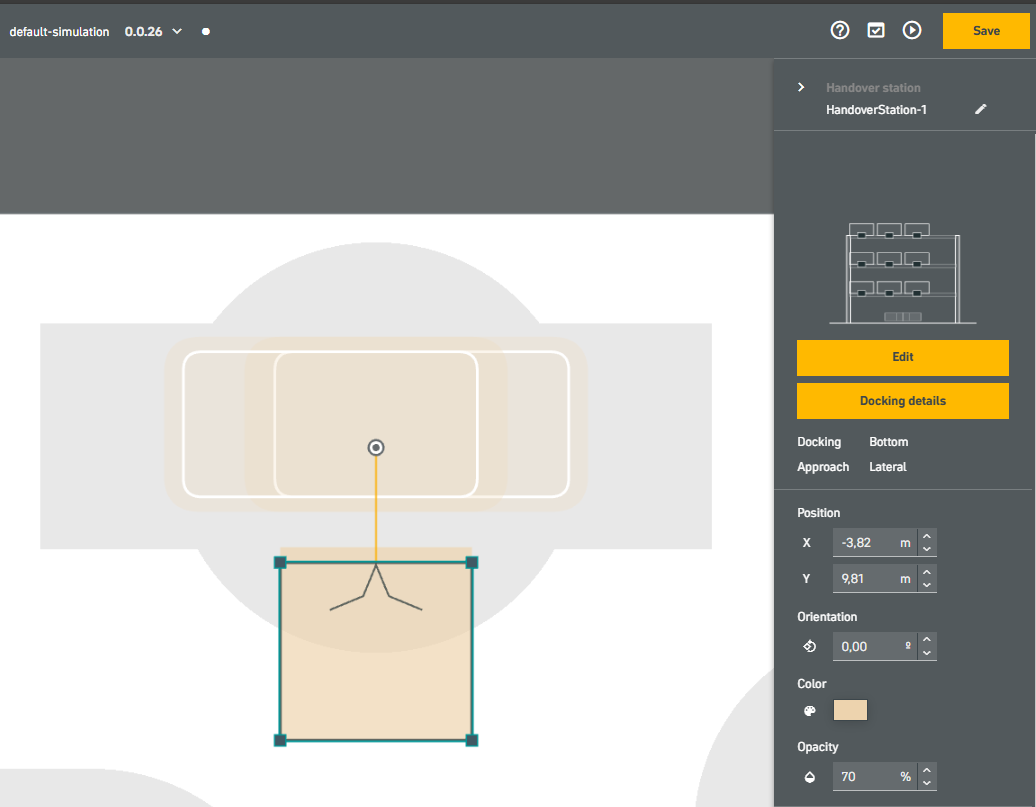
Die Übergabestation wird auf der Karte angezeigt und kann durch Klicken und Ziehen an die gewünschte Position verschoben werden. Die Eigenschaftenleiste auf der rechten Seite bietet einen Überblick über die genauen Übergabedetails.
Platzierung von Übergabestationen
Die Position der physischen Übergabestation darf nicht mehr als 20 cm von der virtuellen Position auf der Karte abweichen.
Sobald das Regal modelliert ist, muss es auf der Karte platziert werden. Dieser Schritt ist entscheidend, da er dem Roboter mitteilt, wo er eine Übergabestation in der Umgebung erwarten kann.
Aufgrund der Größe des Roboters benötigt er ausreichend Platz, um an der Übergabestation anzudocken. Die größte Herausforderung bei der Platzierung von Übergabestationen ist es, die korrekte Ausrichtung im Verhältnis zu anderen Übergabestationen, der Umgebung und nahegelegenen Hindernissen beizubehalten. Wenn die Stationen nicht korrekt ausgerichtet sind, kann der Roboter schräg andocken (sofern das Andocken möglich ist), was die Leistung beeinträchtigen und die Betriebszeit verlängern kann.
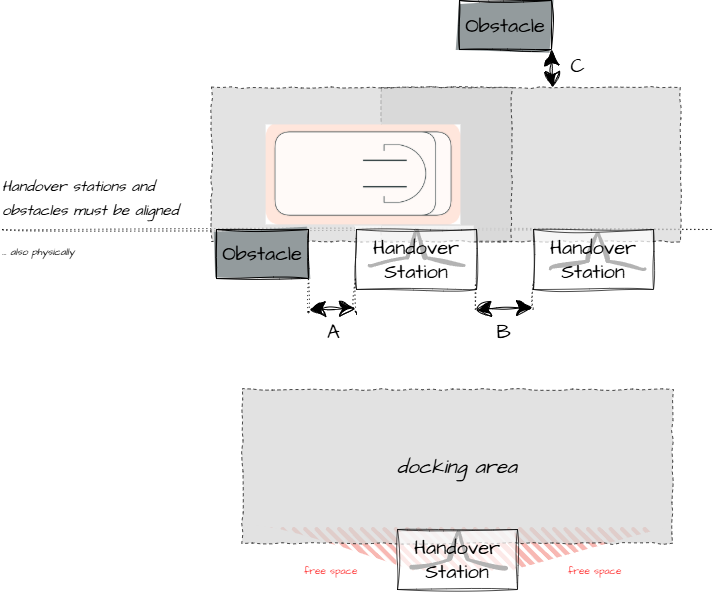
Die obige Abbildung fasst die wichtigsten Werte zusammen, die bei der Platzierung von Übergabestationen zu berücksichtigen sind:
-
Wenn Sie mehrere Übergabestationen in einer Reihe oder in der Nähe von Hindernissen platzieren, müssen Sie unbedingt darauf achten, dass sie sowohl im virtuellen Modell als auch in der physischen Umgebung korrekt ausgerichtet sind.
-
Mindestfreiraumbedarf (für Regale mit einem Säulendurchmesser von
5 cmoder weniger):-
Stationen mit einer Gesamtlänge zwischen
0,5 mund1,15 mmüssen20 cmFreiraum (für jede der Maße A und B) aufweisen. -
Stationen mit einer Gesamtlänge zwischen
1,5 mund1,4 mbenötigen32 cmFreiraum (für jede der Maße A und B). -
Stationen mit einer Gesamtlänge von mehr als
1,4 mbenötigen keinen Freiraum.
-
-
Der Andockbereich muss frei von Hindernissen gehalten werden.
-
Die Übergabestationen können mit einer Positionierungstoleranz von bis zu
20 cmplatziert werden.
Tipps
-
Je genauer die Platzierung, desto besser die Leistung des Roboters. Durch die Platzierung der virtuellen Übergabestationen an genau denselben Stellen wie die physischen Stationen können Sie deren Erkennung verbessern und beschleunigen.
-
Wenn sich der Anfahrtsbereich auf einer Seite mit Hindernissen überschneidet, können Sie die Anfahrtrichtung des Roboters einschränken. Dadurch wird der Roboter gezwungen, von der ungehinderten Seite anzudocken, so dass Sie eine Übergabestation in der Nähe von Hindernissen platzieren können.
-
Wenn Sie mehrere identische Übergabestationen erstellen möchten, können Sie diese in der linken Inhaltsleiste oder mit Strg+C / Strg+V duplizieren.
Eigenschaften der Übergabestation
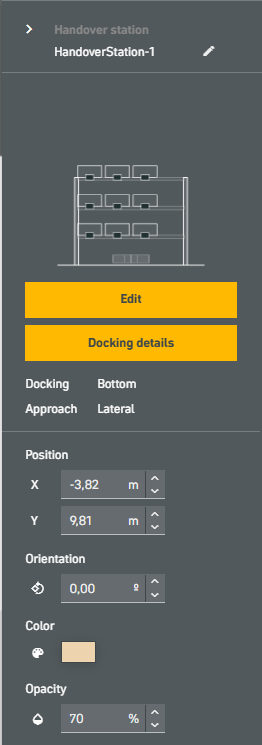
-
Name der Übergabestation (zum Bearbeiten auf den Namen klicken)
-
Ändern Sie das Layout, indem Sie auf "Bearbeiten" klicken.
-
Ändern Sie die Anfahrtdetails, indem Sie auf „Anfahrt Details“ klicken, siehe Creating the Graph.
-
Positionieren Sie die Übergabestation, indem Sie numerische Werte in die Eingabefelder eingeben oder per Drag & Drop verschieben.
-
Definieren Sie die Orientierung durch Eingabe numerischer Werte in die Eingabefelder oder per Drag & Drop.
-
Bearbeiten Sie die Deckkraft, um das Hintergrundbild (Karte) besser zu erkennen.
Schritte nach dem Aufstellen der Übergabestation
-
Positionieren Sie die Übergabestation korrekt gemäß dem Laserscan auf der Karte.
-
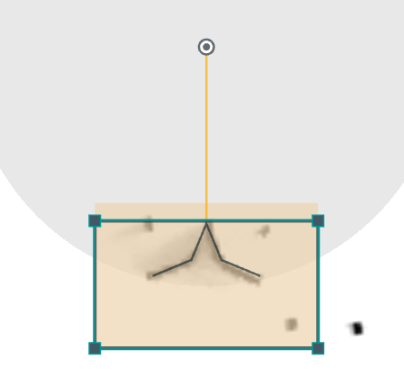
Wenn es seit der letzten Kartierung verschoben wurde, richten Sie es aus, indem Sie seine Position in der physischen Umgebung messen, und überprüfen Sie anschließend die Ausrichtung mit dem Messwerkzeug (Tastenkürzel „M“).
-
-
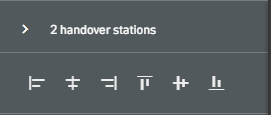
Wenn Sie es neben eine Reihe vorhandener Regale platzieren möchten, wählen Sie mehrere Regale bei gedrückter Strg-Taste aus und verwenden Sie das Ausrichtungswerkzeug in der rechten Leiste, um deren Vorderkanten auszurichten.
-
Weitere Details zum Andocken können Sie in der Eigenschaftenleiste festlegen, indem Sie auf die Übergabestation klicken.
-
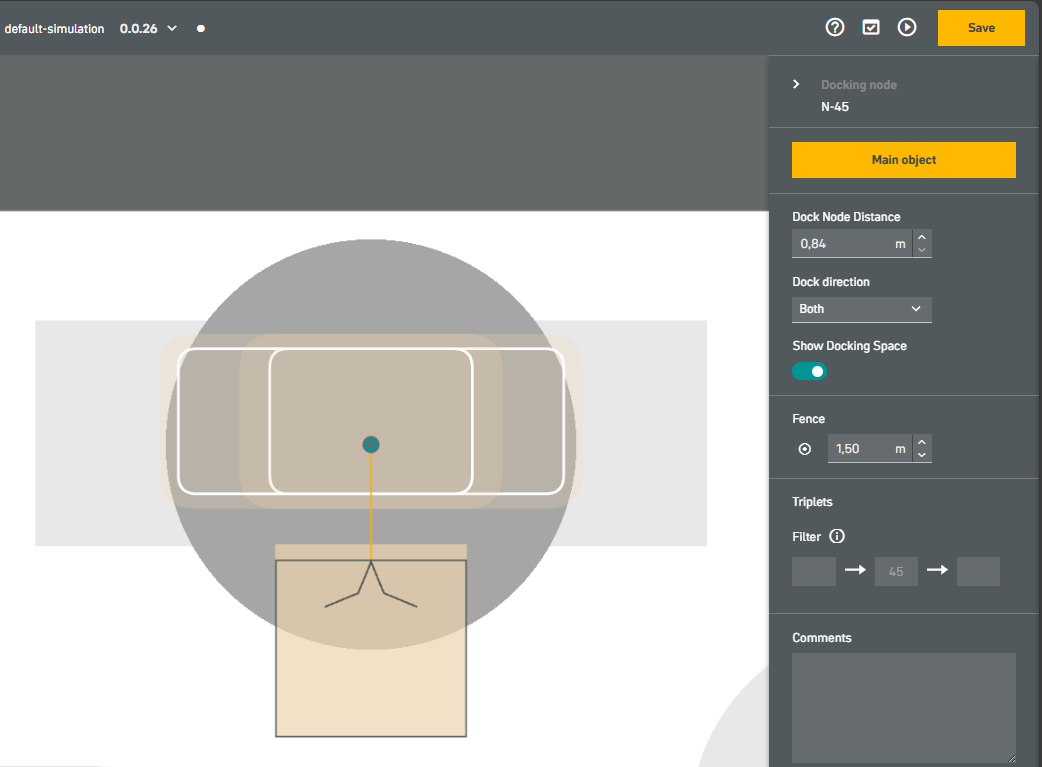
Aktivieren Sie die Schaltfläche „Anfahrtsbereich anzeigen“, um den Bereich anzuzeigen, der frei bleiben muss, damit der Roboter erfolgreich andocken kann.
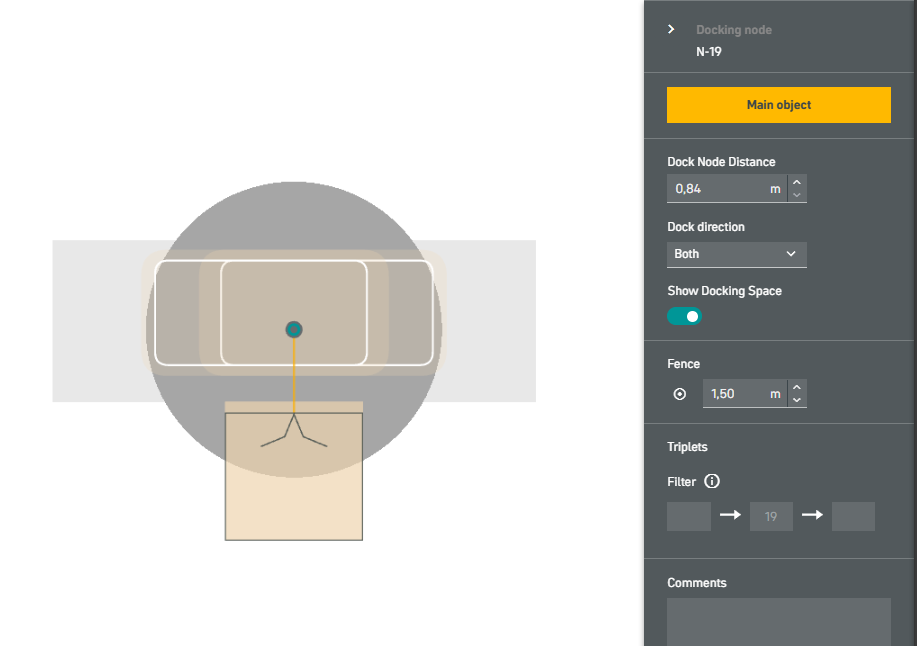
b. Sie können die Anfahrtrichtung des Roboters festlegen (frontal oder seitlich).
Der Andockbereich vor der Übergabestation ändert sich je nach Anfahrtsrichtung. In einigen Fällen ist möglicherweise nicht genügend Platz vorhanden, um von einer bestimmten Seite anzufahren, oder das Anfahren von einer Seite ist effizienter als von der anderen.
c. Bei Bedarf können Sie den Abstand der Andockknoten ändern. Damit wird der Ort festgelegt, den der Roboter ansteuert, bevor er mit dem Andockvorgang beginnt.
Wenn möglich, setzen Sie den Abstand der Andockknoten auf den maximalen Wert. Verringern Sie den Abstand nur, wenn nicht genügend Platz vorhanden ist.
Ladegeräte erstellen
Im Master-Controller können Sie den Batterieprozentsatz festlegen, den der Roboter erreichen muss, bevor er den Betrieb wieder aufnehmen darf.
-
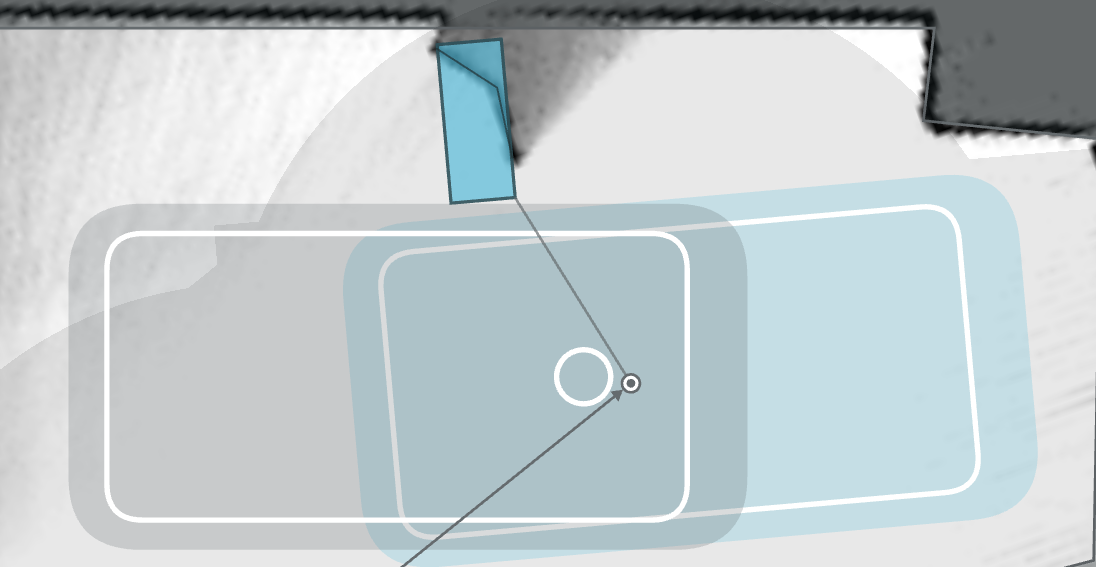
Wählen Sie auf der Registerkarte "Umgebung" die Option "Ladegerät". Der Mauszeiger wechselt in den Lademodus.
-
Platzieren Sie das Ladegerät auf der Karte so, dass es mit dem tatsächlichen Standort des Ladegeräts übereinstimmt.
-
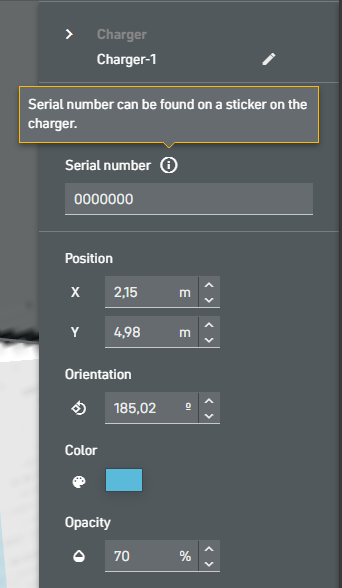
Klicken Sie auf das Ladegerät und geben Sie die Seriennummer in das Feld "Seriennummer" ein.
Sie finden die Seriennummer auf einem Aufkleber auf dem Ladegerät
-
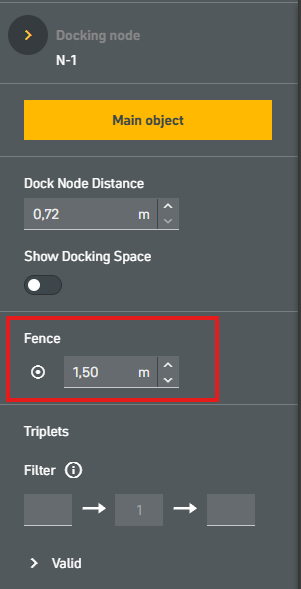
Sie können den Abstand der Andockknoten über die Schaltfläche „Anfahrt Details“ ändern. Dies kann auch durch Klicken und Ziehen des Knotens auf der Karte erfolgen.
-
Die Größe des Zauns kann auch im Abschnitt „Anfahrt Details“ angepasst werden.
Einen Graphen erstellen
Terminologie
Graph
Der Graph stellt den Fahrweg von SOTO dar. Es besteht aus Knoten, die durch Kanten verbunden sind. Knoten werden mit dem Graphenwerkzeug auf einer Karte platziert und bilden so Koordinaten, die den Roboter bei seiner Navigation leiten.
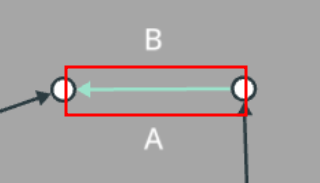
Kanten
Kanten sind Verbindungen zwischen Knoten.
Beispiel:Zwei Knoten können durch eine Kante verbunden werden, wenn in der Umgebung genügend Platz vorhanden ist, damit der Roboter zwischen ihnen navigieren kann.
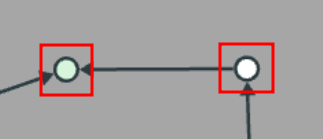
Knoten
Knoten sind Koordinaten auf einem Graphen. Sie können als Koordinaten dienen, die ausschließlich zur Navigation verwendet werden, oder sie können mit einem Objekt verbunden sein (z. B. einer Übergabestation, einer Ladestation, einem Aufzug usw.).
Beispiel:Die aktuelle Position des Roboters kann als einen Knoten dargestellt werden, und sein Ziel als ein zweiter Knoten.
Andockknoten
Ein Andockknoten ist ein festgelegter Annäherungspunkt, an dem der Roboter auf ein Objekt wie eine Übergabestation, ein Ladegerät, einen Aufzug oder einen Parkplatz zugreifen kann. Stellen Sie sicher, dass ausreichend Platz (z. B. Freiraum um einen Zaun herum) vorhanden ist, damit der Roboter ordnungsgemäß andocken kann.
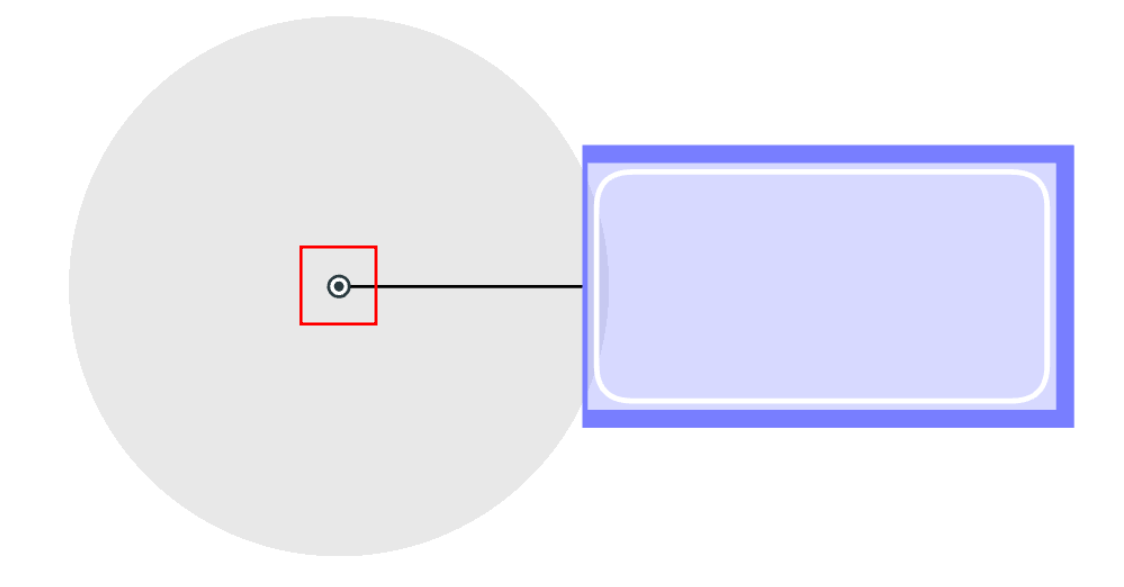
Objektknoten (OBJ)
Objektknoten sind spezielle Knoten, die nicht im Graph angezeigt werden. Sie stellen die genaue Position dar, die der Roboter erreichen muss, um mit einem Objekt zu interagieren. Das bedeutet, dass der Roboter ein wenig weiter fahren muss als der Andockknoten, um das Objekt tatsächlich zu erreichen.
Mit dem Graphenwerkzeug können Sie die Routen der Roboterflotte festlegen und Verkehrsregeln zur Vermeidung von Unfällen festlegen:
-
Wählen Sie in der Registerkarte „Umgebung“ das „Graphenwerkzeug“ aus. Sie können zwischen ein- und zweidirektionalen Kanten wählen. Der Mauszeiger wechselt in den Graph-Modus mit der ausgewählten Richtung.
Um eine bidirektionale Kante in eine unidirektionale Kante umzuwandeln, klicken Sie auf die Pfeilspitze. Um sie wieder in eine bidirektionale Kante umzuwandeln, klicken Sie auf das Ende einer Kante ohne Pfeil (in der Nähe des Knotens).
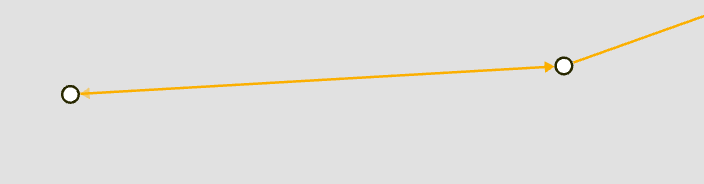
Um einen Knoten zu erstellen, klicken Sie mit der linken Maustaste auf eine beliebige Stelle der Karte.
-
Sie können weitere Knoten hinzufügen, indem Sie mit der linken Maustaste auf Punkte der Karte klicken. Die Position der Knoten kann jederzeit geändert werden, solange sie nicht gesperrt sind.
-
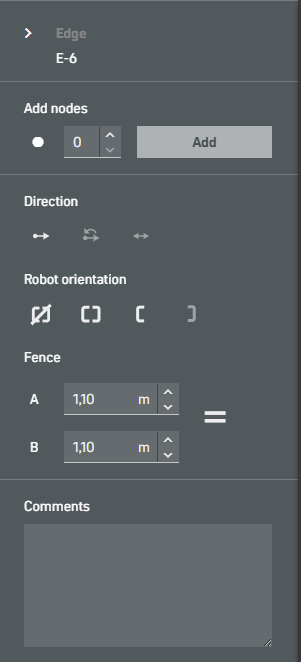
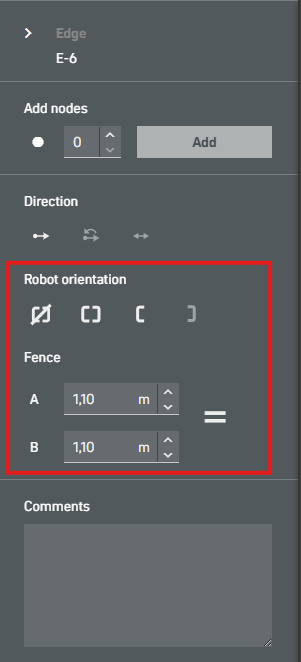
Im rechten Bereich können Sie die Breite des Zauns, die Orientierung des Roboters und die Fahrtrichtung für den nächsten Knoten festlegen, den Sie auf der Karte platzieren möchten. Diese Einstellungen bleiben wirksam, bis Sie sie ändern.
-
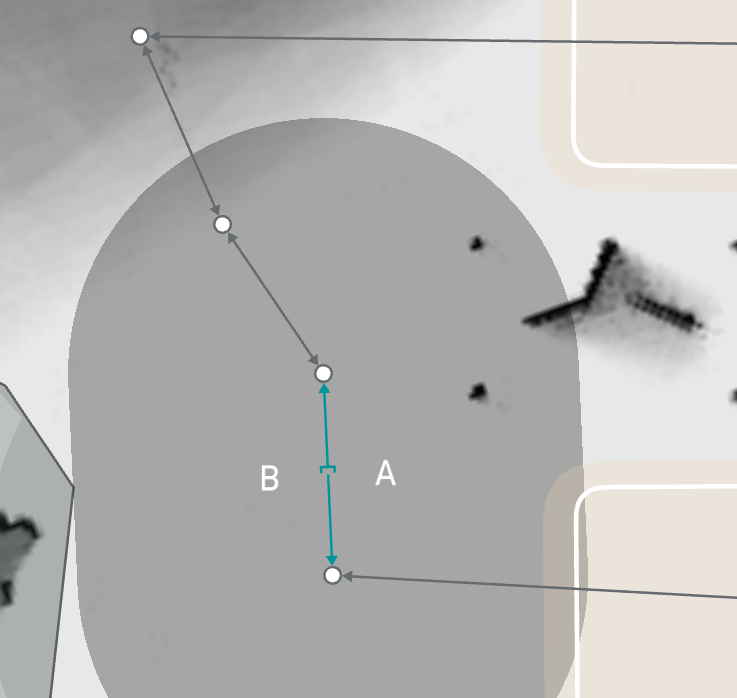
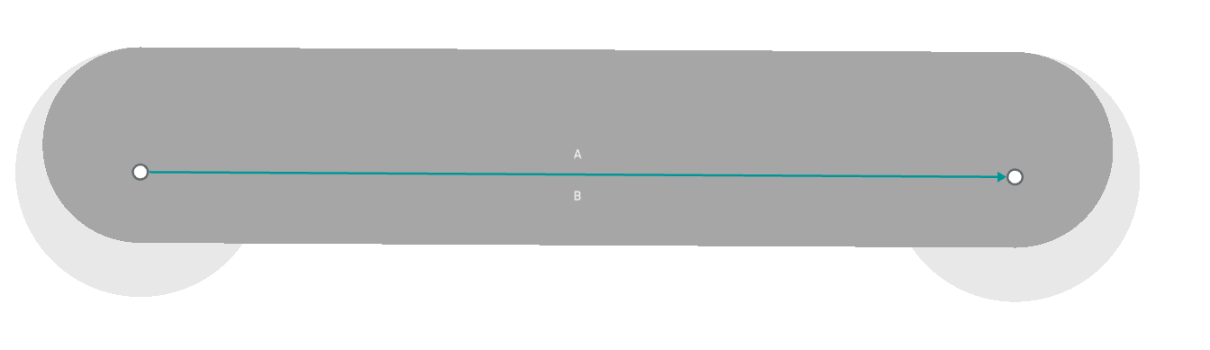
Die Einstellung Zaun definiert die zulässige Fahrbreite für den Roboter entlang einer bestimmten Kante und einem bestimmten Knotenpunkt. Um die Größe des Zauns einzustellen, verwenden Sie die Eingabefelder auf der rechten Seite. Auf der Karte erscheint der Zaun als graue Fläche an den Rändern.
Um einen asymmetrischen Zaun zu erstellen, klicken Sie auf das Zeichen "Gleich". "A" und "B" stehen für die linke bzw. rechte Seite des Zauns.
-
Sie können eine Kante auch in mehrere Knoten aufteilen, indem Sie auf die Kante klicken und die Anzahl der Knoten in der rechten Leiste festlegen. Klicken Sie dann auf "Hinzufügen".
-
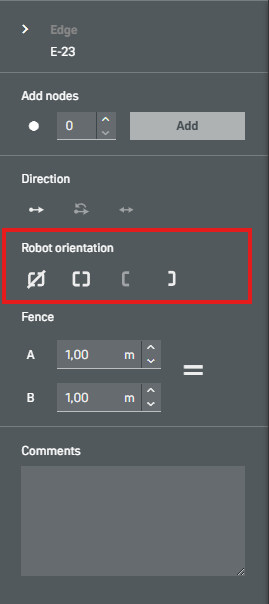
Neben der Fahrtrichtung können Sie in der Eigenschaftenleiste auch die Orientierung des Roboters ändern. Die Standardeinstellung für Kanten ist immer frontal (nicht offene Seite des Klammerzeichens). Um die Orientierung zu ändern, klicken Sie auf die Symbole „Roboter-Orientierung“. Die Orientierung wird auf der Karte angezeigt.
-
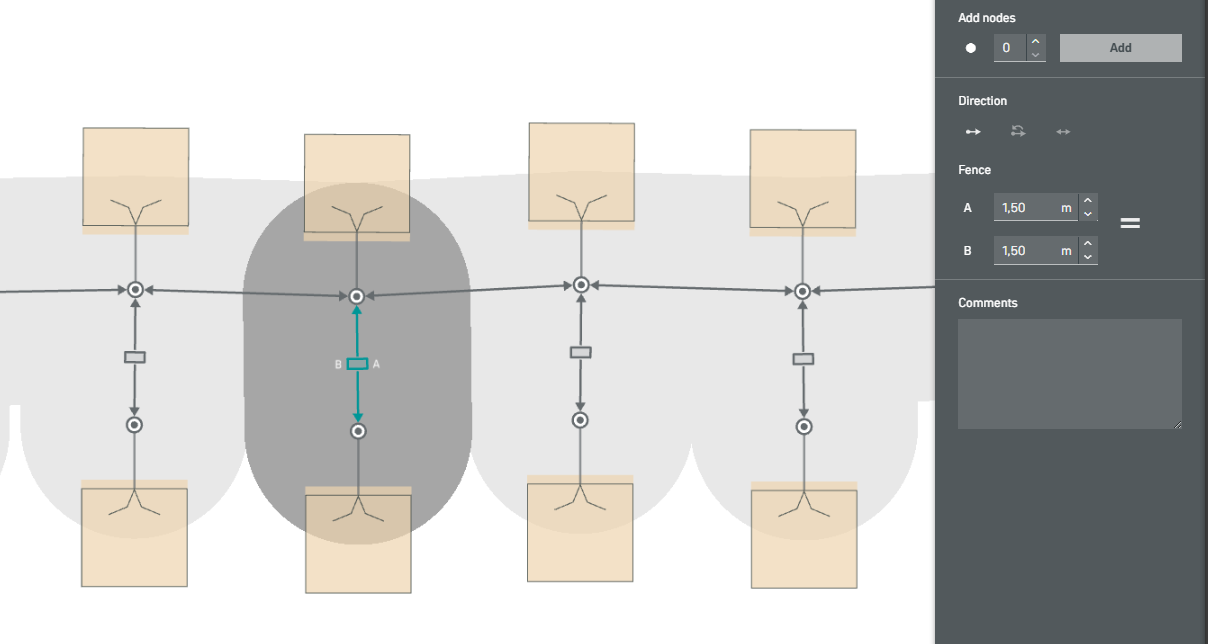
Wenn Sie zwei Übergabestationen direkt miteinander verbinden, wird die Kante als Seitenwechsel Symbol (ein Quadrat) angezeigt. Seitenwechsel-Kanten ermöglichen es dem Roboter, sich lateral zwischen zwei gegenüberliegenden Übergabestationen zu bewegen.
Die Orientierung dieser Kante hängt von der Andockausrichtung der Übergabestation ab, an der der Roboter als nächstes andocken soll.Hinweis: Der Roboter kann stecken bleiben, wenn die Andockorientierungen erfordern, dass er vor dem Andocken eine 180°-Drehung macht.
-
Schließen Sie den Graphen ab, indem Sie die Knoten Ihrer Übergabestationen, Ladestationen und Parkplätze mit den Knoten des Graphen verbinden. Sobald alle Objekte mit dem Graphen verbunden sind, kann SOTO zwischen ihnen navigieren.
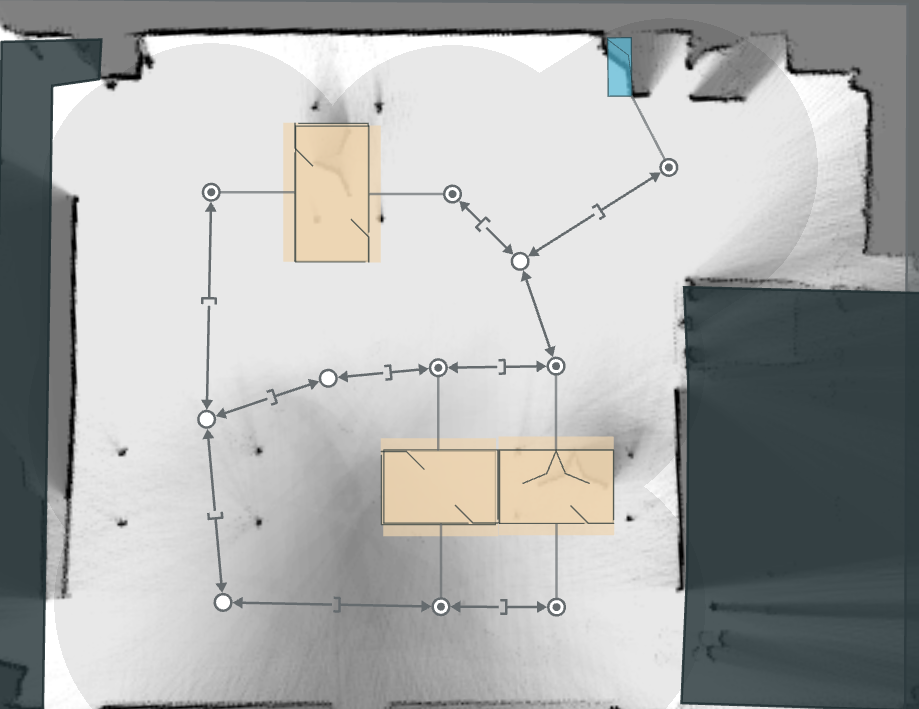
-
Mithilfe der Validierungstools können Sie Rückmeldungen zur Umsetzbarkeit des Graphen einholen (siehe Abschnitt „Validierung“ des Handbuchs).
Geschwindigkeitsbegrenzungen festlegen
Es kann Bereiche in der Arbeitsumgebung geben, in denen Sie eine Höchstgeschwindigkeit vorschreiben möchten.
-
Wählen Sie in der Inhaltsleiste die Option „Tempo Zone“ aus. Der Mauszeiger wechselt in den Zonenmodus.
-
Klicken und halten Sie die Maustaste gedrückt, und ziehen Sie dann, um die Tempo-Zone an der ausgewählten Kartenposition zu erstellen.
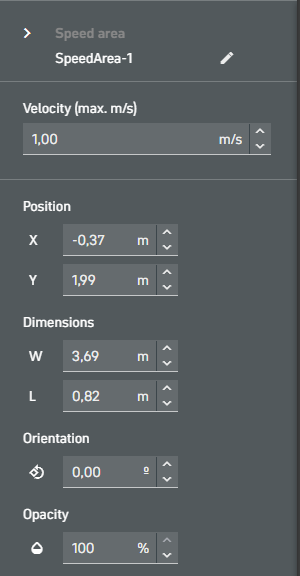
-
Auf der rechten Seite öffnet sich eine Leiste, in der Sie die ausgewählte Zone bearbeiten können.
-
Geben Sie die Geschwindigkeitsbegrenzung in das Feld „Geschwindigkeit“ ein.
|
Hinweis! |
|---|---|
|
0,3 m/s ist die sichere Geschwindigkeit. Diese Option sollte ausgewählt werden, wenn an bestimmten Stellen im Arbeitsbereich Sicherheitsbedenken bestehen. |
Parkzonen einrichten
Sie können auf der Karte Bereiche markieren, in denen SOTO warten darf, wenn keine aktiven Aufträge vorliegen.
-
Wählen Sie in der Inhaltsleiste „Parkbereich“ aus. Der Mauszeiger wechselt in den Modus Parkbereich.
-
Wählen Sie den Ort im Arbeitsbereich, an dem SOTO vorübergehend parken darf, wenn kein aktiver Auftrag zugewiesen ist.
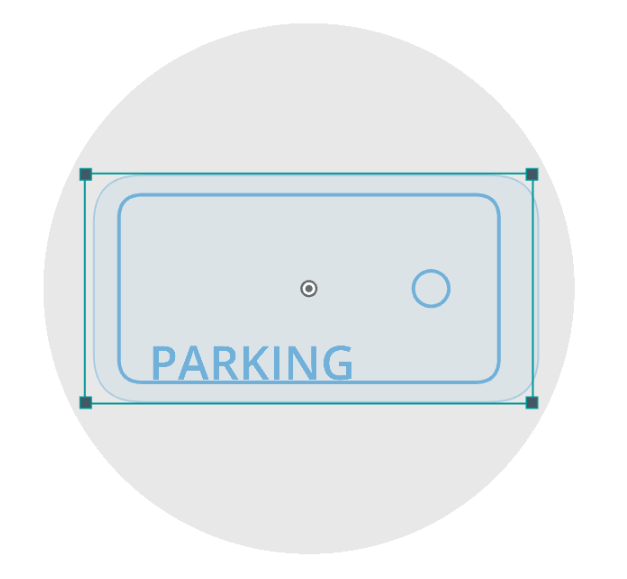
SOTO navigiert zu diesem Bereich, wenn kein aktiver Auftrag zugewiesen ist und der Akku nicht aufgeladen werden muss.
Fügen Sie mehrere Bereiche zum Parken hinzu, wenn Sie eine größere Flotte haben.
Aufzüge erstellen
Verwenden Sie das Aufzug-Werkzeug, um Bereiche zu definieren, in denen SOTO einen Aufzug zur Navigation zwischen den Etagen verwenden darf.
-
Fügen Sie Ihrem Layout eine weitere Etage hinzu, indem Sie auf das Symbol „+“ in der Inhaltsleiste klicken.
-
Wählen Sie ein Hintergrundbild aus oder verwenden Sie eine vorhandene Lokalisierungskarte als Grundlage für die neue Etage. Die neue Etage wird anschließend erstellt.
-
Mit den Symbolen neben dem Dropdown-Menü können Sie Etagen umbenennen oder löschen.
-
Sie können nun den Aufzug auf der Karte platzieren, indem Sie auf das Symbol "Aufzug" im linken Menü klicken.

-
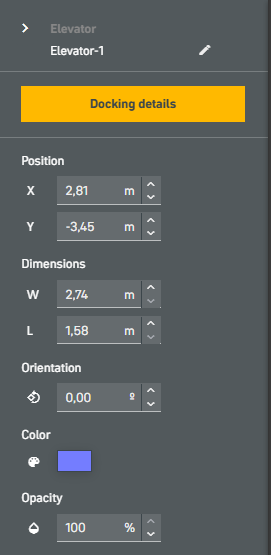
Klicken Sie auf die Karte, um den Aufzug hinzuzufügen. Nach dem Platzieren des Aufzugs wird die Eigenschaftenleiste auf der rechten Seite geöffnet.
Die Wände des Aufzugs werden durch die dicken blauen Linien an drei Seiten dargestellt, die dünnere blaue Linie steht für die Tür. Der Andockknoten mit seinem Zaun befindet sich vor der Tür.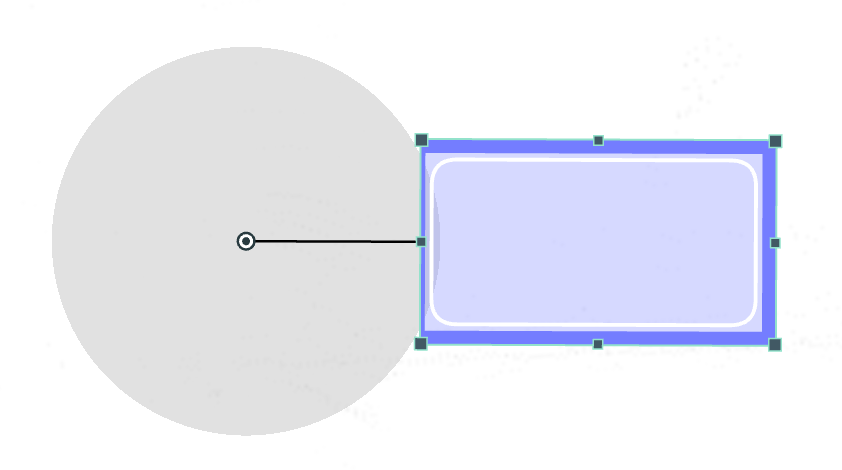
-
Die Größe und Position des Aufzugs können Sie in der rechten Leiste oder durch Klicken und Ziehen auf der Karte ändern. Um den Aufzug zu löschen, drücken Sie die Rücktaste oder die Entf-Taste.
Hinweis: Wenn Sie einen Aufzug löschen, werden auch die verbundenen Aufzüge auf anderen Etagen gelöscht!
-
Wenn eine zweite Etage erstellt wurde, wird der Aufzug automatisch hinzugefügt und rechts unter „Verbundene Aufzüge“ aufgelistet. Sie können auf diesen Eintrag klicken, um einfach zwischen ihnen zu wechseln.
-
Für ein erfolgreiches Andocken stellen Sie sicher, dass der Andockknoten des Aufzugs auf allen Etagen mit dem Navigationsgraphen verbunden ist. Auch für das Andocken muss ausreichend Platz vorhanden sein. Beachten Sie, dass nur frontales Andocken mit einem Mindestabstand von 1,35 m und einem Höchstabstand von 3 m unterstützt wird.
Validierung
Mit dem Validierungstool kann überprüft werden, ob SOTO bei der Navigation in der Arbeitsumgebung auf potenzielle Probleme stößt.
-
Klicken Sie auf die Schaltfläche "Validierung" in der oberen rechten Ecke.
-
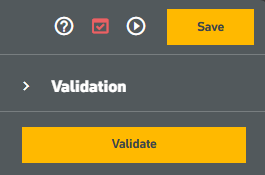
Drücken Sie „Validieren“, um die aktuell modellierte Umgebung zu überprüfen.
Echtzeit-Validierung ist nicht verfügbar – bitte drücken Sie nach jeder Änderung der Umgebungseinstellungen die Taste.
-
Beheben Sie alle kritischen Validierungsfehler, die rot markiert sind, da sie die Aktivierung der Umgebung verhindern. Warnungen, die in Gelb angezeigt werden, können Probleme verursachen, lassen jedoch die Aktivierung zu. Um ein Fehler zu untersuchen, klicken Sie auf den Pfeil neben dem Eintrag, um alle verknüpften Objekte anzuzeigen. Sie können dann auf jedes aufgelistete Objekt klicken, um es auf der Karte zu lokalisieren.
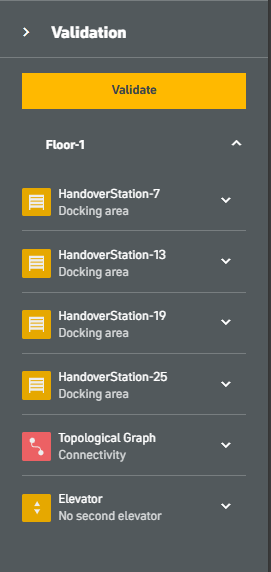
Kritische Fehler (rot) sind: Verbindungsfehler (Knoten verhindert Navigation des SOTO); Erreichbarkeitsfehler (SOTO kann nicht von einer Übergabestation zur nächsten navigieren); Fahrbarkeitsfehler (alle Knotentripletts, die aus drei verbundenen Knoten bestehen, sind ungültig); keine Übergabestation und kein Ladegerät.Warnungen (gelb): Fahrbarkeitsfehler (einige Tripletts sind ungültig); sich selbst überschneidende Hindernisse; und kein zweiter Aufzug.
Spezielle Graph-Validierungstypen
Übergangsvalidierung
Wo: Zu finden im Dropdown-Menü „Fahrbarkeit” im Validierungsfeld.
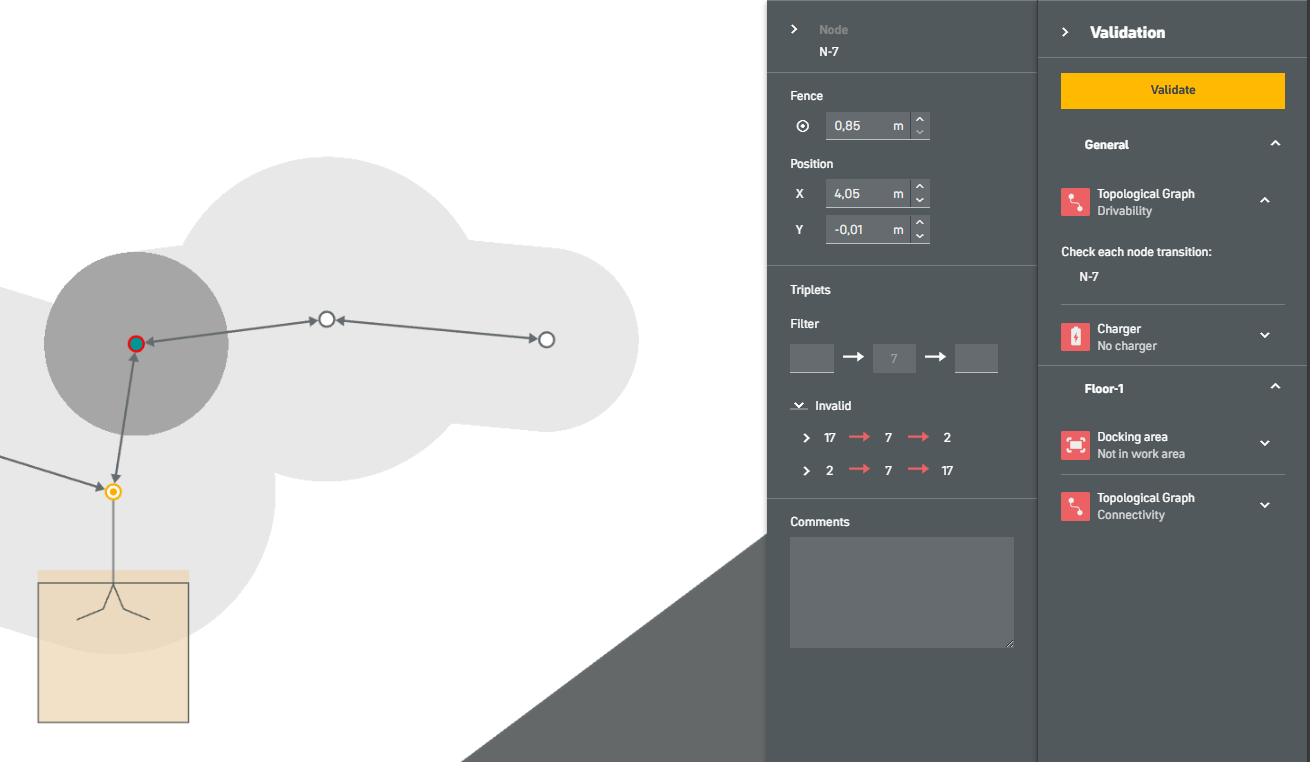
Was: Die Übergangsvalidierung bewertet, ob SOTO zwischen drei verbundenen Knoten richtig navigieren kann. Die Validierung berücksichtigt Faktoren wie Orientierung, Fahrtrichtung, Zaunbreite und die Winkel zwischen den Kanten. Wenn Änderungen an verbundenen Knoten oder Kanten vorgenommen werden, überprüft das System die Fahrbarkeit der betroffenen Übergänge. Das Feedback zeigt an, welche Übergänge (d. h. Sequenzen von drei verbundenen Knoten) fahrbar sind und welche nicht.
Anzeige: Das Validierungsfeld zeigt eine Liste mit allen ungültigen Knoten an.
Schweregrad: Kritisch
Der Knoten ändert seine Farbe automatisch in Weiß, wenn er gültig ist. Um das Validierungsfeld zu aktualisieren, müssen Sie jedoch auf die Schaltfläche „Validieren“ klicken, nachdem sich die Farbe des Knotens geändert hat.
Wie es in der Praxis aussieht:
-
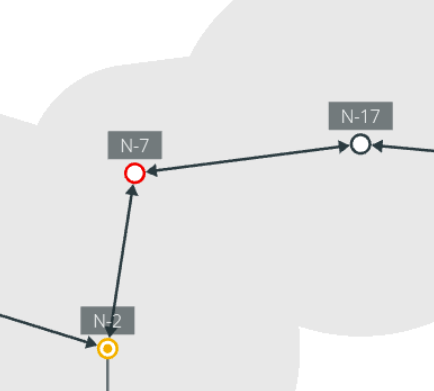
Weiße Knoten = alle Tripletts haben mindestens einen gültigen Übergang
-
Gelbe Knoten = einige Tripletts sind ungültig (d. h. sie haben einen oder mehrere ungültige Übergänge)
-
Rote Knoten = alle Tripletts sind ungültig (d. h. sie haben nur ungültige Übergänge). Oder, im Falle spezieller Andockknoten, sind alle Übergänge desselben Typs (Andocken oder Abdocken) ungültig.
Andockknoten
Andockknoten werden sowohl auf der Karte als auch in den Dropdown-Menüs „Gültig“ und „Ungültig“ im rechten Bereich angezeigt. Pfeile zeigen die Andockrichtung an: frontal (quadratisch), seitlich links oder seitlich rechts. Die Andock-Orientierung wird ebenfalls auf der Karte angezeigt.
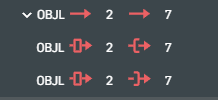
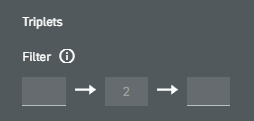
Der Übergangsfilter
Der Übergangsfilter kann verwendet werden, um nach bestimmten Übergängen zu suchen:
Wie man ungültige Übergänge in gültige umwandelt
Um einen ungültigen Übergang zu beheben, sollten Sie Folgendes anpassen:
-
Die Fahrtrichtung, Orientierung oder Zaunbreite der Kanten.
-
Der Winkel zwischen den Kanten.
-
Die Zaunbreite des Knotens.
Um die Knoten leichter zu identifizieren, aktivieren Sie die Knotennamen in der Inhaltsleiste:
Verbindungsvalidierung
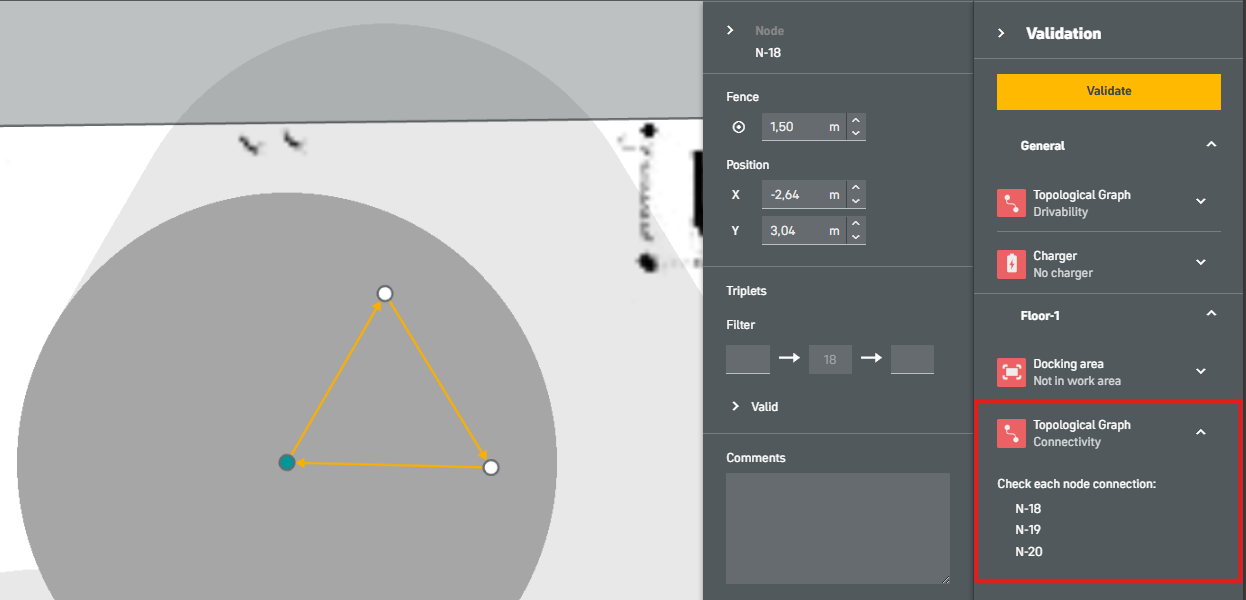
Wo: Zu finden im Dropdown-Menü „Verbindung” im Validierungsfeld.
Was: Die Verbindungsvalidierung prüft, ob alle Knoten eines Graphen vollständig verbunden sind. Wenn bestimmte Knoten nicht verbunden sind, werden sie bei der Validierung gekennzeichnet.
Anzeige: Das Validierungsfeld zeigt eine Liste aller getrennten Knoten an.
Schweregrad: Kritisch
Der Knoten ändert seine Farbe automatisch in Weiß, wenn er gültig ist. Um das Validierungsfeld zu aktualisieren, müssen Sie jedoch auf die Schaltfläche „ Validieren” klicken, nachdem sich die Farbe des Knotens geändert hat.
Wenn Verbindungsfehler gemeldet werden, verwenden Sie nicht die Validierung „Erreichbarkeit“, da diese nicht korrekt berechnet werden kann.
Erreichbarkeitsvalidierung
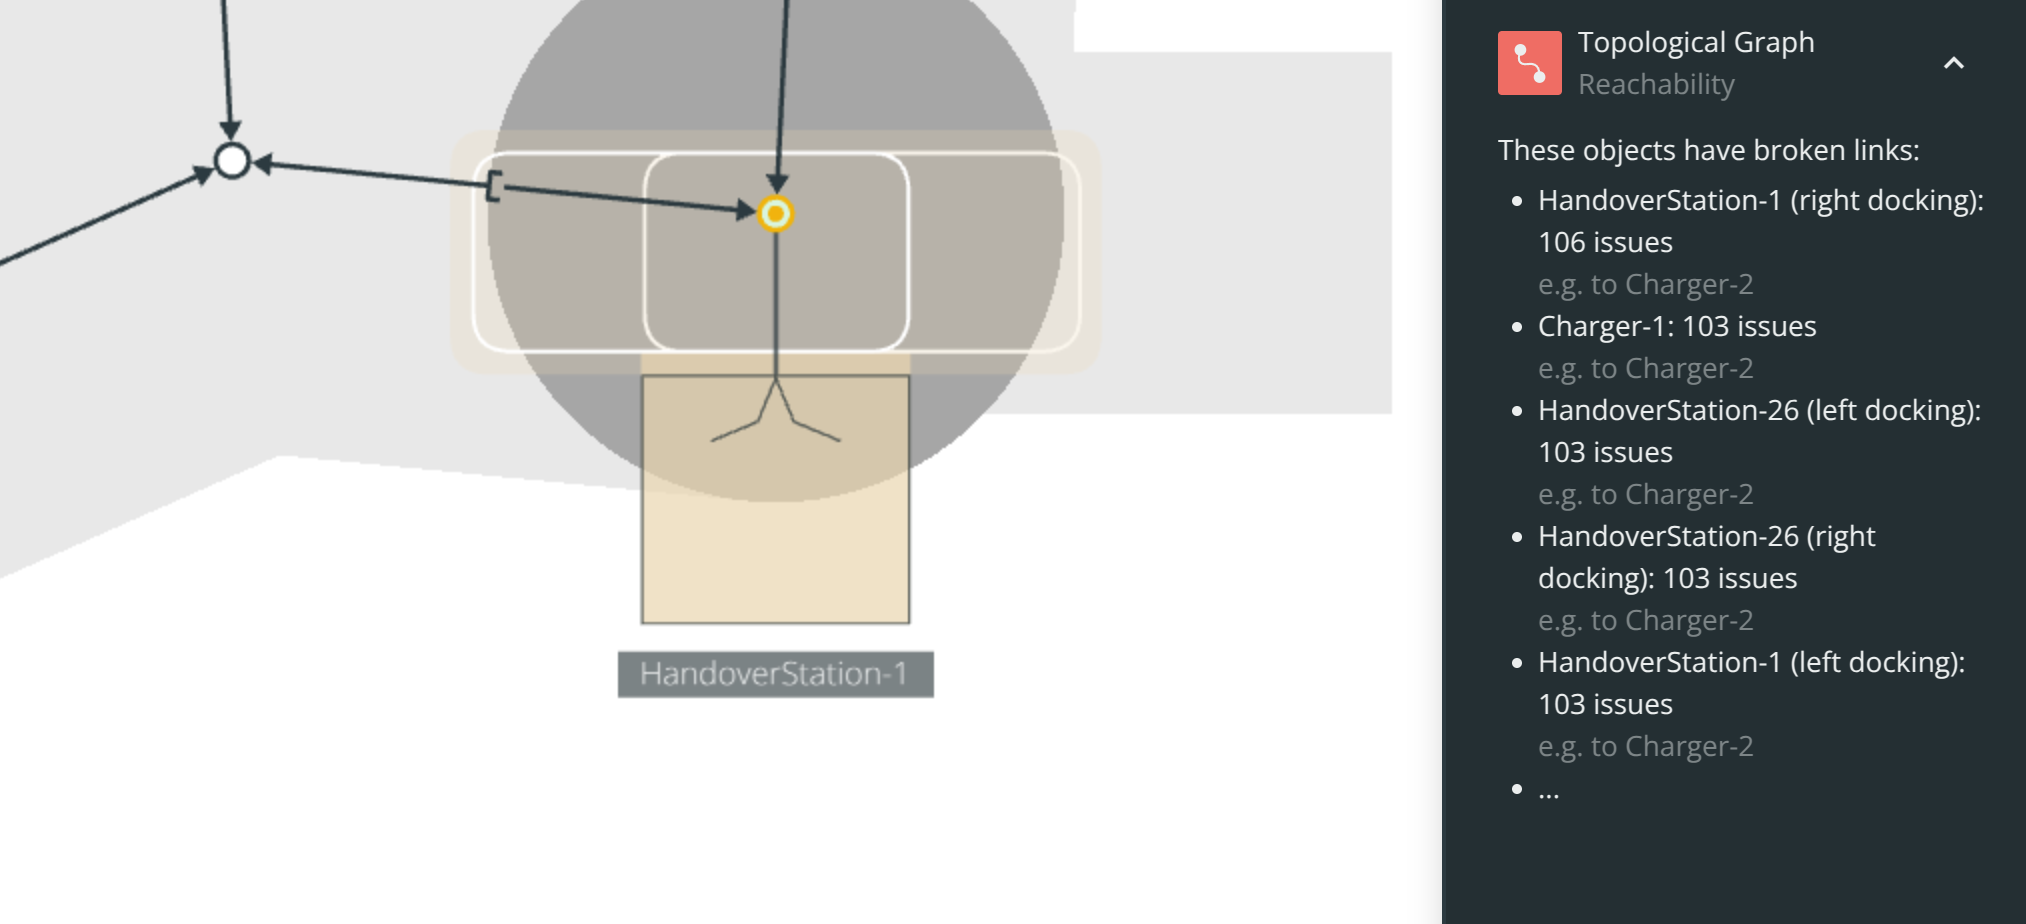
Wo: Zu finden im Dropdown-Menü „Erreichbarkeit” im Validierungsfenster.
Was: Nimmt alle Andockknoten – Ladegeräte, Übergabestationen und Aufzüge – und berechnet, ob SOTO jeden Andockknoten Y ausgehend von jedem anderen Andockknoten X erreichen kann (und umgekehrt). Wenn ein Andockknoten in keiner Richtung erreicht werden kann, weist dies auf einen nicht befahrbaren Weg hin, der dazu führen kann, dass der Roboter stecken bleibt.
Anzeige: Der rechte Bereich zeigt die fünf wichtigsten defekten Verbindungen an. Beginnen Sie mit der Untersuchung von Problemen, die ganz oben auf der Liste stehen. Jeder Knoteneintrag enthält ein Beispiel für eine defekte Verbindung, anhand dessen der Pfad zurückverfolgt und das zugrunde liegende Problem identifiziert werden kann.
Schweregrad: Kritisch
Um eine Aktualisierung im Validierungsfeld anzuzeigen, müssen Sie auf die Schaltfläche „Validieren“ klicken, sobald Sie Änderungen am Graphen vorgenommen haben.
Diese Validierung ist am ausgeklügeltsten und am schwierigsten zu handhaben. Wenn andere Validierungsfehler auftreten, überprüfen Sie diese zuerst.
Validierung des Andockbereichs
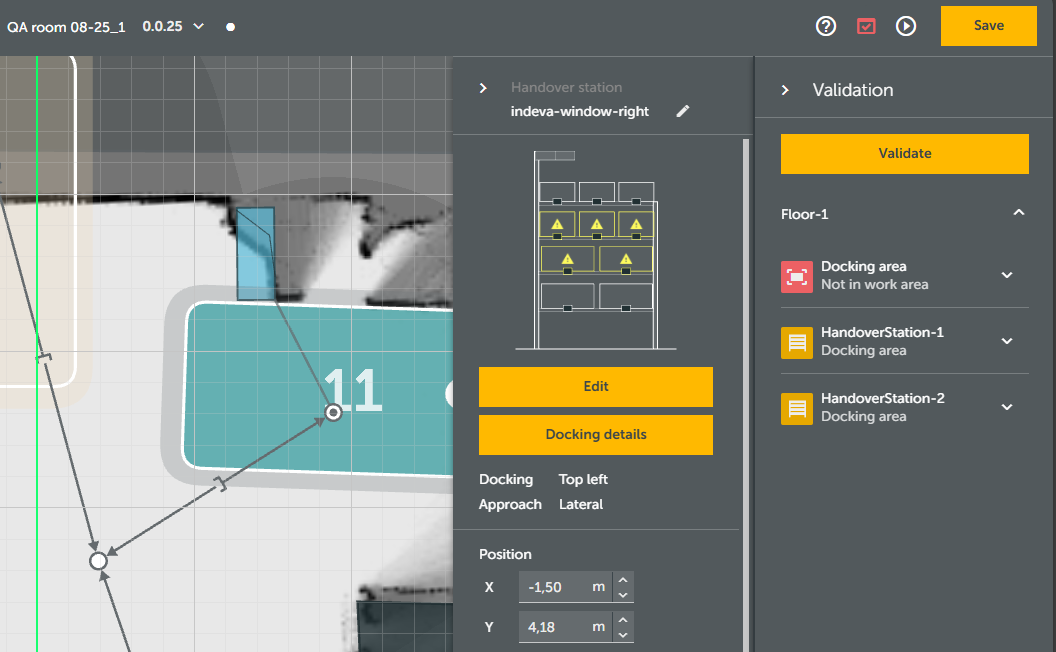
Wo: Zu finden im Dropdown-Menü „Andockbereich“ im Validierungsfeld.
Was: Die Andockbereich-Validierung überprüft, ob an jedem Andockknoten (z. B. Ladegeräten, Aufzügen, Übergabestationen und Parkzonen) ausreichend Platz für das Andocken von SOTO vorhanden ist. Das System markiert Andockknoten, bei denen sich der Andockbereich mit physischen Hindernissen wie Ladegeräten, modellierten Hindernissen und Regalen überschneidet.
Anzeige: Das Validierungsfenster zeigt eine Liste aller betroffenen Objekte an.
Schweregrad: Kritisch
Um die Knoten leichter zu identifizieren, aktivieren Sie die Objektnamen in der Inhaltsleiste:
Umgebung auf SOTO speichern
-
Speichern Sie Ihre Umgebung.

-
Geben Sie der neuen Version einen Namen.
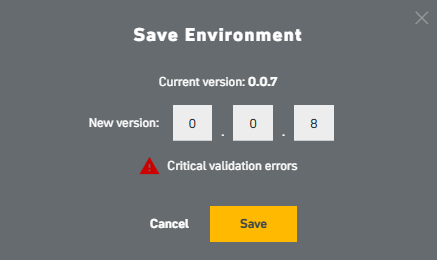
Kritische Fehler bei der Validierung:Sie können das Environment speichern, aber es ist nicht möglich, es zu aktivieren. Versuchen Sie, die im Validierungsfeld angezeigten Probleme zu beheben.