Roboter vorbereiten
|
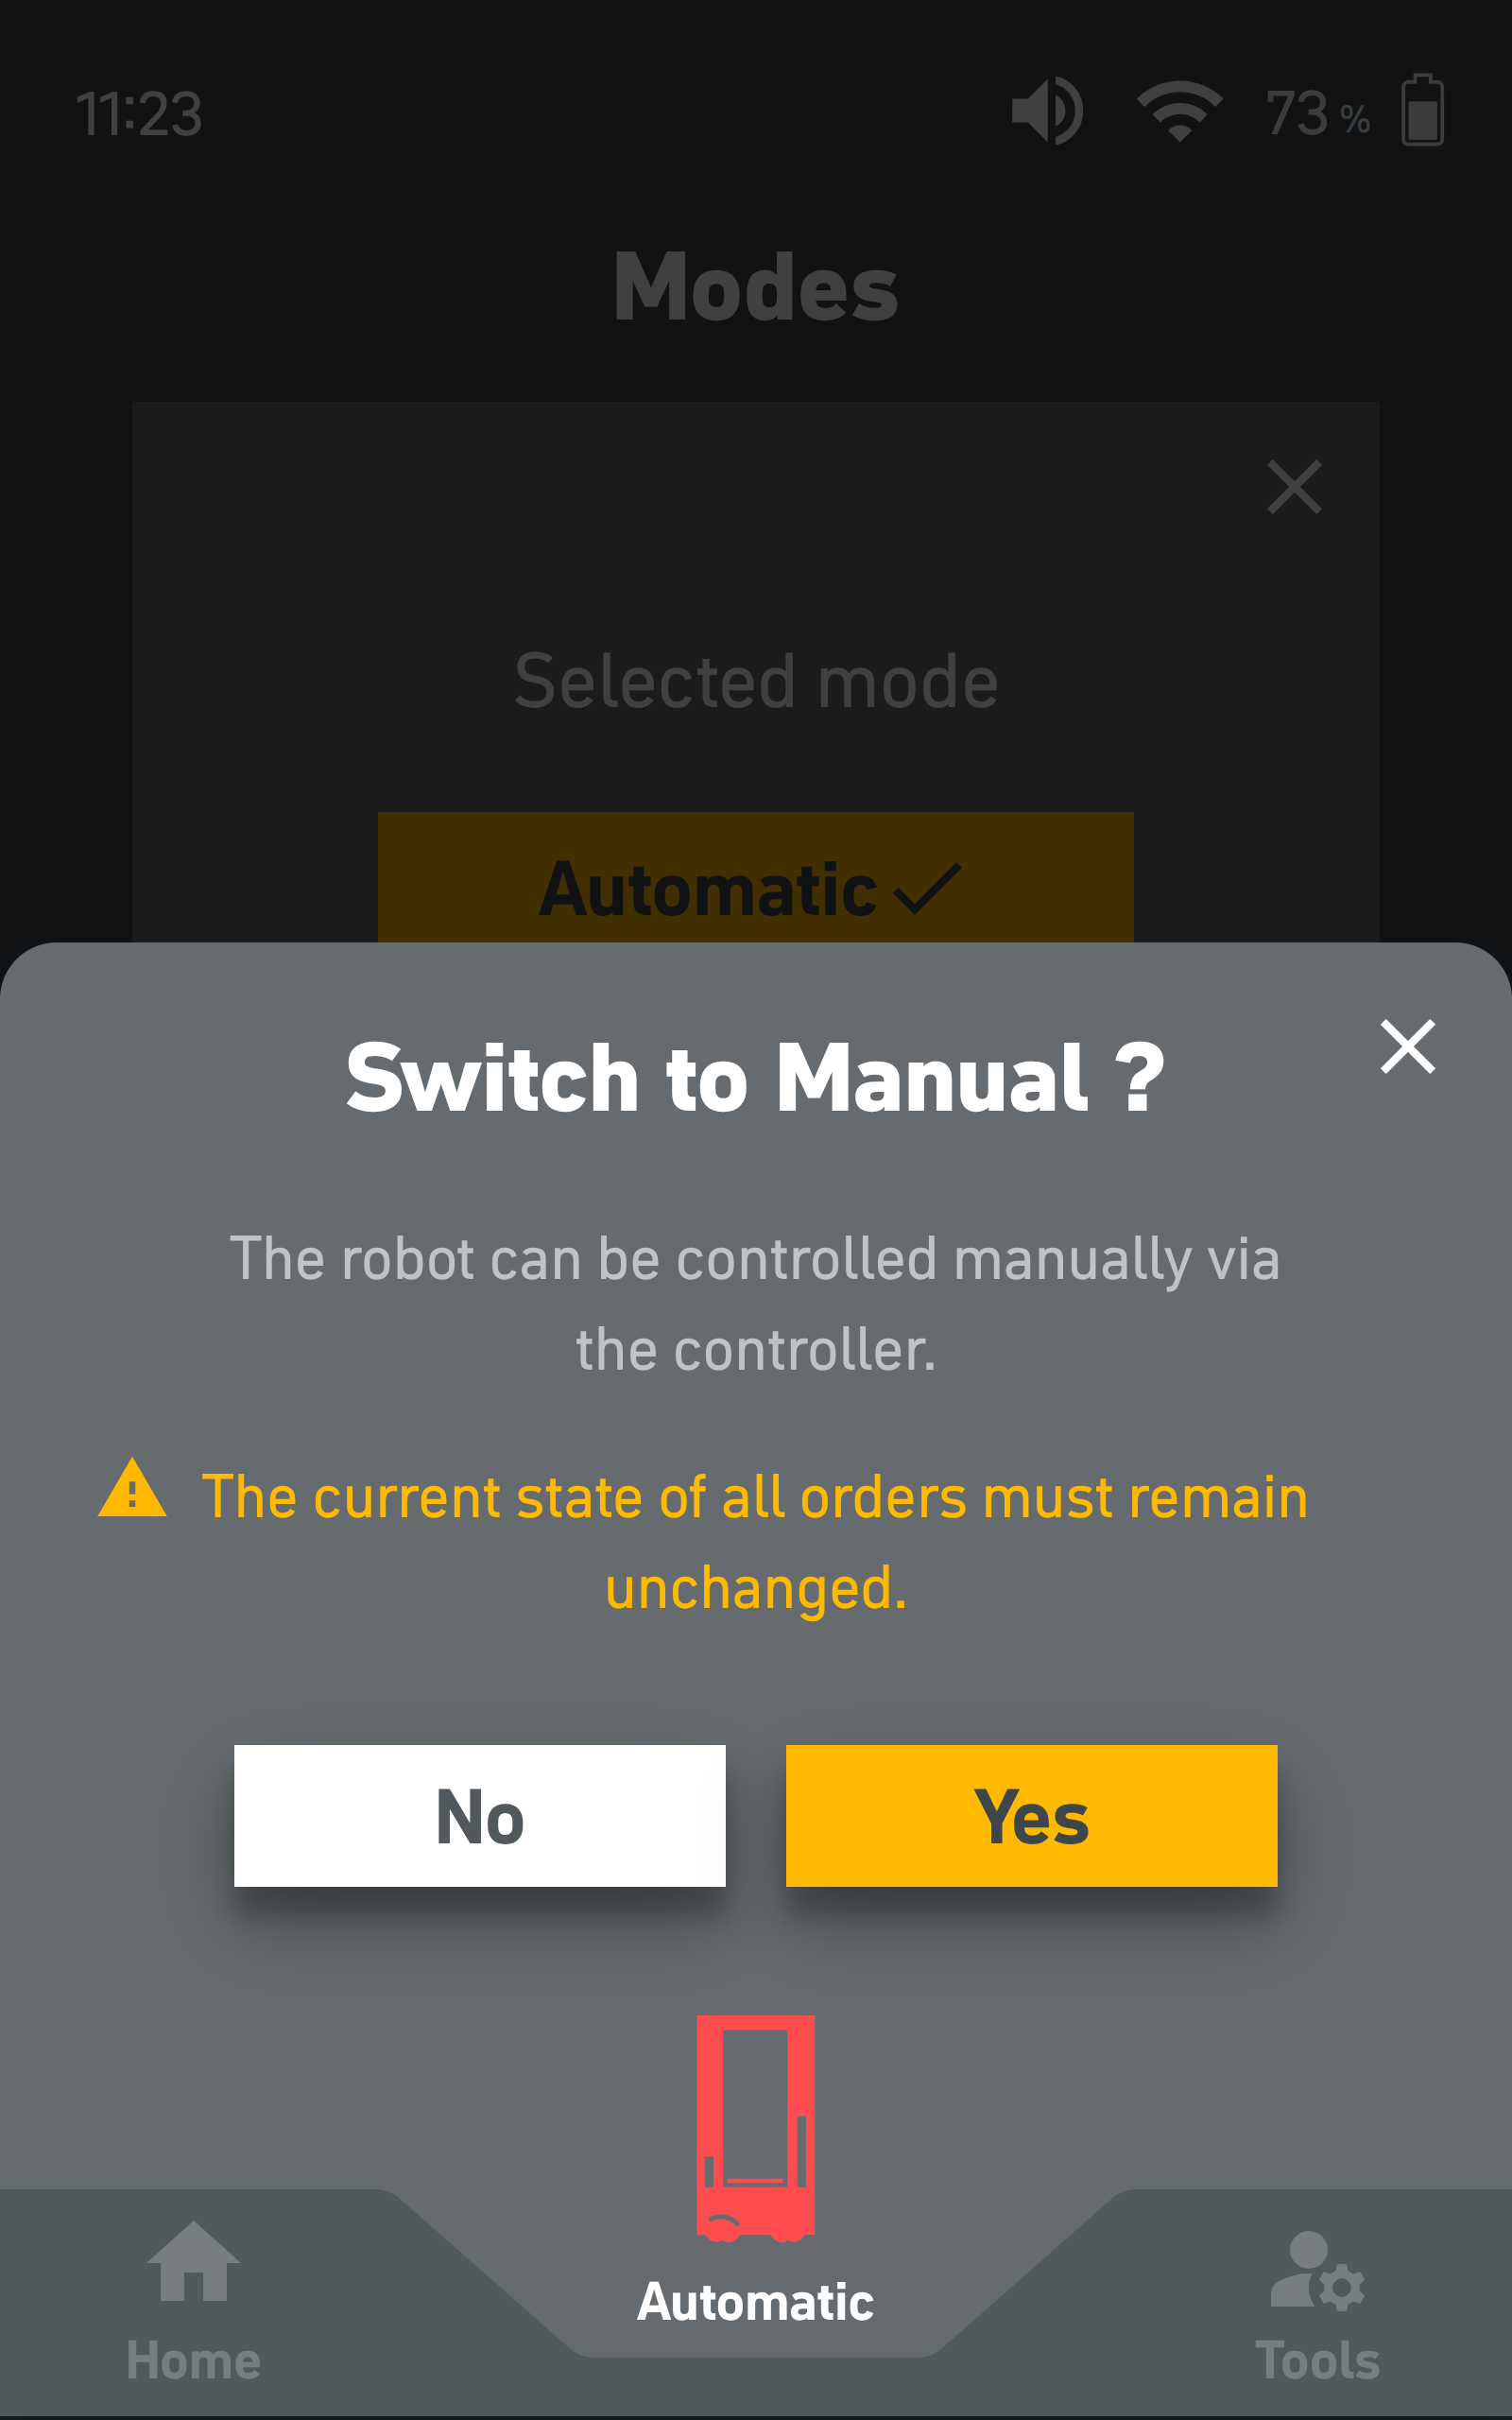
Nach erfolgreichem Umschalten des Modus muss der Controller an den USB-Anschluss des Roboters angeschlossen werden (siehe SOTO controller documentation ). Sobald der Controller angeschlossen ist, erscheint ein Controller-Symbol in der Kopfzeile des Displays. |
Manueller Modus
|
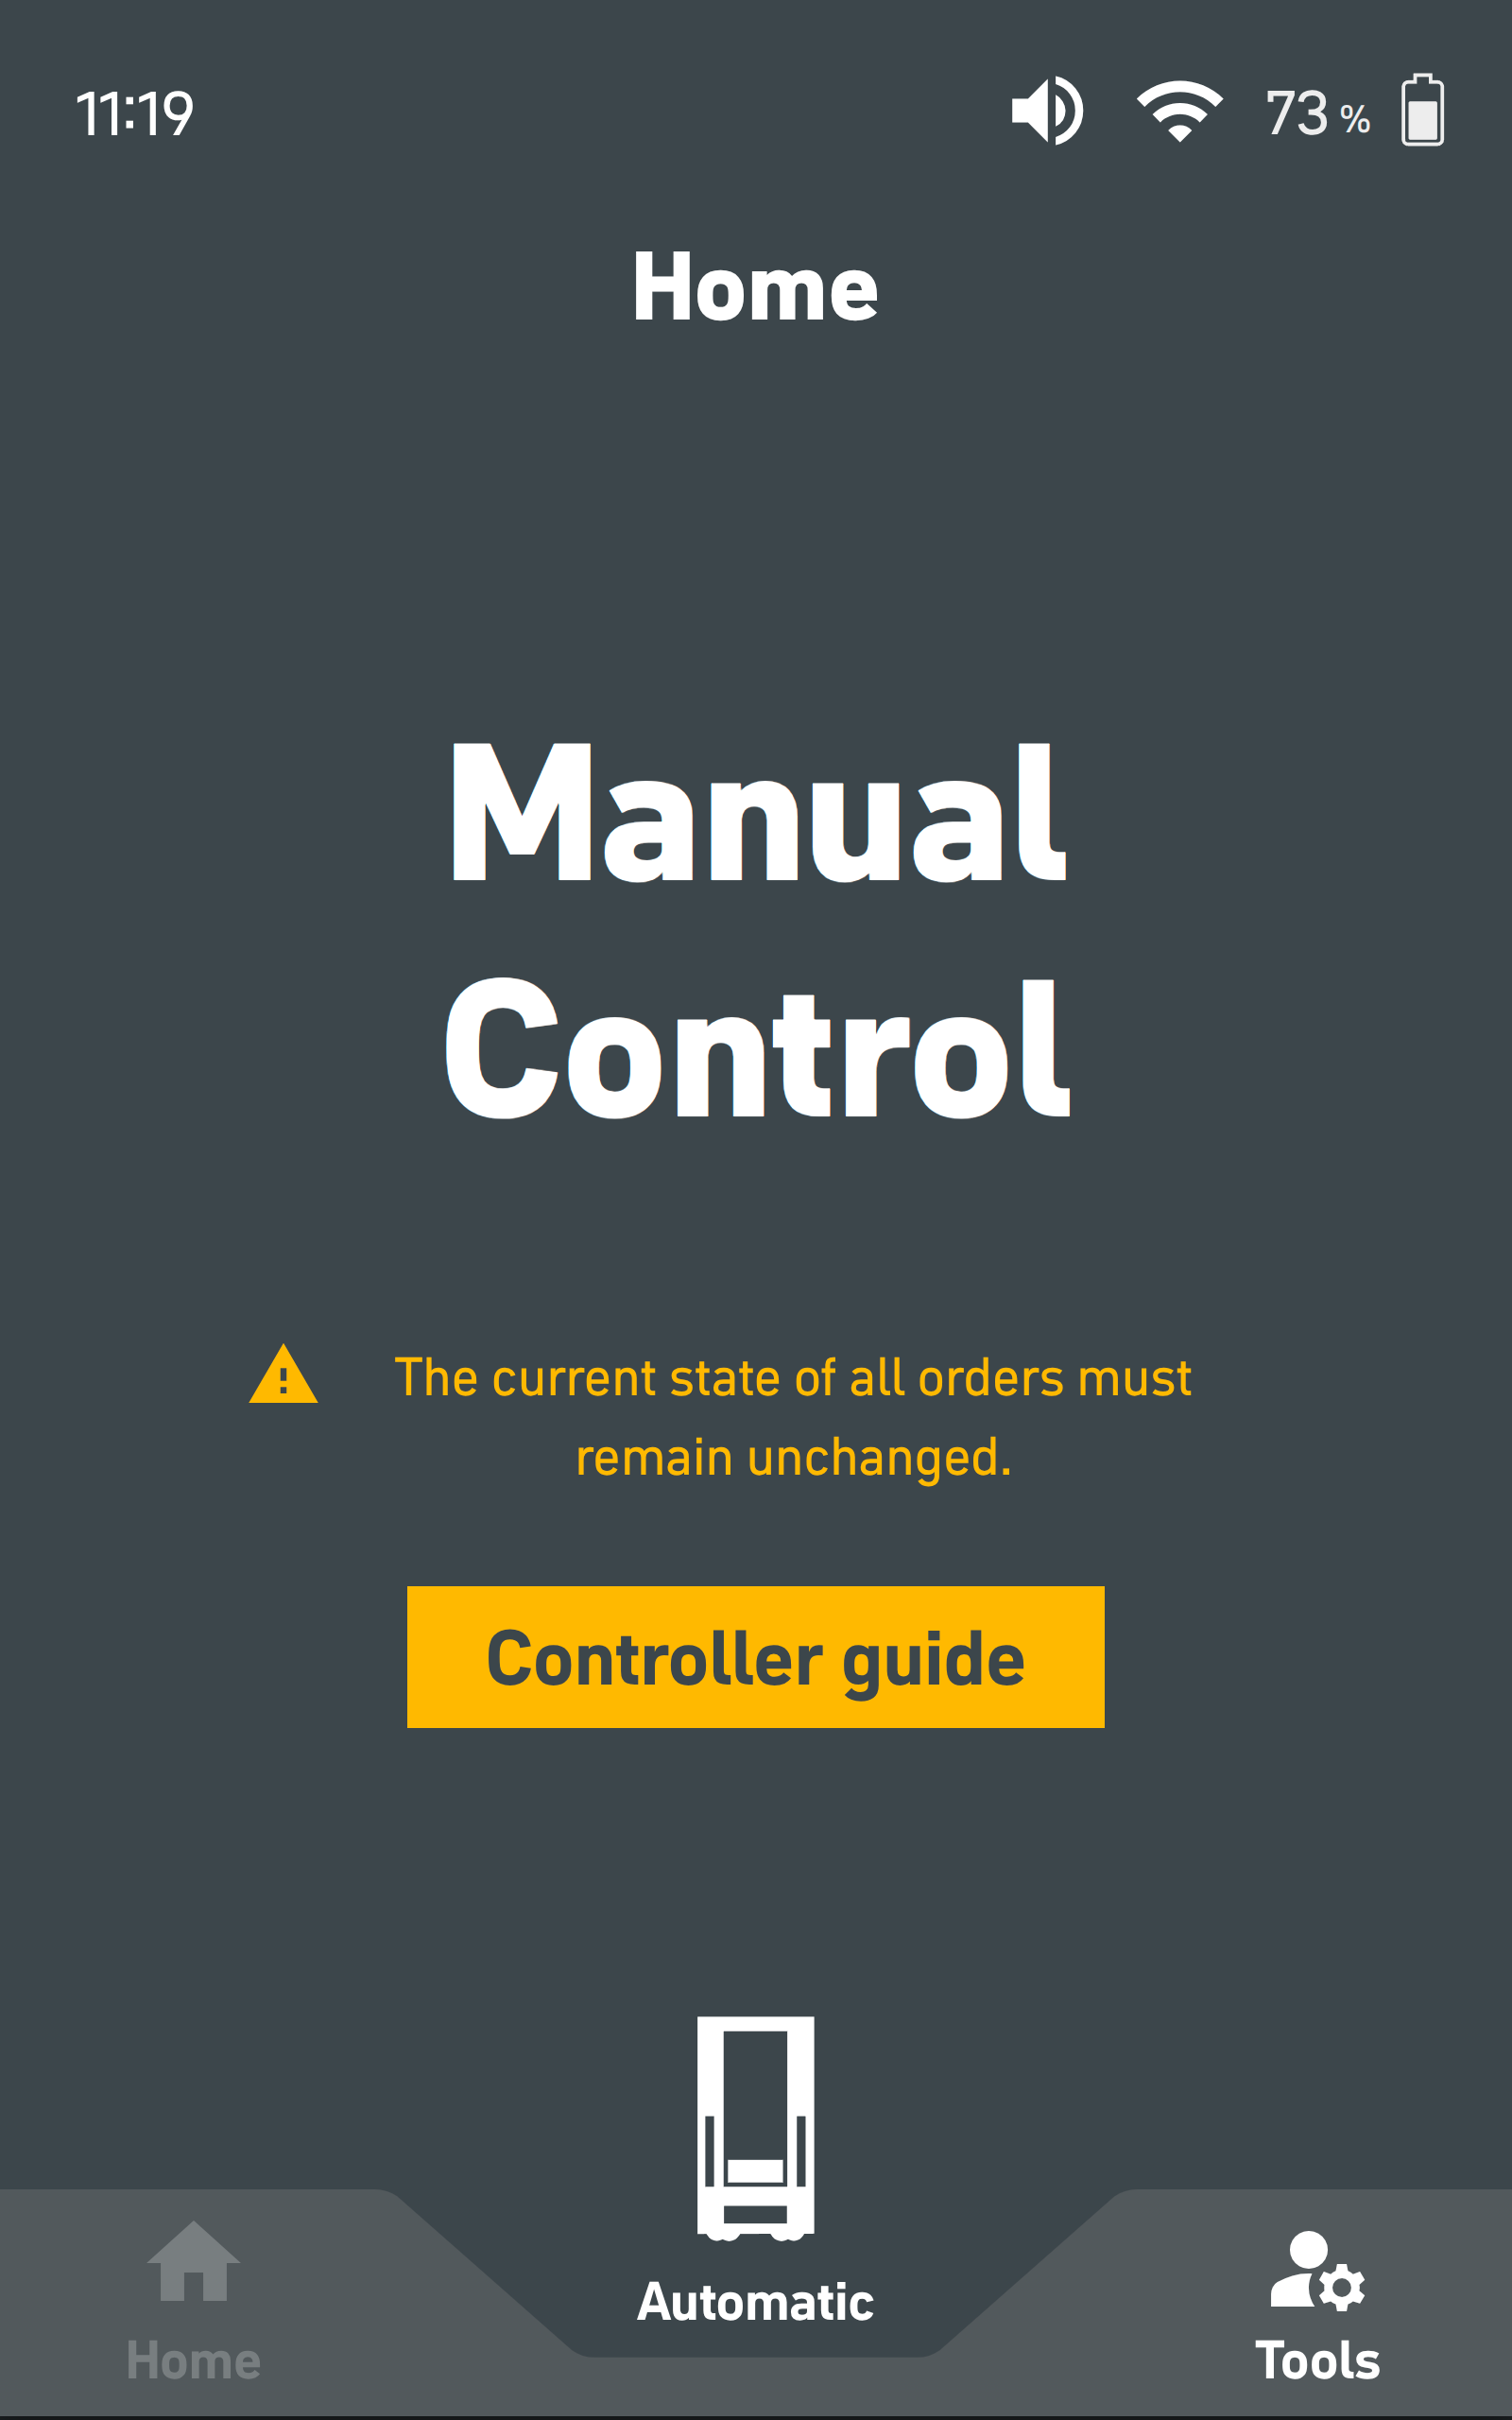
Der Roboter kann über den Controller bedient und in die gewünschte Position gebracht werden. Werkzeuge wie Roboterdetails, Einstellungen und das Ausschalten des Roboters sind weiterhin verfügbar. Alle anderen Tools sind deaktiviert, solange der manuelle Modus aktiviert ist. Verwenden Sie den Modusauswahldialog auf dem Display, um den manuellen Modus zu verlassen und in den automatischen Modus zurückzukehren. |
Verwendung des Controllers
|
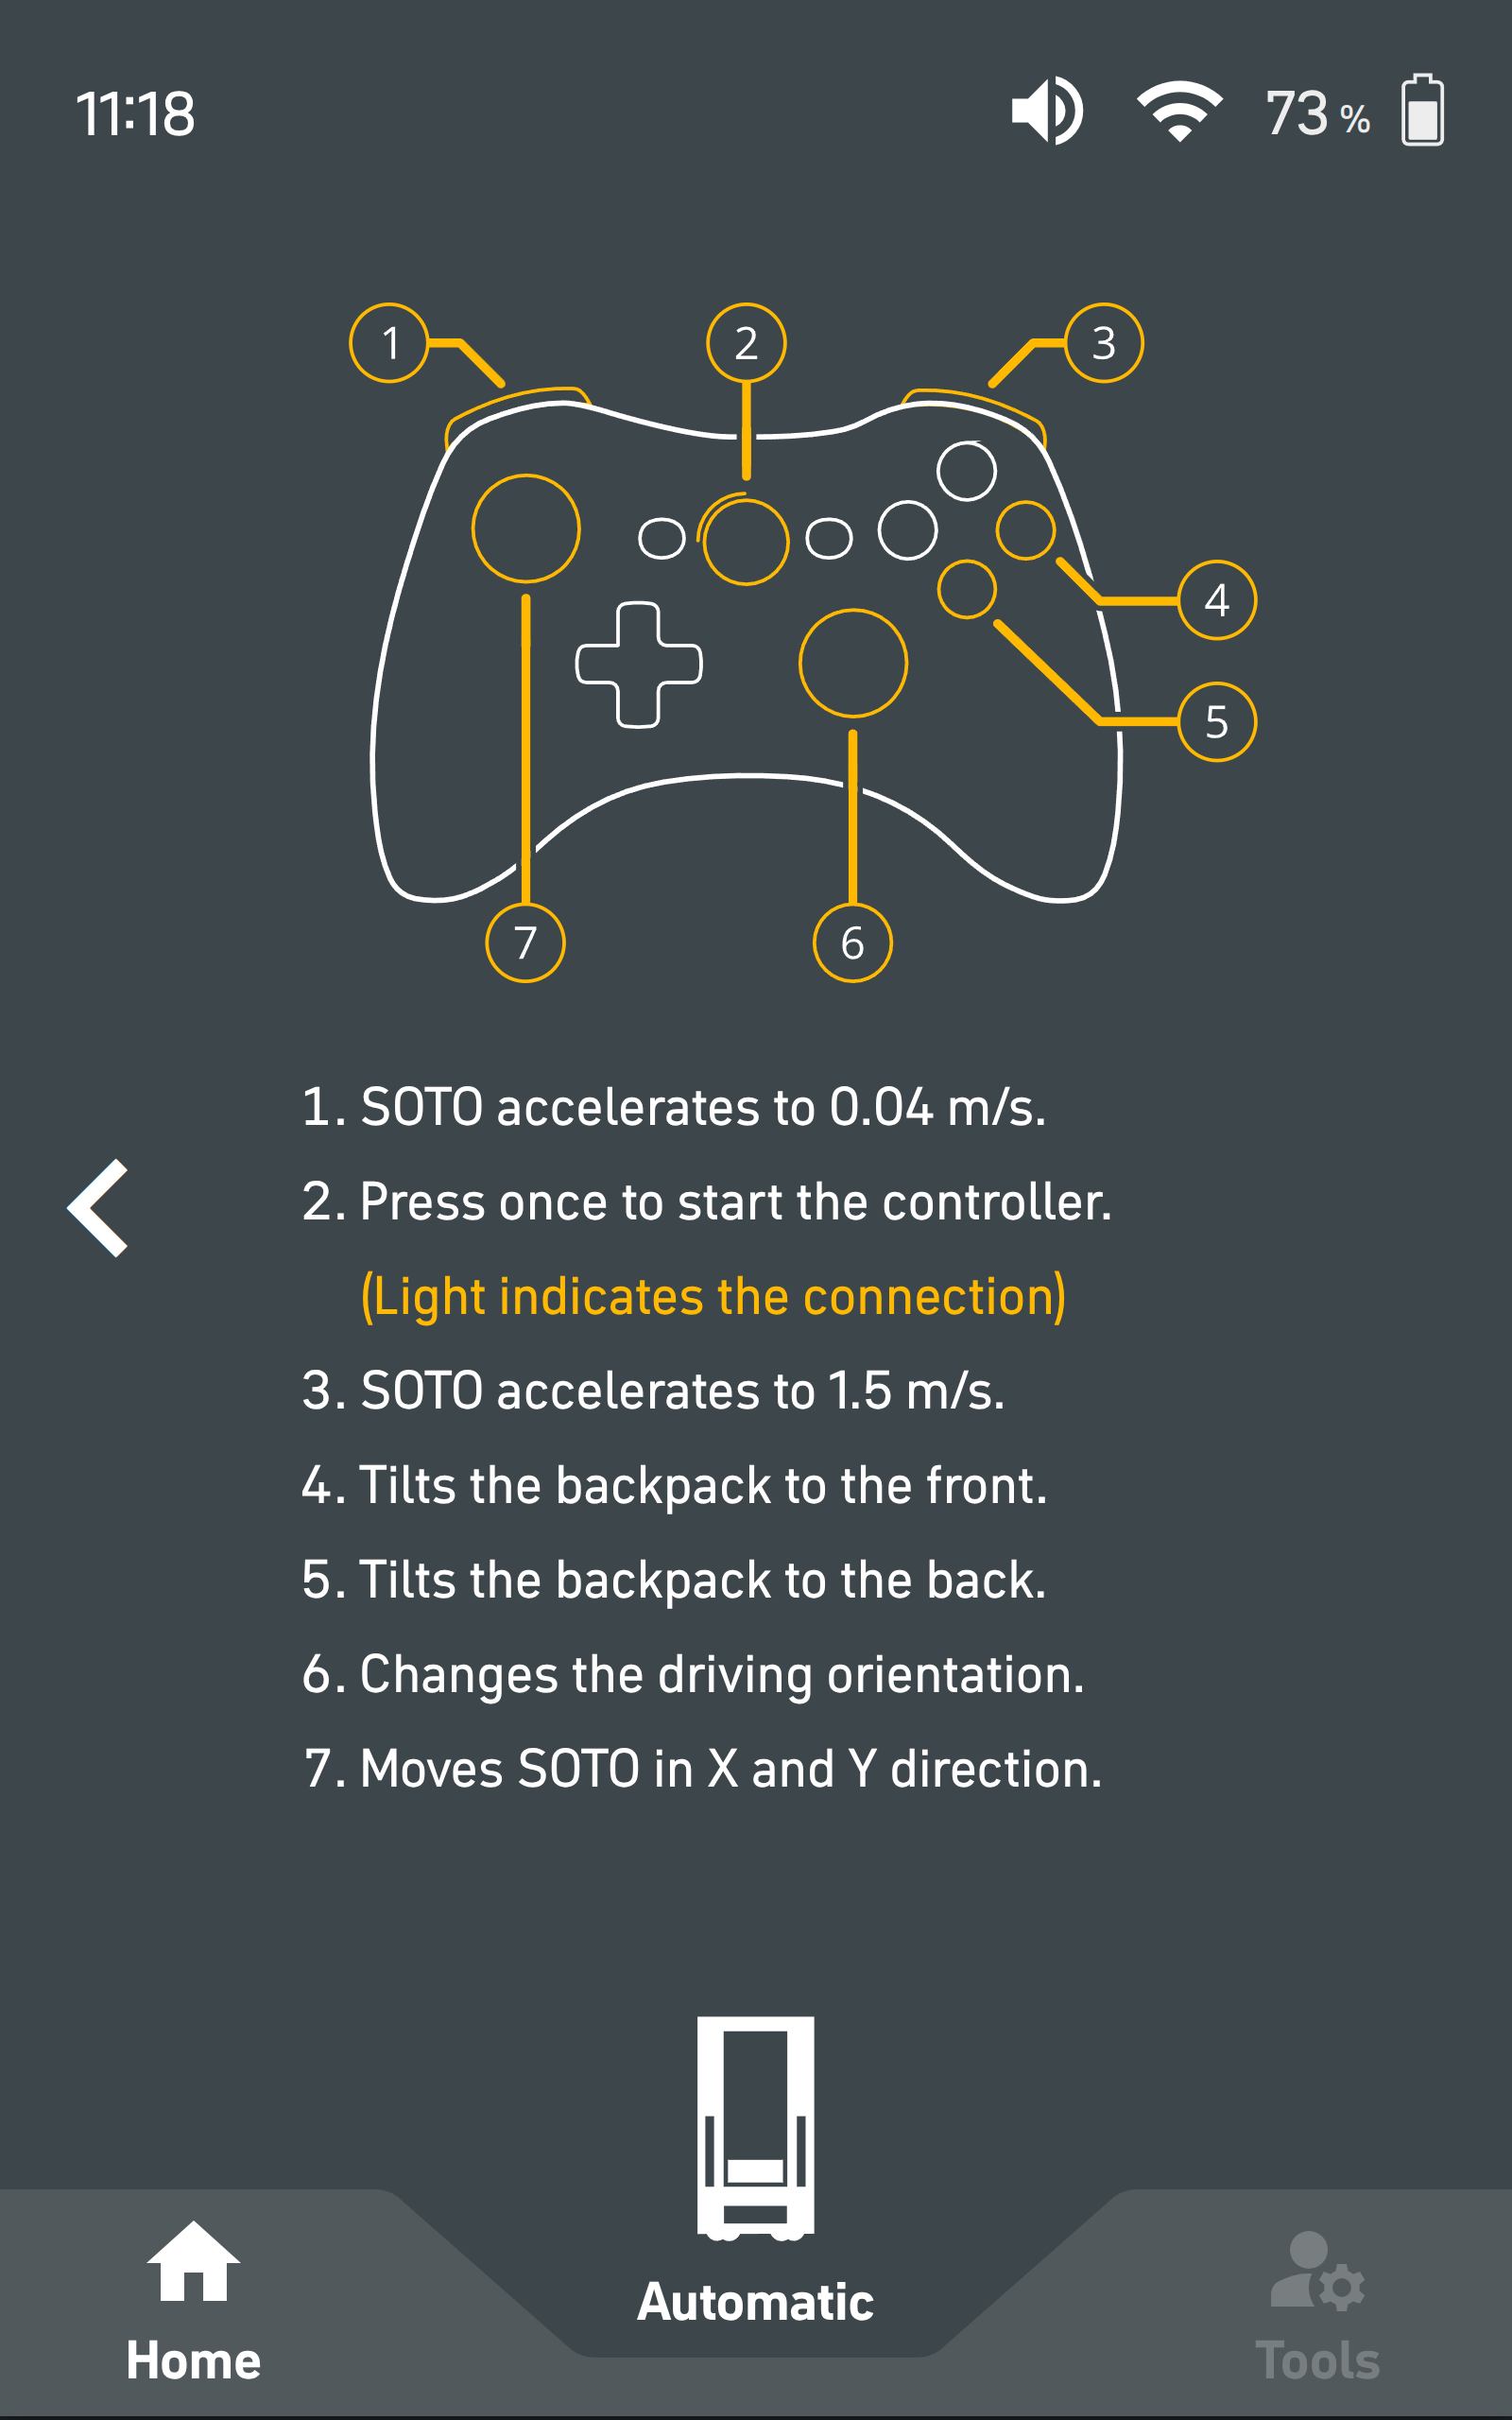
Diese Seite enthält eine Beschreibung der Funktionalität jeder verfügbaren Schaltfläche. |
Fehler im manuellen Modus
Alle Fehler in Bezug auf den Roboter und den manuellen Modus werden auf dem Display in Form eines Tutorials angezeigt. Die Fehler müssen behoben werden, bevor Sie fortfahren.