-
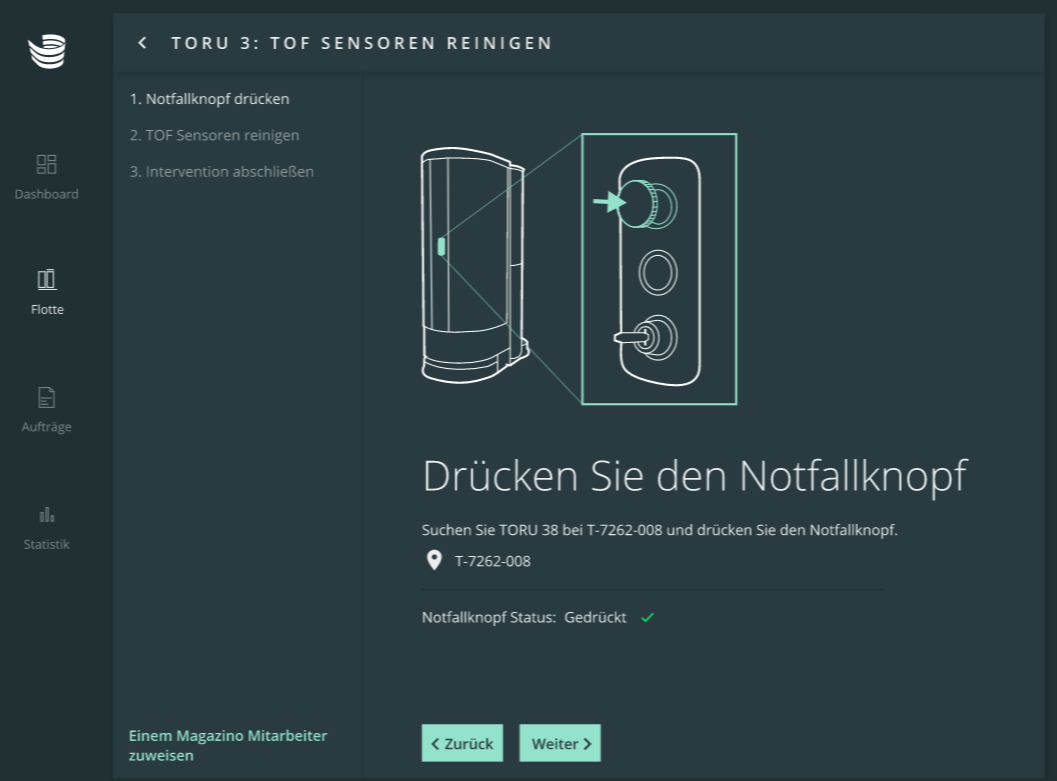
Gehen Sie zum Roboter und drücken Sie den Not-Halt-Taster. Drücken Sie dann 'Weiter' in ARC.
-
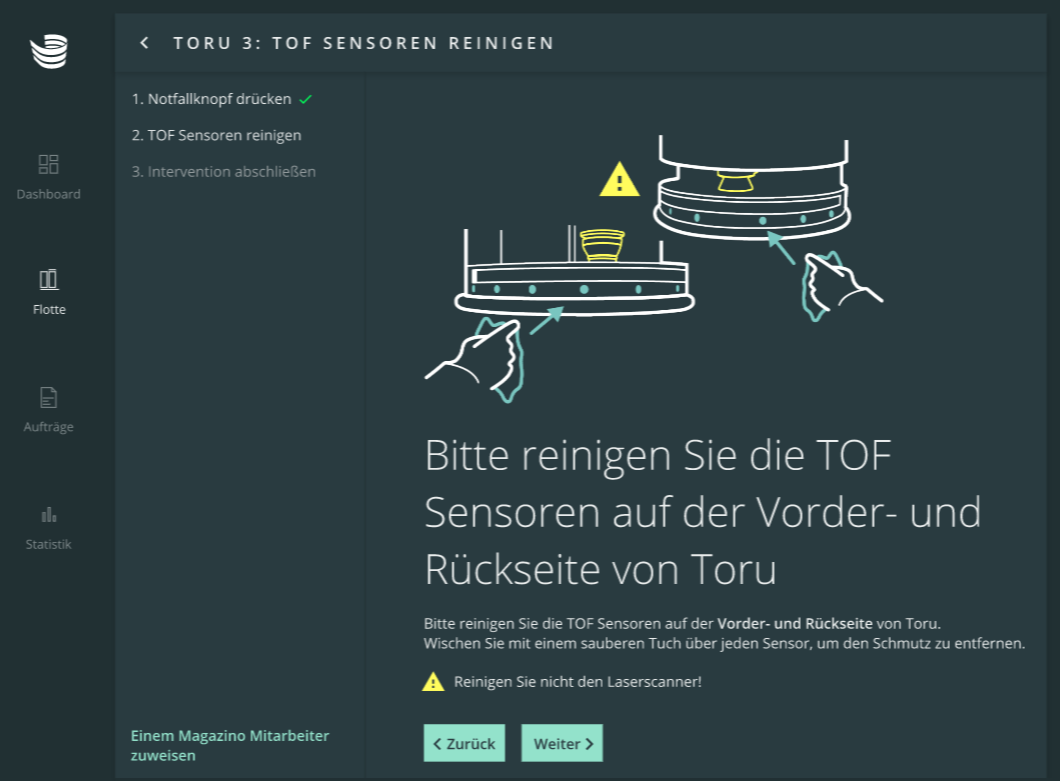
Reinigen Sie alle TOF-Sensoren auf der Vorder- und Rückseite des TORU mit einem sauberen Tuch. Vorsicht: Bitte reinigen Sie nicht die Laserscanner!
-
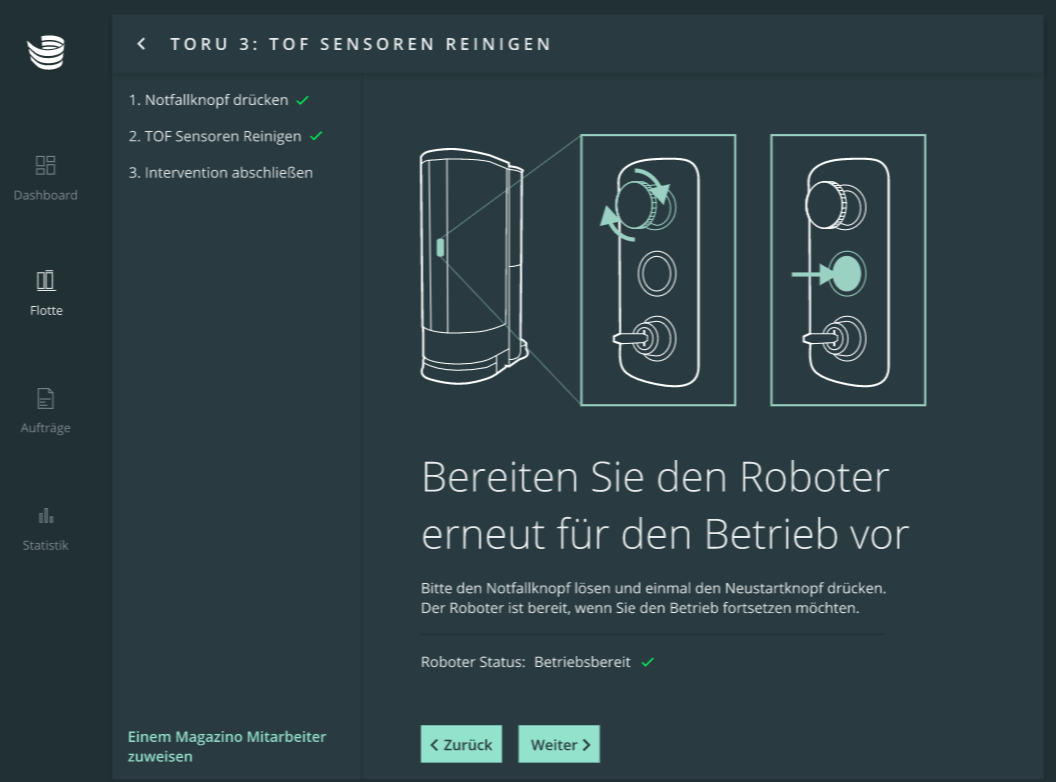
Lösen Sie den Not-Halt-Taster und drücken Sie einmal den Drucktaster. Drücken Sie dann 'Weiter' und 'Intervention abschließen'.
-
Warten Sie bis der Roboter neu gestartet ist und stellen Sie sicher, dass keine Fehler mehr vorhanden sind.