|
Description |
Usually triggered after a collision inside the backpack in job phase put down in backpack. |
|
Link |
|
|
Video |
N/A |
-
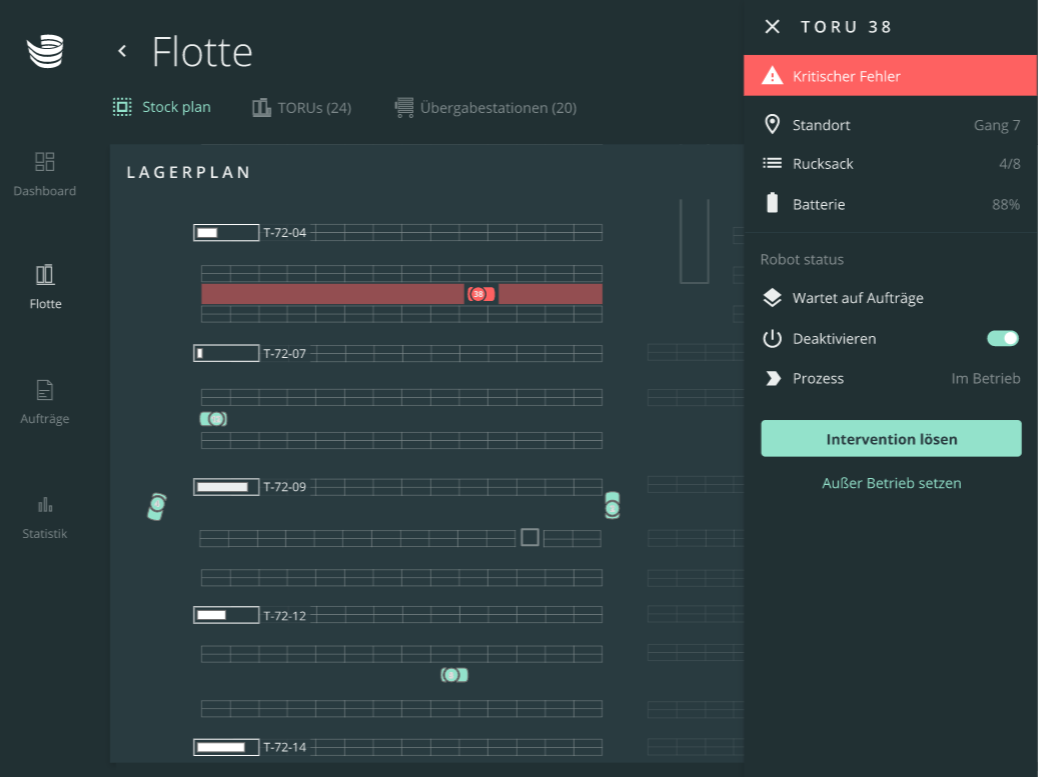
Navigieren Sie zum Abschnitt Flotte und klicken Sie auf das rote Robotersymbol. Klicken Sie auf „Intervention Lösen“ in der rechten Leiste.
-
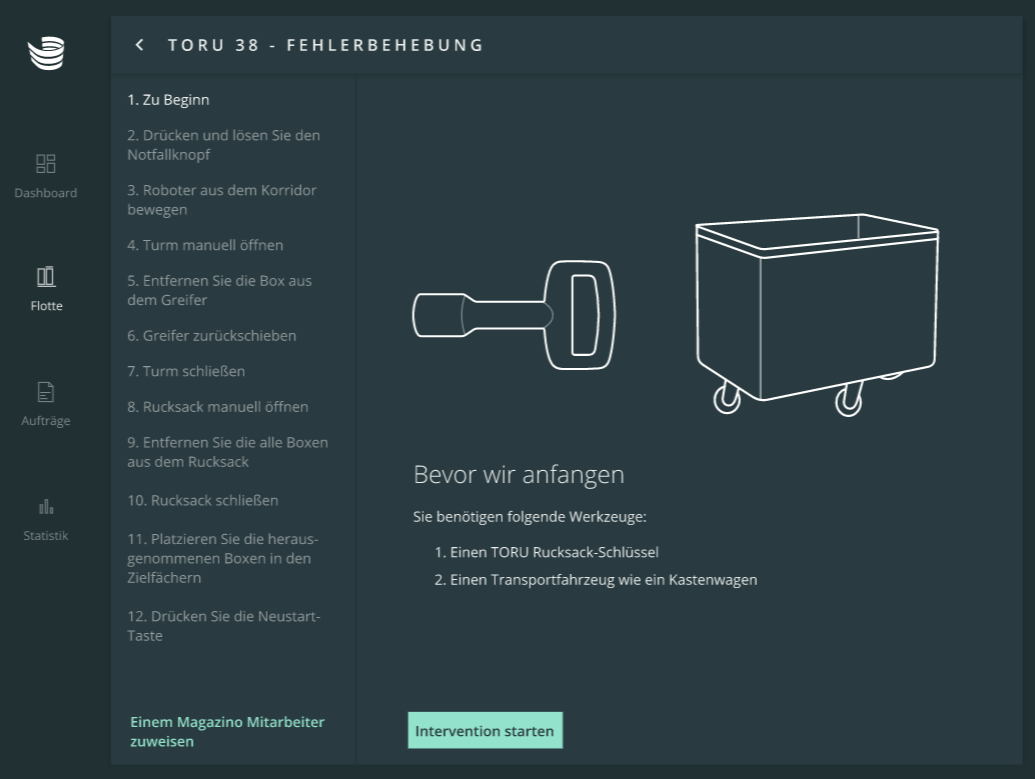
Vergewissern Sie sich, dass Sie einen TORU-Rucksackschlüssel und ein Transportfahrzeug (z. B. einen Federbodenwagen) haben, bevor Sie fortfahren.
-
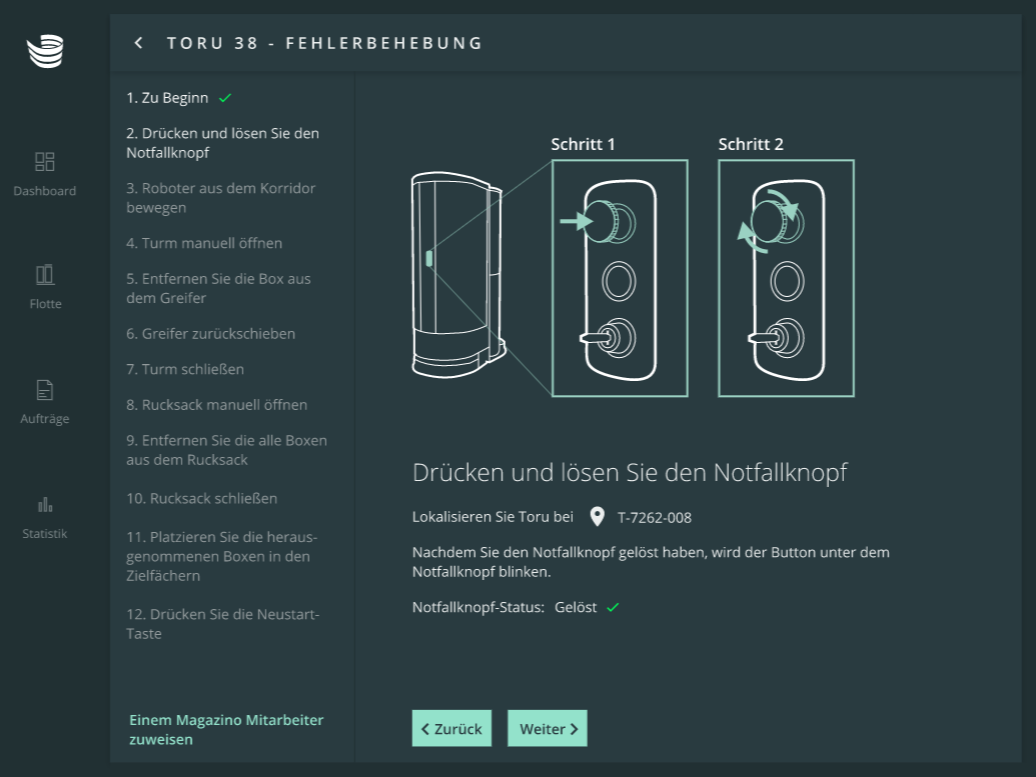
Machen Sie den betroffenen TORU Roboter in Ihrem Lager ausfindig. Drücken und lösen Sie den Not-Halt-Taster. Drücken Sie anschließend auf „Weiter".
-
Bewegen Sie den Roboter manuell aus dem Korridor und an einen sicheren Ort, an dem er andere Roboter nicht behindert. Drücken Sie dann 'Bestätigen'.
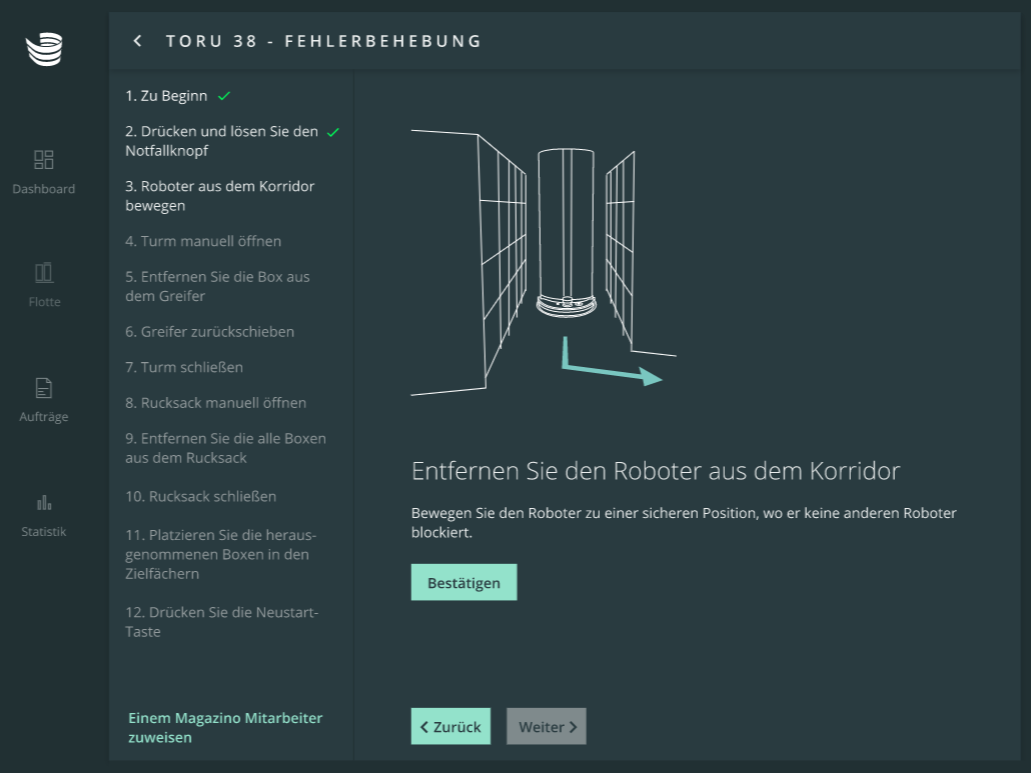
-
Der Status der sicheren Position sollte auf bestätigt wechseln. Drücken Sie dann 'Weiter'.
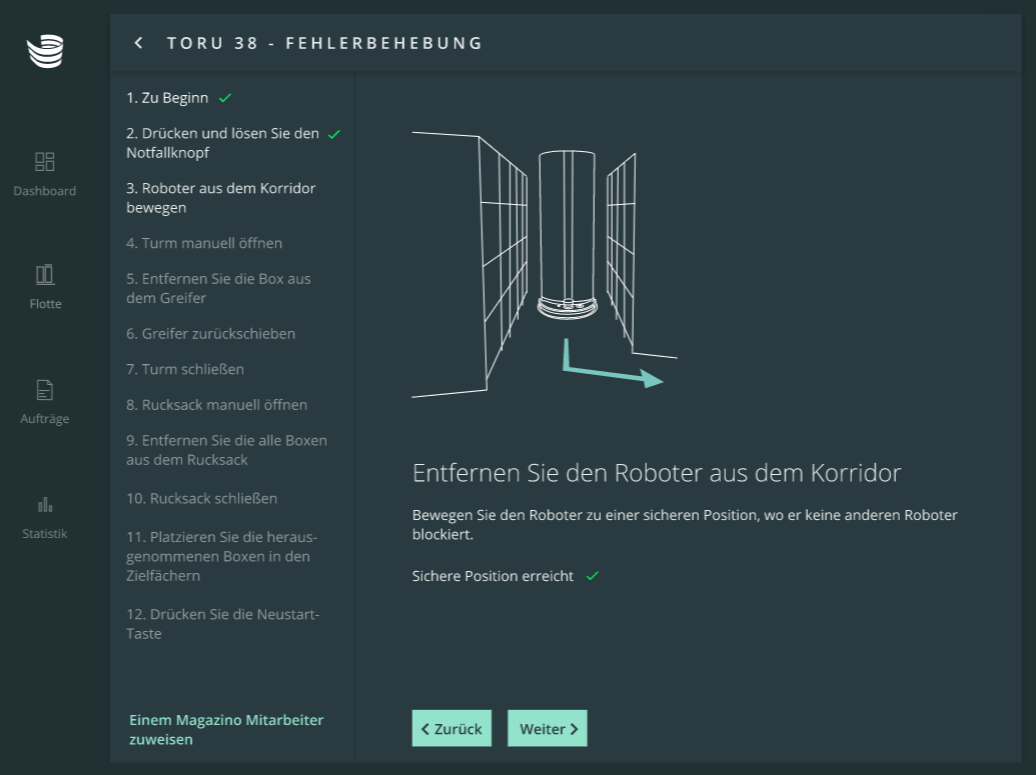
-
Öffnen Sie den Turm des Roboters manuell und drücken Sie 'Weiter'.
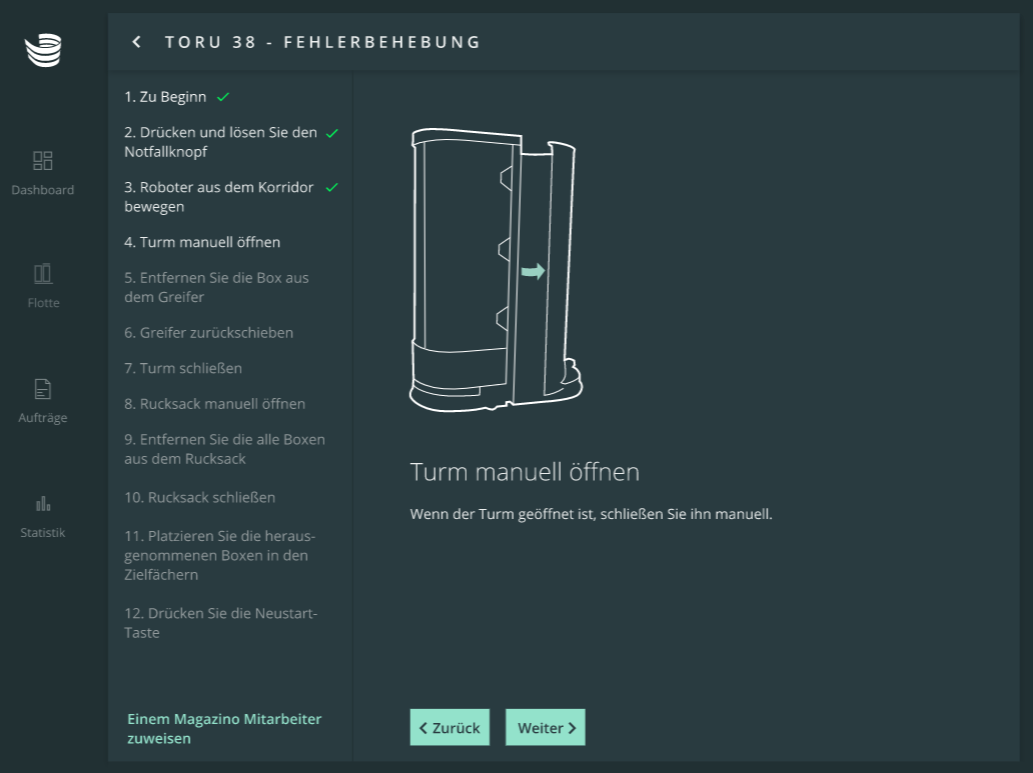
-
Entfernen Sie alle Boxen aus dem Greifer. Drücken Sie dann 'Weiter'.
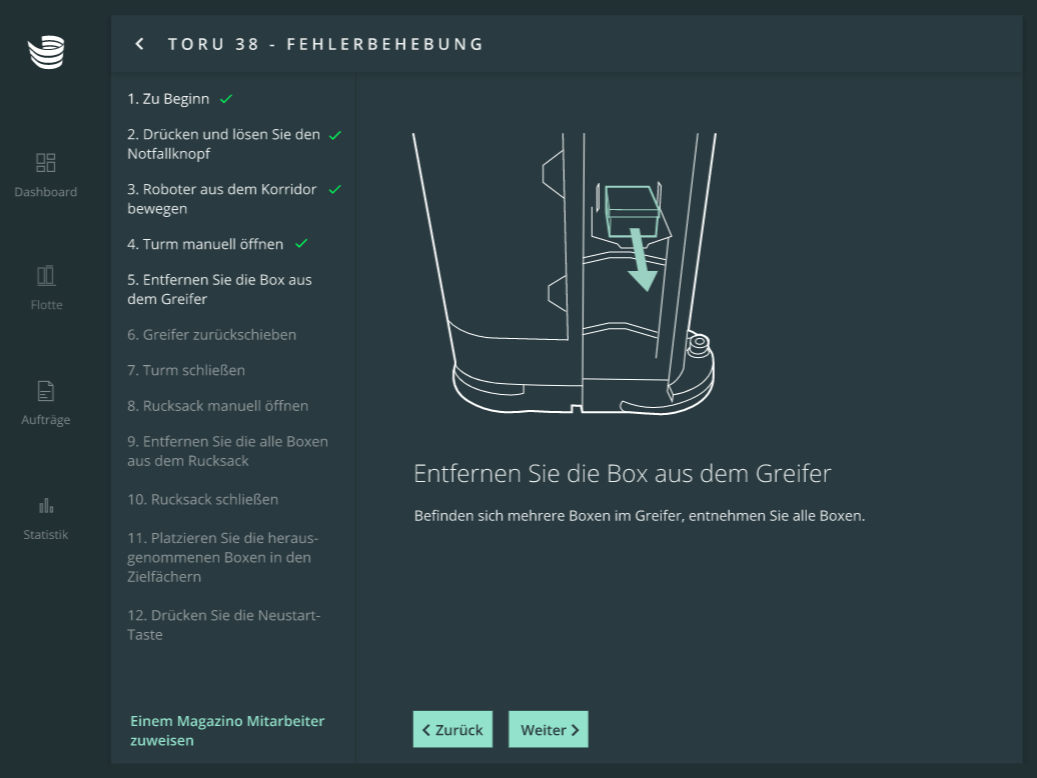
-
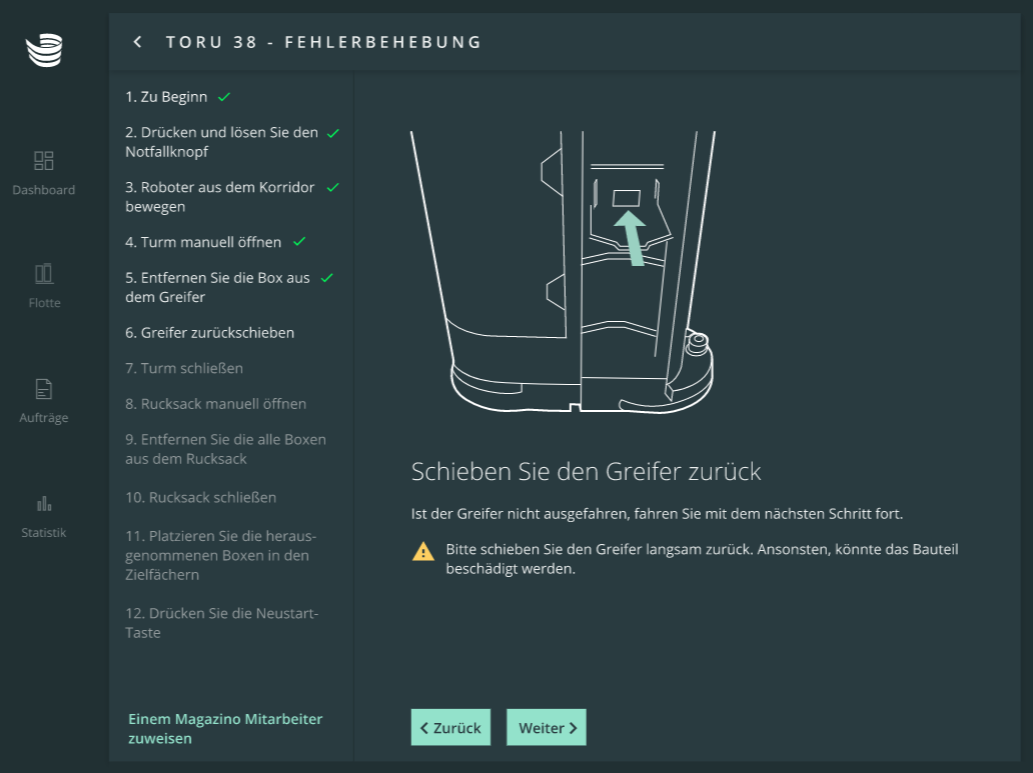
Wenn der Greifer aus dem Turm herausragt, drücken Sie ihn vorsichtig zurück in den Turm. Achten Sie bitte darauf, dass keine Bauteile beschädigt werden. Drücken Sie dann 'Weiter'.
-
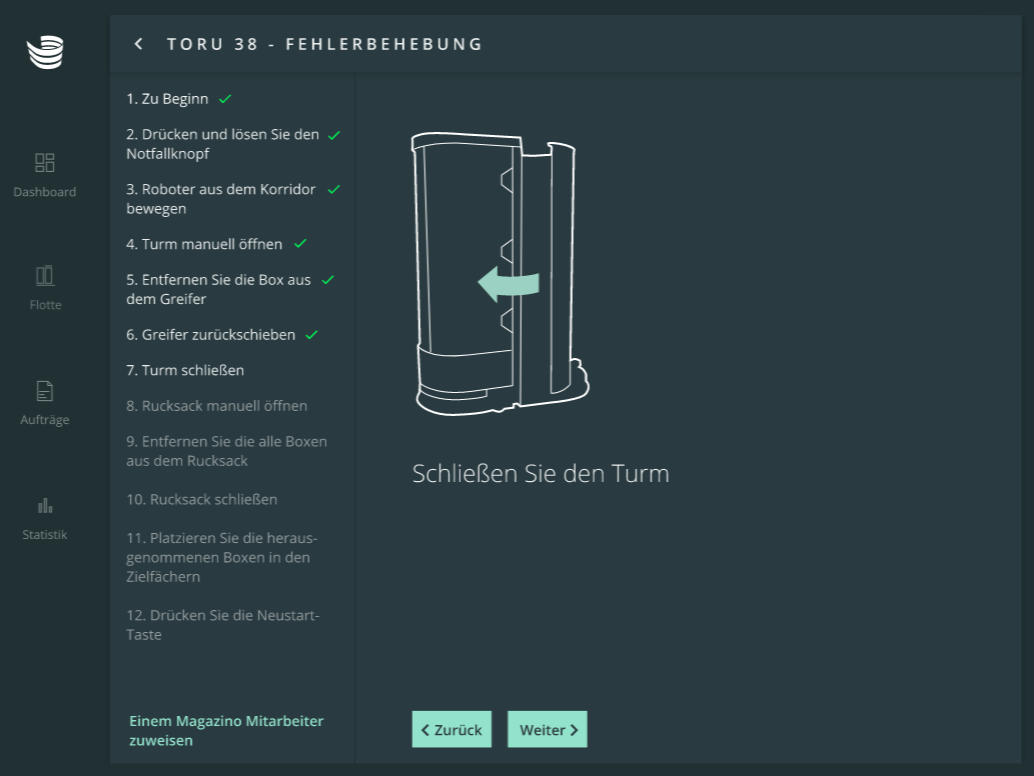
Schließen Sie den Turm und drücken Sie 'Weiter'.
-
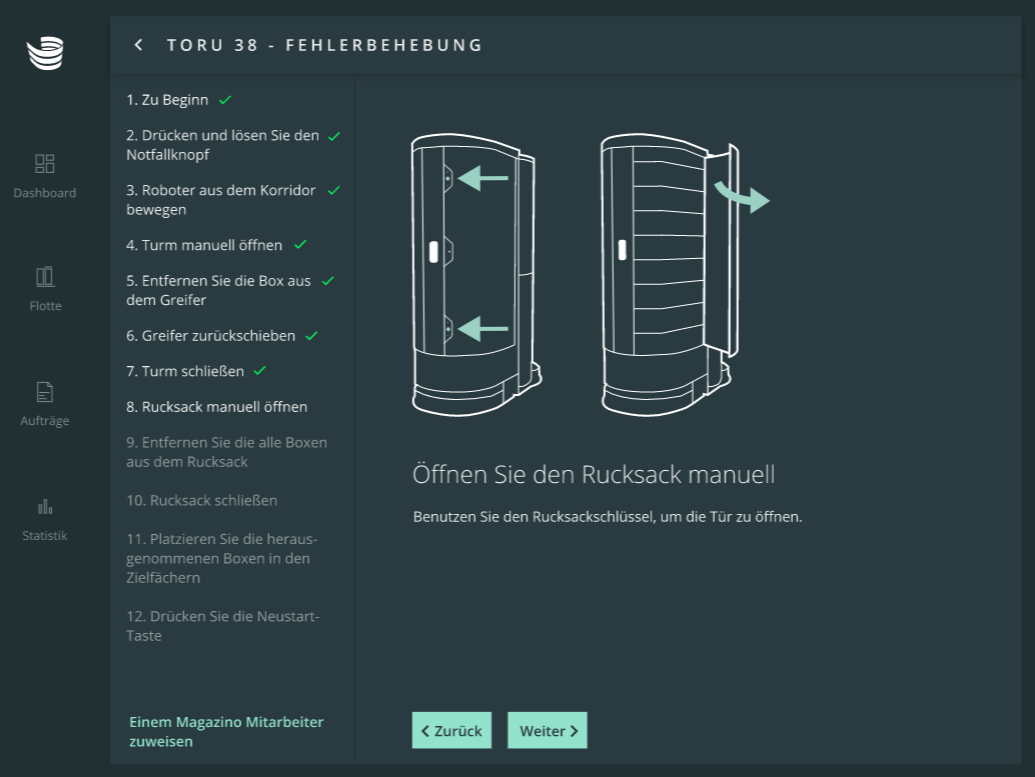
Entriegeln Sie die Tür des Rucksacks mit dem Schlüssel und öffnen Sie den Rucksack manuell. Drücken Sie dann 'Weiter'.
-
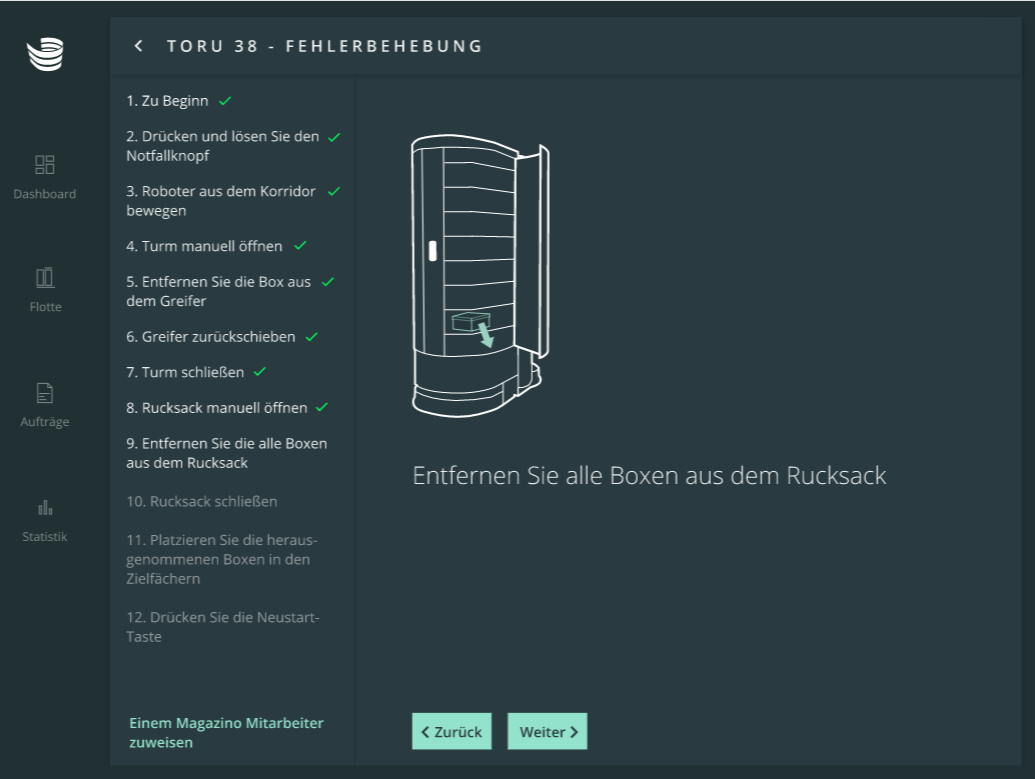
Entfernen Sie alle Boxen aus dem Rucksack und drücken Sie 'Weiter'.
-
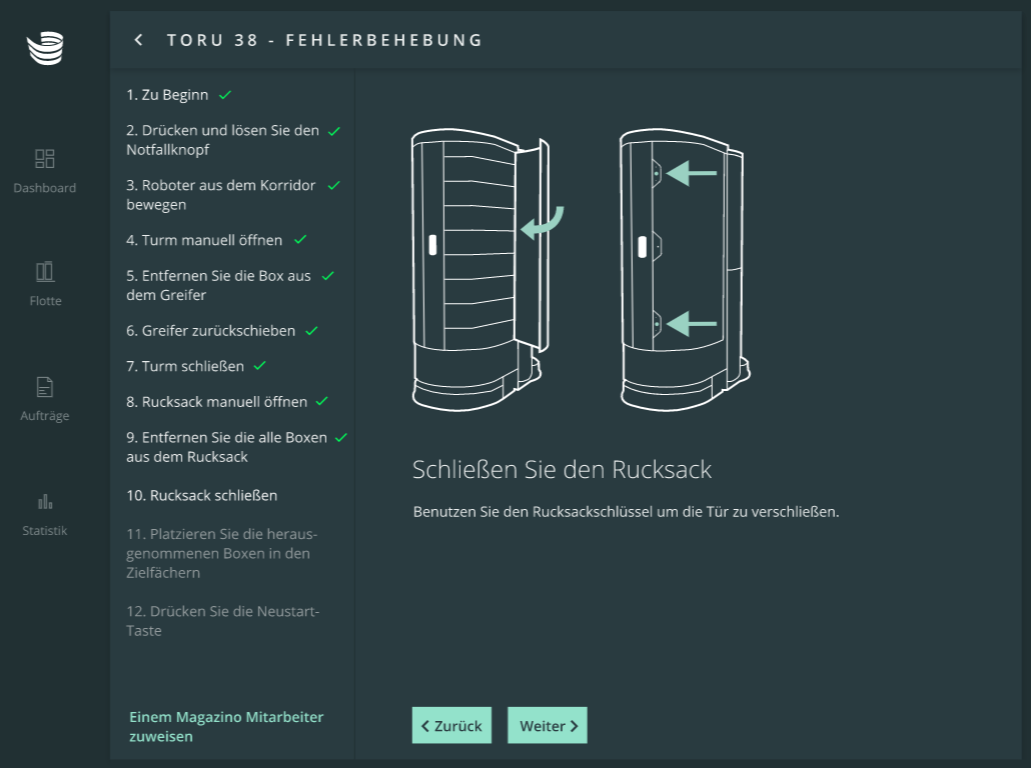
Schließen Sie den Rucksack und verriegeln Sie die Tür mit dem TORU-Schlüssel. Drücken Sie dann 'Weiter'.
-
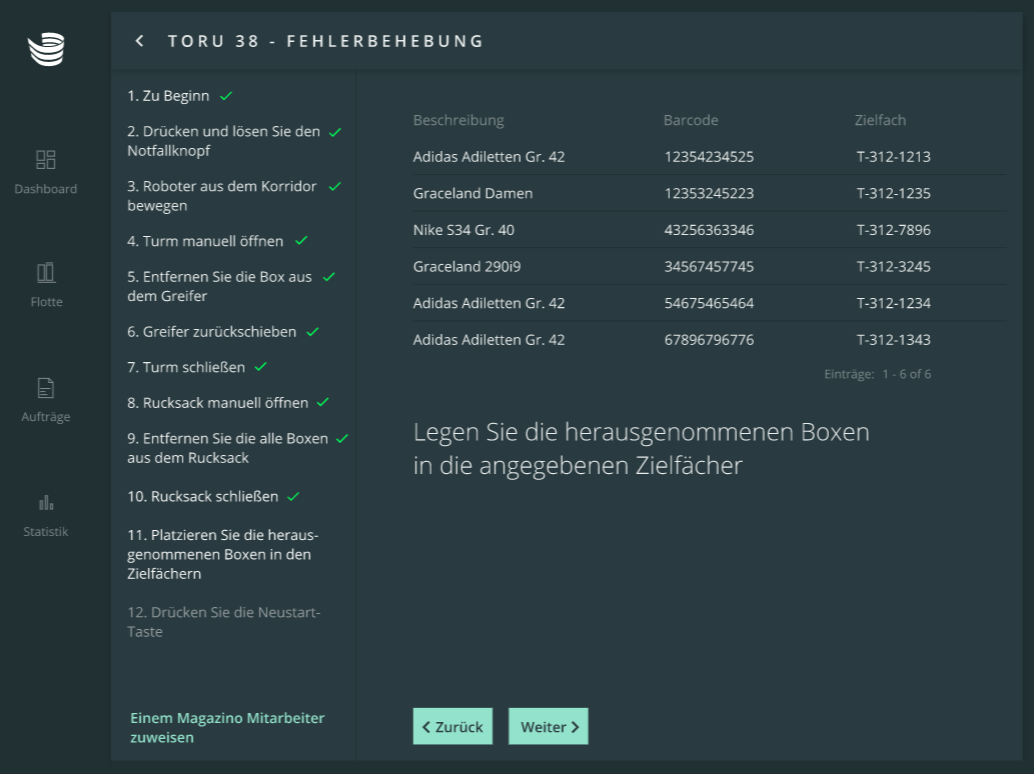
Überprüfen Sie die Pickliste und legen Sie die entnommenen Boxen in die angegebenen Zielfächer. Klicken Sie im weiteren Verlauf auf das Häkchen-Symbol neben jedem Eintrag in der Liste. Das Symbol wird dann grün. Drücken Sie dann 'Weiter'.
-
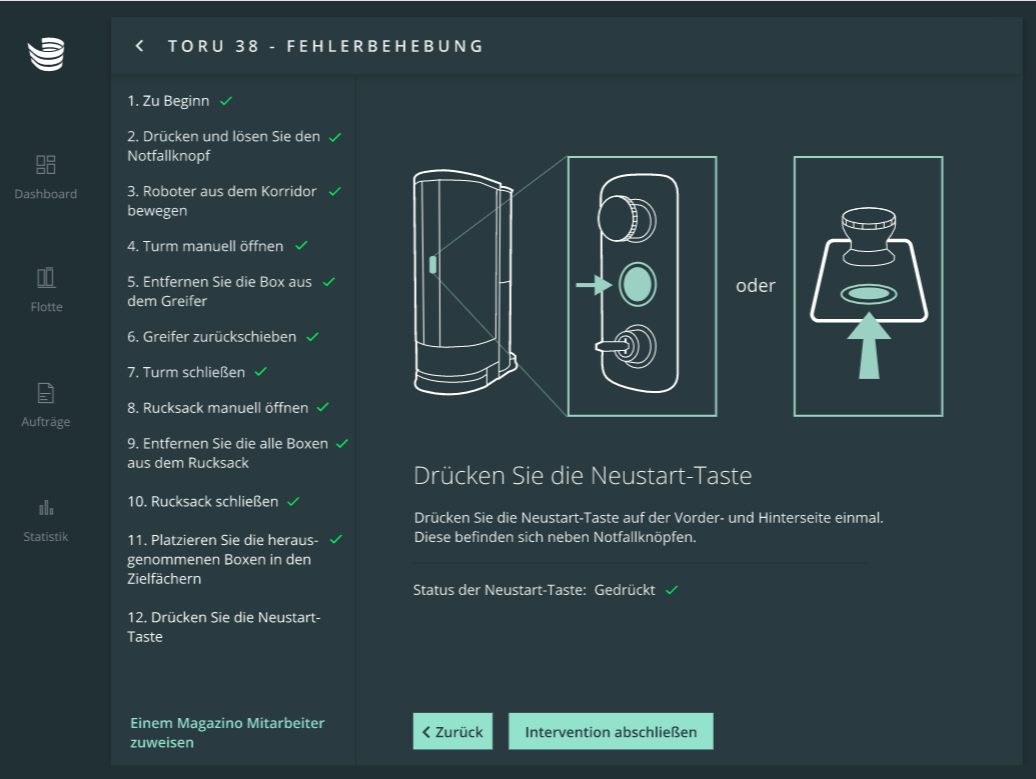
Drücken Sie den Drucktaster am Roboter. Drücken Sie dann 'Intervention abschließen' in ARC, um den Fehler zu beheben.
-
Warten Sie bis der Roboter neu gestartet ist und stellen Sie sicher, dass keine Fehler mehr vorhanden sind.